CATEGORY / 領域
邊緣運算 📂
共 37 篇。
AMR ROS2光達搬運機器人-分段路徑規劃與即時影像串流-使用NVIDIA Orin Nano
ROS/ROS2 Autoware自動駕駛競賽F1Tenth-相關資料在這-使用NVIDIA Orin Nano
Google DeepMind使用大語言模型LLM提示詞來產生你的機器人操作程式碼
東京大學松尾實驗室-使用GPT4等大型語言模型(LLM)打造可自我恢復的通用服務機器人-NVIDIA AGX ORIN
AMR ROS2光達搬運機器人-導航系統與路徑規劃設定-使用NVIDIA Orin Nano
AMR ROS2光達搬運機器人 -使用NVIDIA Orin Nano-進階應用篇
AMR ROS2光達搬運機器人 -使用NVIDIA Orin Nano-入門操作篇
AMR ROS2光達搬運機器人 規劃貨品搬運路線-使用NVIDIA Orin Nano-功能介紹篇
取得NVIDIA AI認證之前該做的二三事(番外篇) - JetsonNano 2GB 更新遠端網路線連線方法和開啟/關閉圖形化介面指令
取得NVIDIA AI認證之前該做的二三事(上)- 在Jetson Nano 2GB 燒錄系統映像檔
ADLINK (凌華科技) Pocket AI:輕巧、靈活、AI 算力加速好幫手!
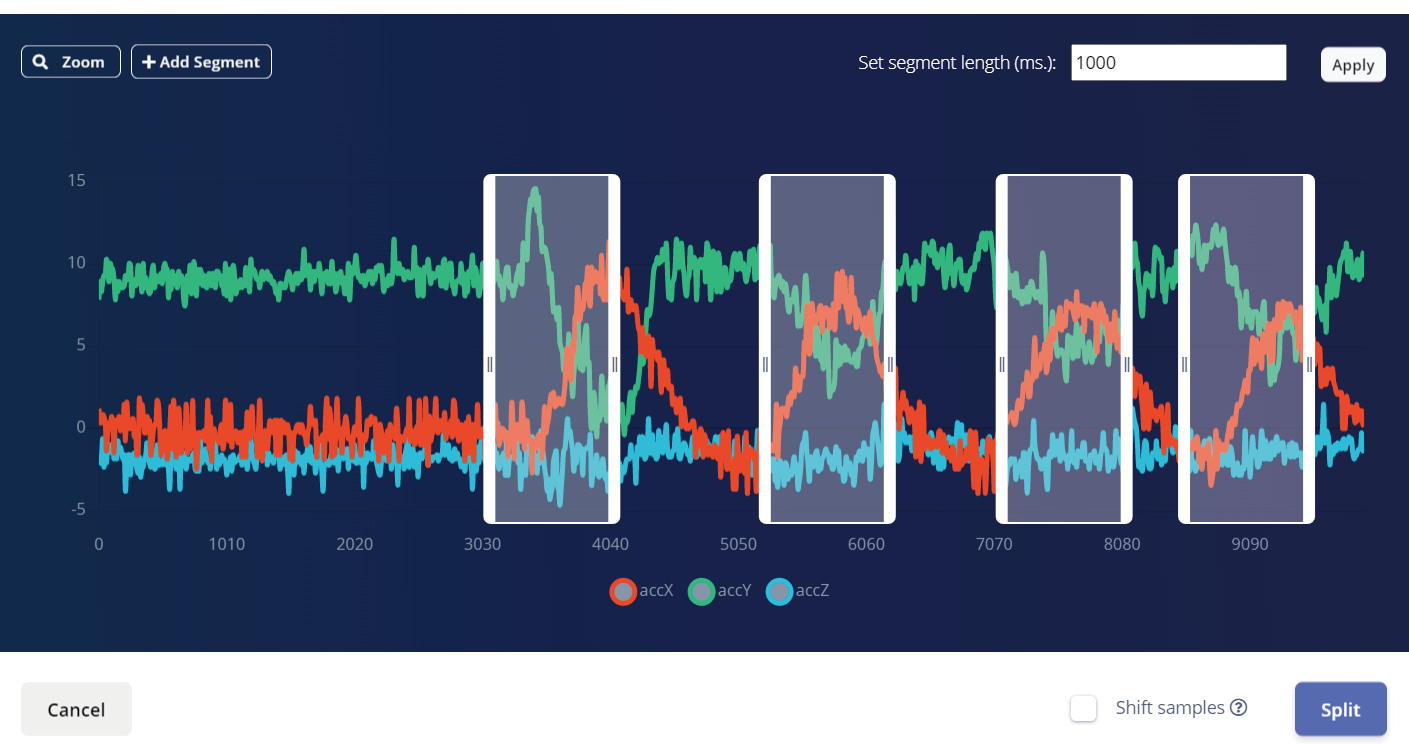
Edge Impulse 小技巧 - Crop sample(裁剪)與 Split sample(分割)
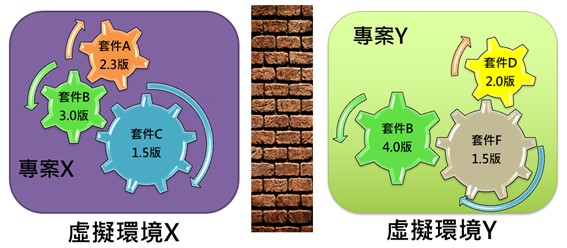
【AI人工智慧-神經網路運算】環境建置:安裝Anaconda、JupyterNotebook(Windows篇)
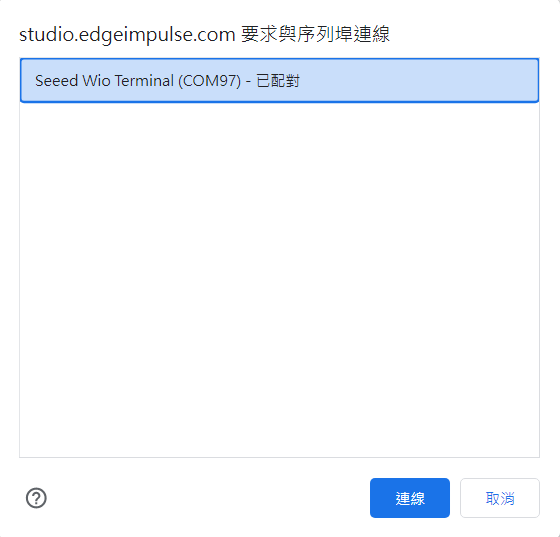
Edge Impulse 的 WebUSB 連線功能,簡單又方便!