Elmer [光值與觸碰共同決定機器人的行為]
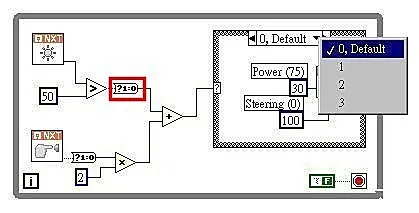
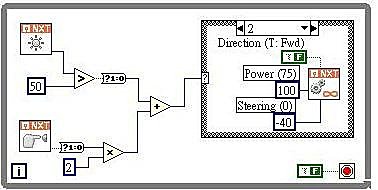
 光值與觸碰感應器決定機器人的4種行為。
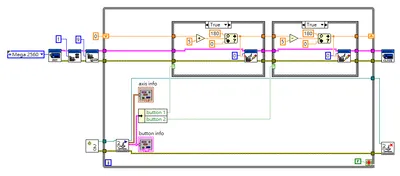
本範例使用了多個case, 由第二圖可知共有0, 1, 2, 3四種case。
今天的新指令是 Boolean to (0,1), 它可以將Boolean的True轉換成1, False轉成0。
以左上的光感應器為例, 光值與50比較後, 會產生一個Boolean值, 經過Boolean to (0,1)轉換後, 就會產生 0 or 1.
相同地, 左下角的觸碰感應器壓下後, 就會產生 0 or 1. 請注意這個值會x2以後再和光感應器的值相加。
所以我們共有4種狀況:
1. 光值<50 (0), 觸碰未壓下 (0x2) --> 0
2.光值>50 (1), 觸碰未壓下 (0x2) --> 1
3.光值<50 (0), 觸碰壓下 (1x2) --> 2
4.光值>50 (1), 觸碰壓下 (1x2) --> 3
這4個值就對應到我們4個case囉, 請注意我們case不一定要連號, 例如我們可以設定 case 75, 當光值等於75時, 執行本case。
4個case中就是機器人不同的動作, 如果要快速寫好的話, 建議在4個case中發出不同的聲音就好了。
本文發表於LabVIEW圖形化儀控介面。
留言 💬 (0)
還沒有留言,來當第一個。