Jetson Orin Nano Super 安裝 RealSense D435:JetPack 6.2 教學
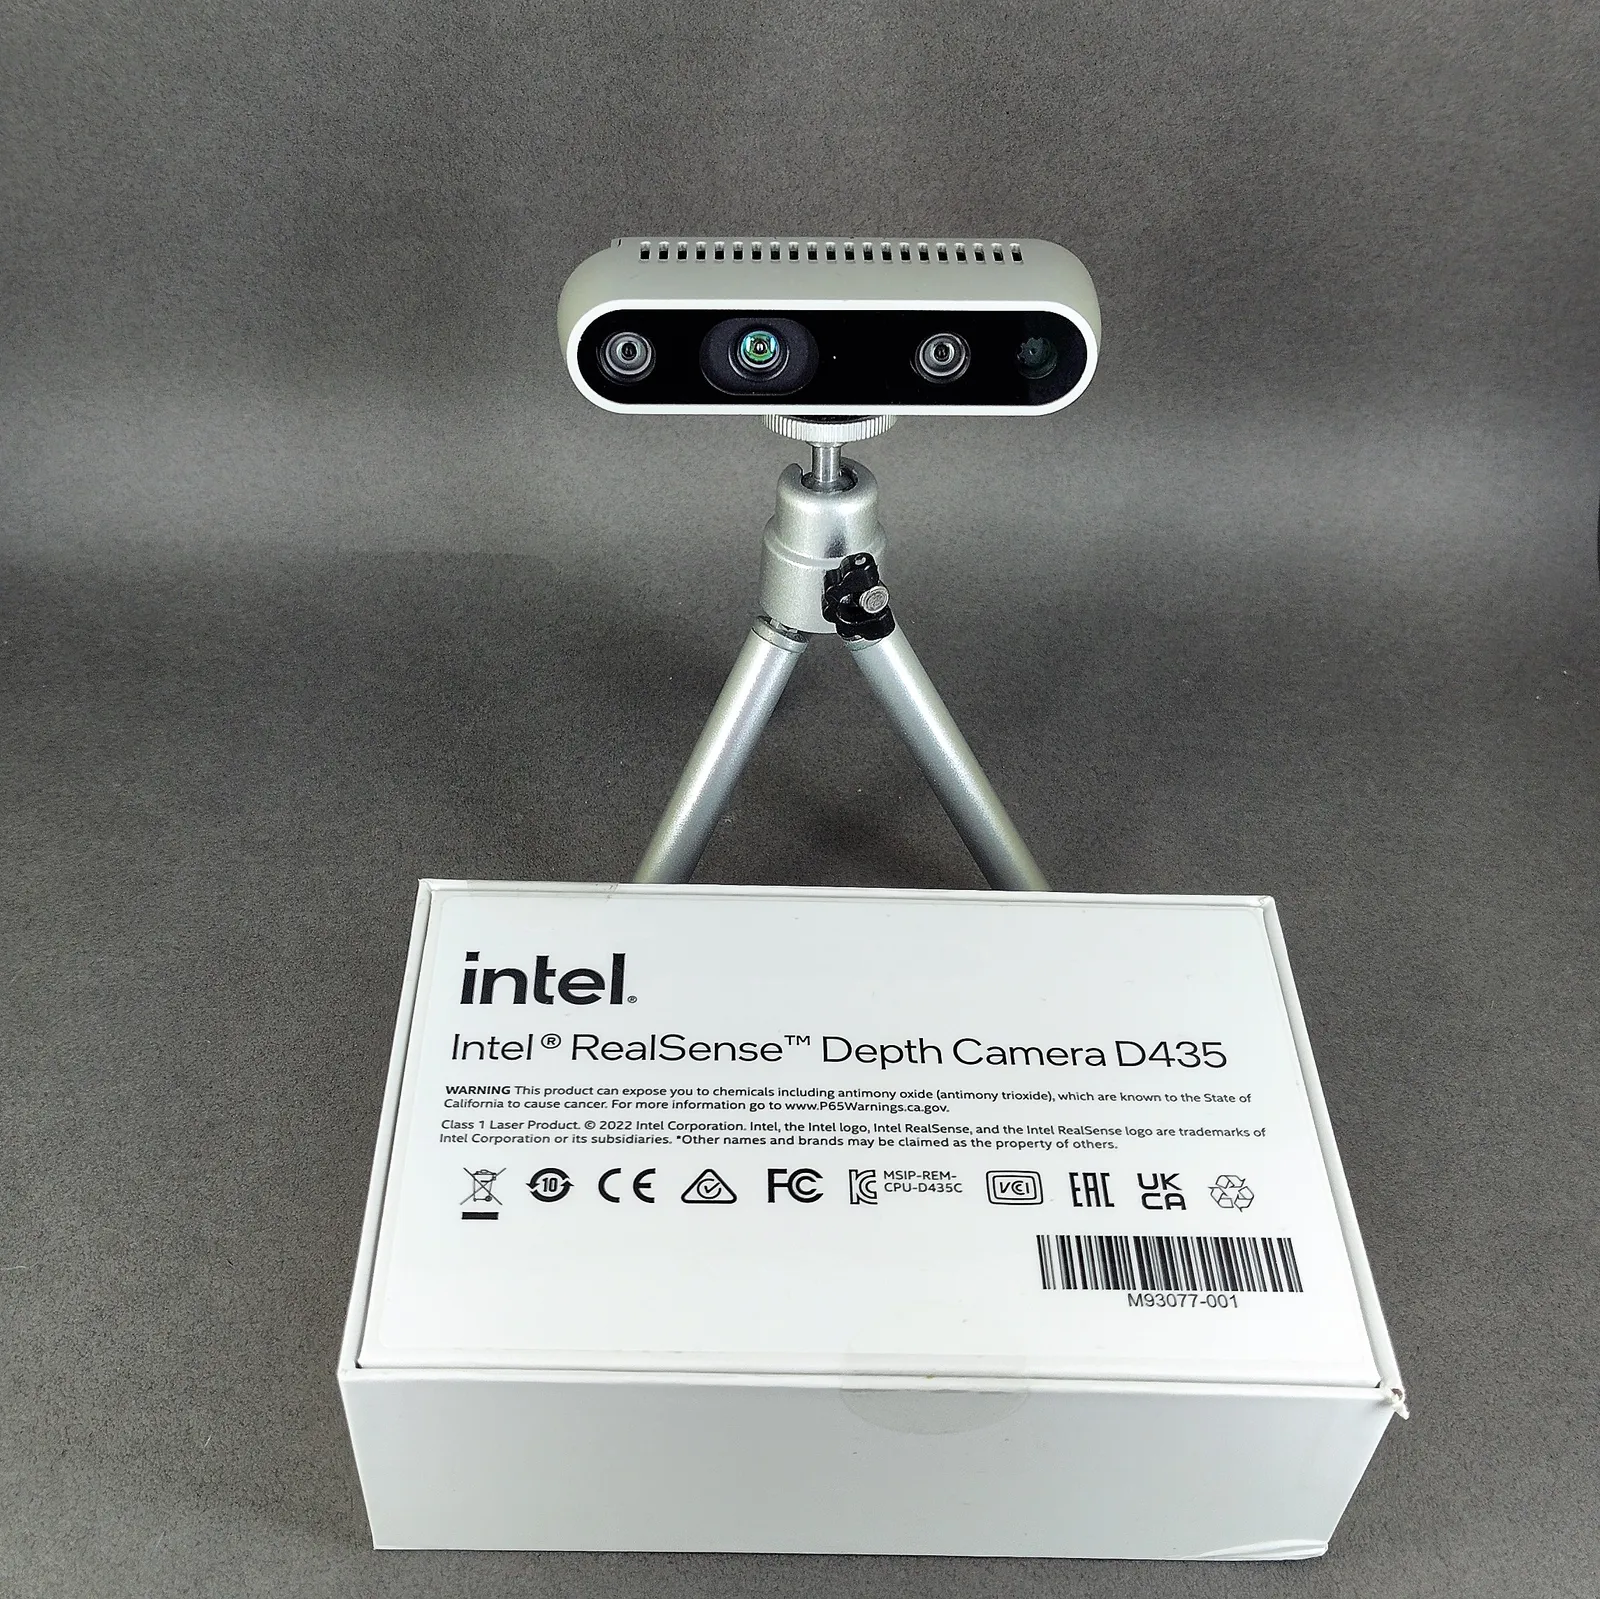
| 撰寫/攝影 | 郭俊廷 | ||
| 前言 | |||
| 時間 | 1~2 小時 | 材料表 | JETSON ORIN系列載板
HDMI螢幕 |
| 成本 | |||
| 難度 | ★★☆☆☆ | ||
前情提要
RealSense 團隊於 2025 年從 Intel 分拆,後續以 RealSense 品牌持續發展深度攝影、AI、機器人與電腦視覺相關產品。 相關的 API、SDK 與軟體源下載位址(Repository)也已全面更新,舊版教學可能無法適用。
CAVEDU 先前曾撰寫《Jetson Nano 安裝 RealSense D435/D455》的教學,但隨著 Orin 系列全面改用 Ubuntu 22.04 + JetPack 6.2(L4T r36.4.3),許多流程不再適用。
本篇將提供:
✔ 適用 Jetson Orin Nano Super ✔ 適用 JetPack 6.2(L4T 36.4.3 版本) ✔ RealSense SDK 2.56+ 正確安裝方式 ✔ 包含 RealSense Viewer 與 Python PyRealSense2
本篇教學重點: 👉「安裝 RealSense SDK」 👉「使用 RealSense Viewer」 👉「安裝 pyrealsense2(Python)」 👉「成功讀取 D435 深度影像」
🕒 時間
約 1 小時
🧰 材料表
| 名稱 | 數量 |
| Jetson Orin Nano Super(開發套件) | 1 |
| USB 3.0 Type-A 連接線(連接 D435) | 1 |
| RealSense D435 / D435i | 1 |
| HDMI 或 DP 顯示器 | 1 |
| USB 鍵盤滑鼠 | 1 |
前言
本篇將教你如何在 Jetson Orin Nano Super + JetPack 6.2 安裝 RealSense D435,包括 SDK、Viewer、Python 套件。 由於 Jetson Orin 系列搭載的 JetPack 6 系統基於 Ubuntu 22.04,這解決了許多舊版 JetPack 4.x (Ubuntu 18.04) 的相容性問題,讓安裝步驟大幅簡化。
👉 本篇依作者實測流程,示範在 Jetson Orin Nano Super 與 JetPack 6.2(Ubuntu 22.04)安裝 RealSense SDK、Viewer 與 Python wrapper。RealSense 套件版本及 repository 可能更新;若安裝結果與本文不同,請先確認 JetPack、Ubuntu、Python 與 SDK 的相容性,並參考下方官方安裝文件。
內文開始:Jetson Orin Nano Super 安裝 RealSense D435
以下步驟皆於:
- Jetson Orin Nano Super 開發套件
- JetPack 6.2(Ubuntu 22.04)
實測成功。
如有更新及網址變動可參考以下網址:
https://github.com/realsenseai/librealsense/blob/master/doc/installation_jetson.md
1. 新增 RealSense 官方 APT Repository
以下為2026/4/21更新金鑰及套件安裝方法
sudo mkdir -p /etc/apt/keyrings

curl -sSf https://librealsense.realsenseai.com/Debian/librealsenseai.asc | gpg --dearmor | sudo tee /etc/apt/keyrings/librealsenseai.gpg > /dev/null

echo "deb [signed-by=/etc/apt/keyrings/librealsenseai.gpg] https://librealsense.realsenseai.com/Debian/apt-repo `lsb_release -cs` main" | \
sudo tee /etc/apt/sources.list.d/librealsense.list
sudo apt-get update
2. 安裝 RealSense SDK(librealsense2)
sudo apt install librealsense2-utils librealsense2-dev -y
安裝完畢即可使用:
- RealSense SDK
- RealSense Viewer
- D435 深度 / RGB 感測器讀取
3. 開啟 RealSense Viewer
⚠ 重要提醒: RealSense Viewer建議本機 GUI 才能開啟, SSH / 遠端桌面(可能會報錯)
請接上:
✔ HDMI / DP 螢幕 ✔ USB 鍵盤滑鼠
輸入以下指令開啟RealSense Viewer:
realsense-viewer
看到 RGB + Depth 成功畫面後,即表示 SDK 正常運作。
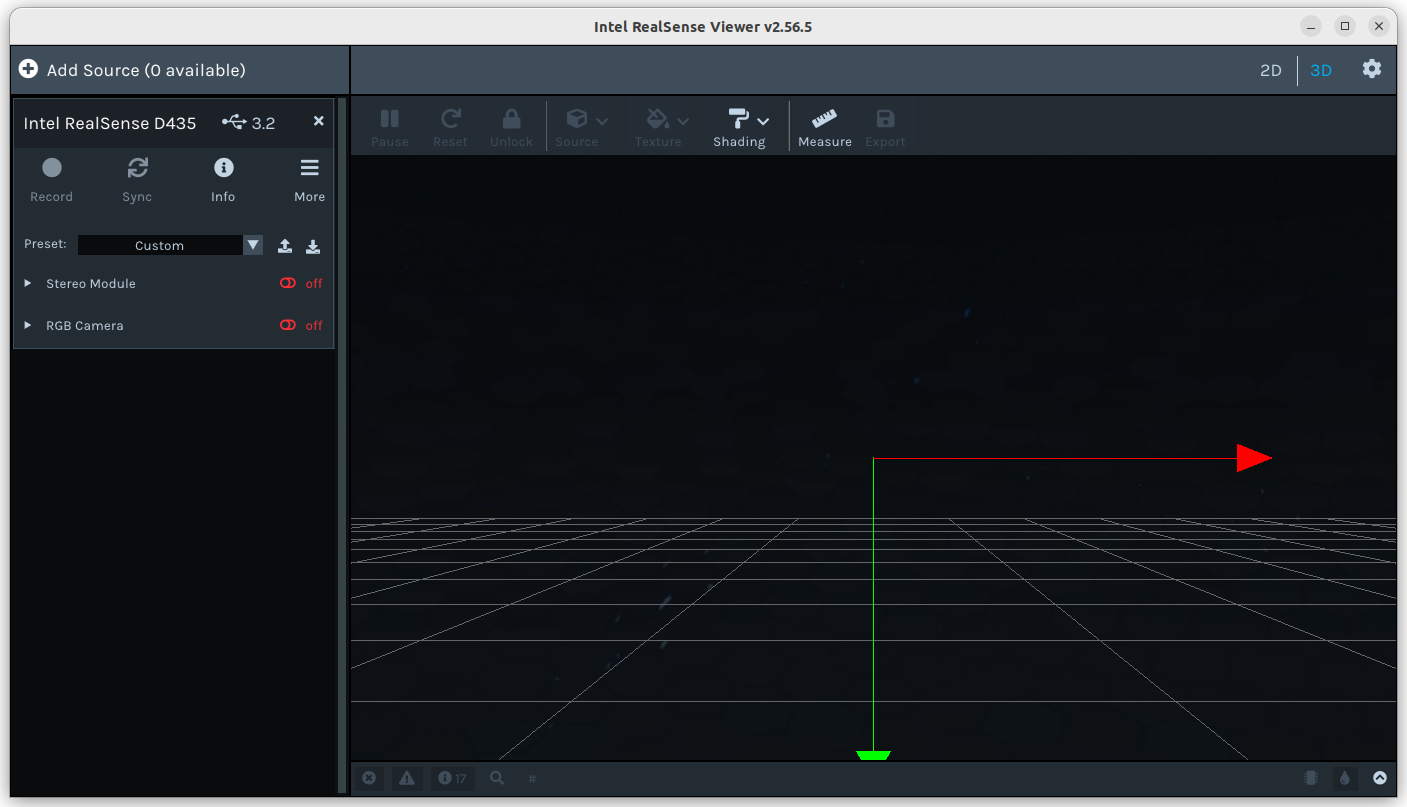
預設左邊兩個影像都選項都off,是不會顯示影像畫面的。
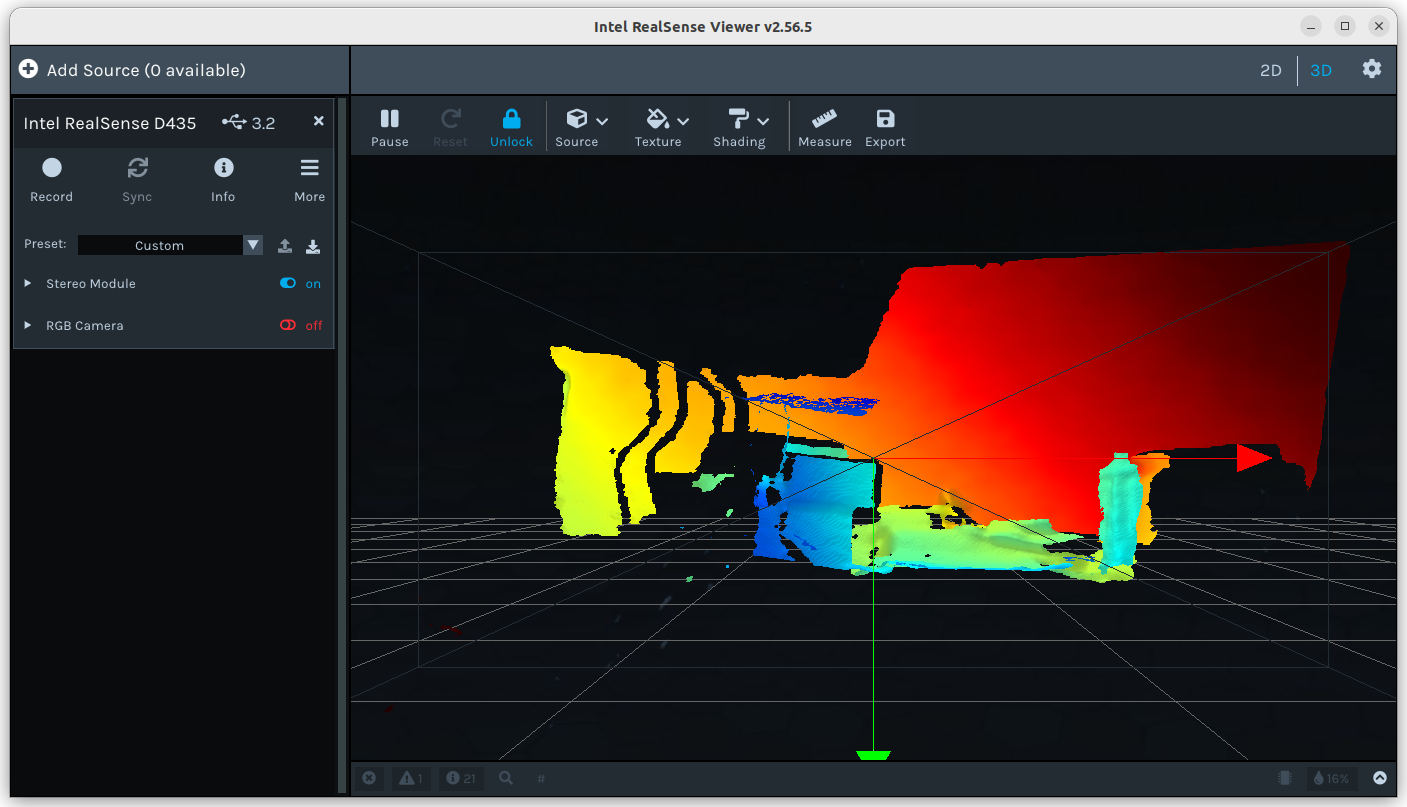
開啟 Stereo Module,即可顯示深度影像:
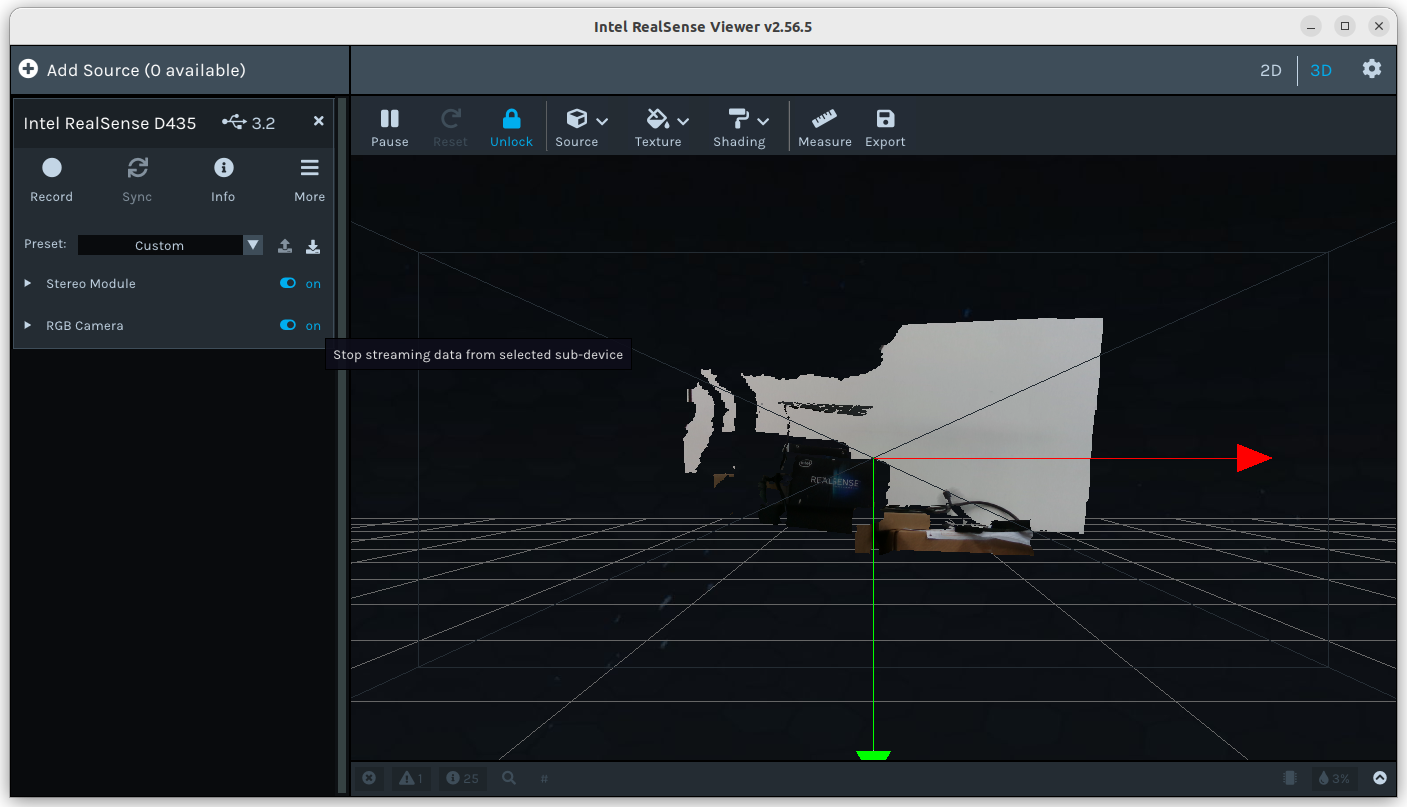
同時開啟 Stereo Module 與 RGB Camera,可查看深度影像與 RGB 畫面疊合的效果:
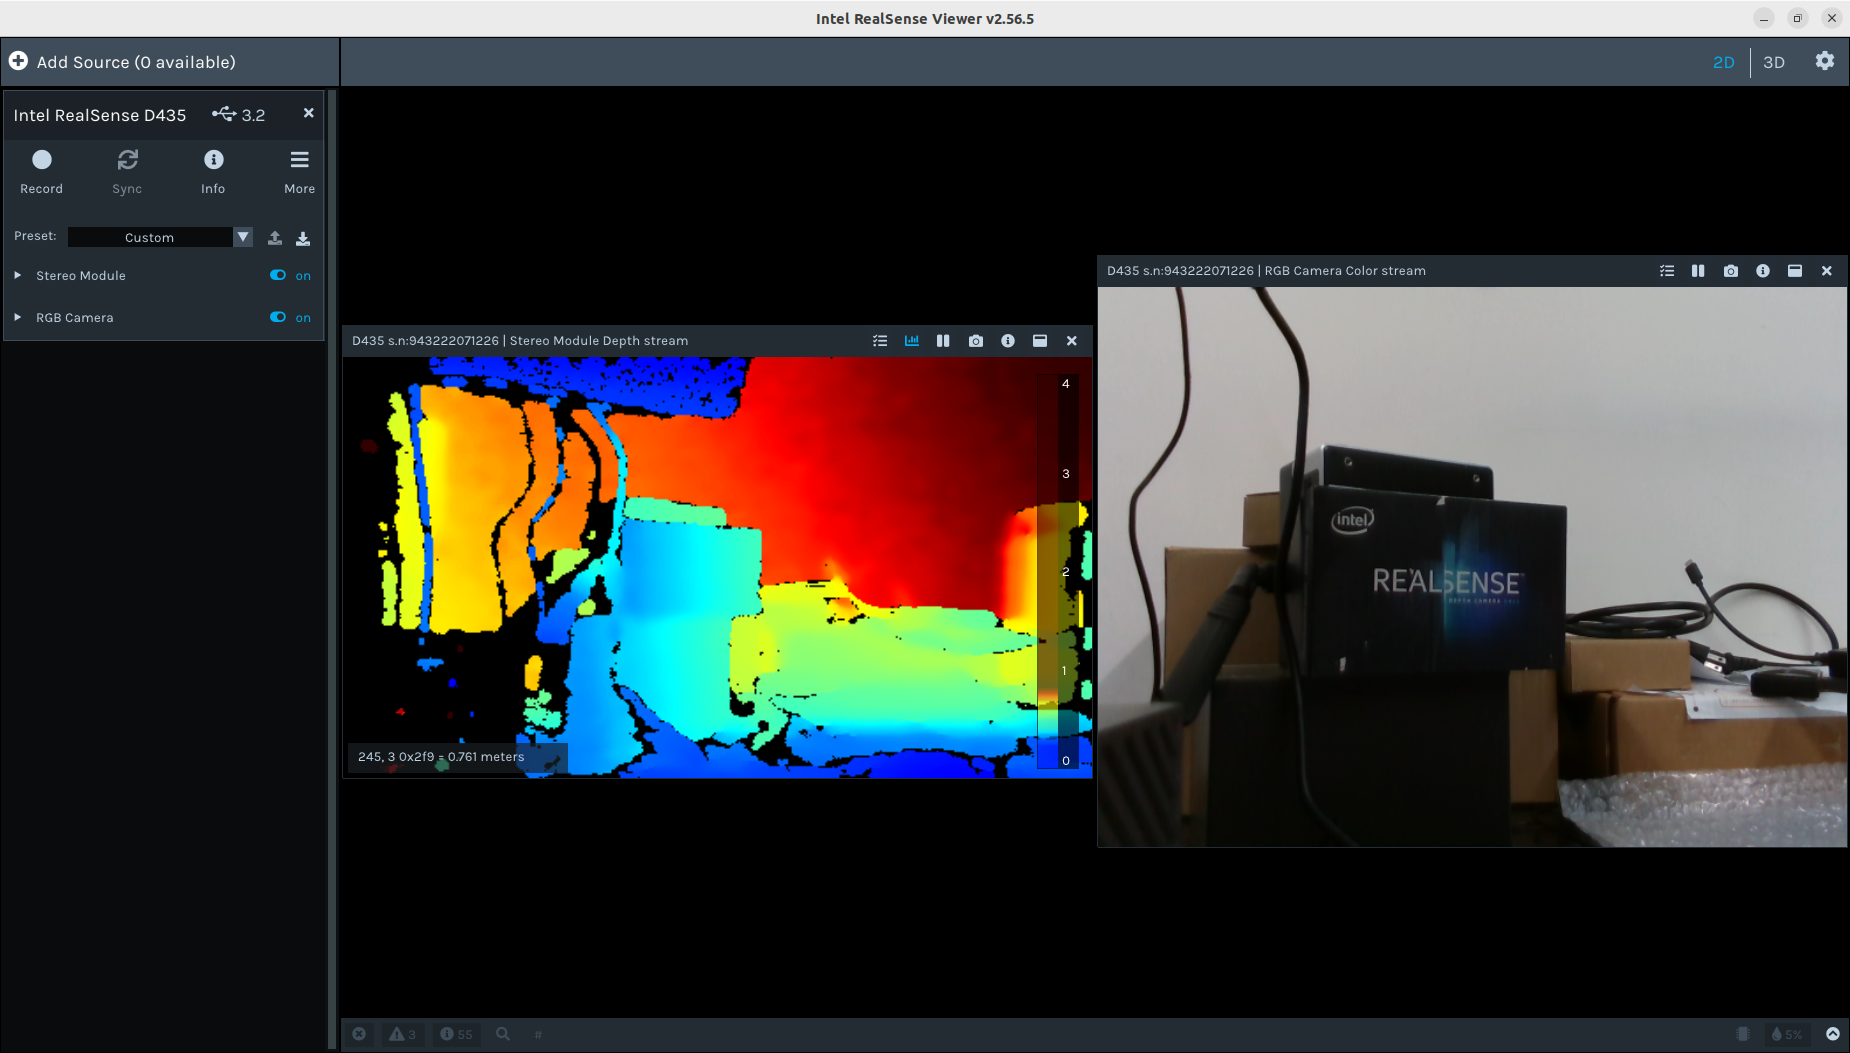
也可以將兩種影像並排顯示:
4. 安裝 PyRealSense2(Python)
因為 RealSense 目前 提供 Ubuntu 22.04 / ARM64 預編譯版本,Orin 不需要自己編譯!
若要使用 最新版套件的需求,亦可選擇自行建置安裝;惟需注意,較新版本的 Python 可能在相容性上產生問題,請依實際使用情境自行評估風險與穩定性。
可參考以下網站,使用其提供的腳本方式安裝最新版相關套件。
https://github.com/jetsonhacks/installRealSenseSDK
透過 pip 安裝 Python wrapper
Step 1:下載原始碼
git clone https://github.com/realsenseai/librealsense.git
Step 2:安裝 Python 環境(若未安裝)
sudo apt install python3 python3-dev -y
Step 3:安裝依賴
sudo apt install libssl-dev cmake build-essential pkg-config -y
Step 4:安裝 PyRealSense2
pip install pyrealsense2
Step 5:測試
python3 -c "import pyrealsense2 as rs; print('Intel RealSense SDK 載入成功!')"
5. 測試程式:OpenCV Viewer 範例
RealSense SDK 提供 Python + OpenCV 範例:
cd librealsense/wrappers/python/examples/

python3 opencv_viewer_example.py
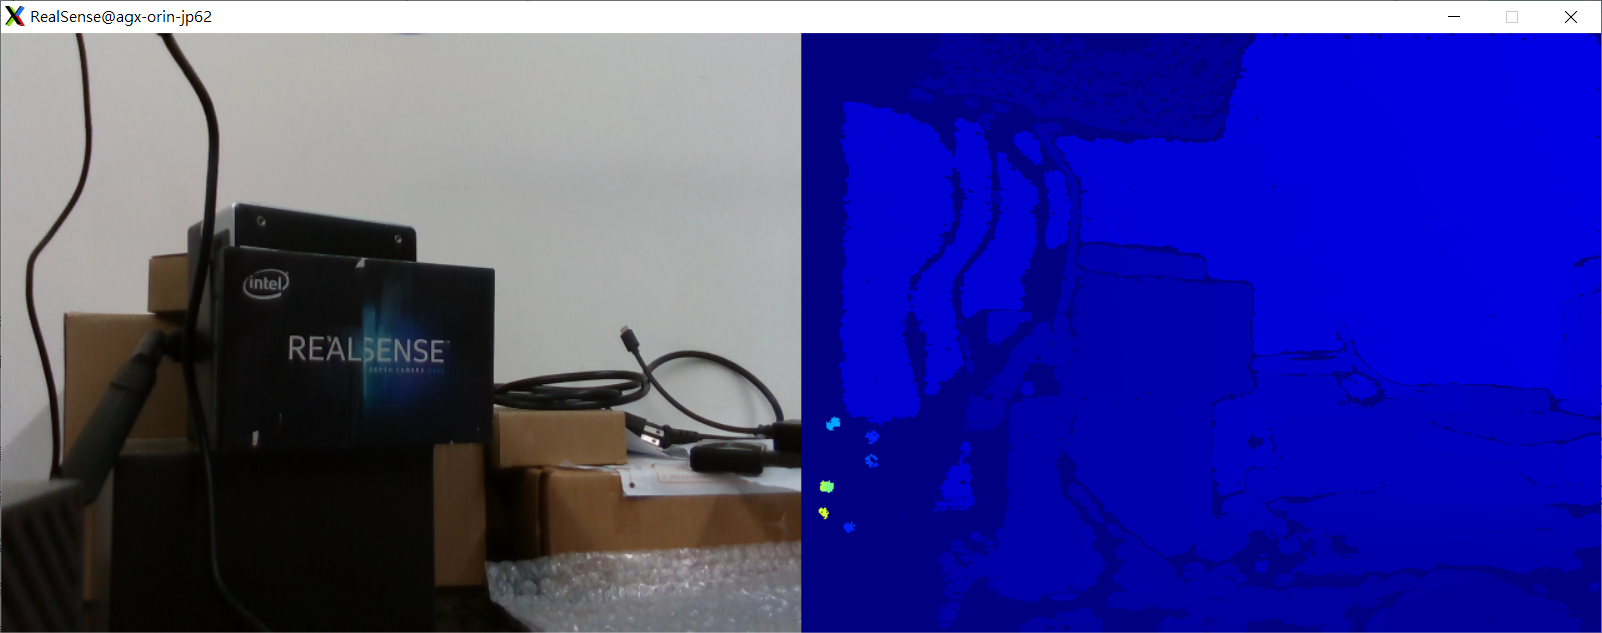
執行後應可在畫面中查看 D435 的深度與 RGB 影像:
參考資料:
https://github.com/realsenseai/librealsense/blob/master/doc/installation_jetson.md
https://dev.realsenseai.com/docs/nvidia-jetson-tx2-installation
本文發表於AIoT&邊緣運算、AI 人工智慧、NVIDIA、NVIDIA Jetson 邊緣 AI、科技趨勢與新知,並標記intel RealSense、intel Realsense D435、Jetson Orin。

留言 💬 (0)
還沒有留言,來當第一個。