研華 AFE-R750 Robotic Suite 教學:安裝設定與 Isaac ROS 範例
Advantech Robotic Suite 教學以研華 AFE-R750 為實作平台。本文先介紹硬體與軟體環境,再說明安裝程序、Isaac ROS 範例啟動方式,以及 2D/3D 建圖與導航範例。讀者可依需求選擇範例,並對照指令與官方文件操作。
| 撰寫/攝影 | 郭俊廷 | ||
| 時間 | 2H | 材料表 | 研華 AFE-R750(AGX ORIN 32G) 螢幕鍵盤滑鼠 |
| 成本 | |||
| 難度 | ★★☆☆☆ | ||
研華 AFE-R750 與 Robotic Suite
隨著自主移動機器人 (AMR)、工業機器手臂以及自動化檢測設備的需求與日俱增,開發者面臨著整合硬體算力、多感測器與複雜 ROS 2 軟體架構的巨大挑戰。為此,研華推出了專為機器人設計的 AFE-R750 邊緣 AI 控制器,並搭配 Robotic Suite 軟體平台,大幅降低從開發到部署的門檻。
一、 AFE-R750 基本介紹
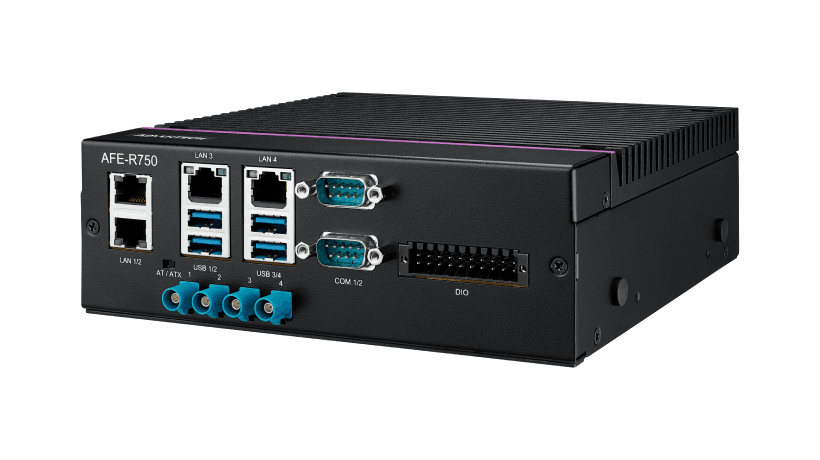
AFE-R750 是一款專為 AMR 與機器人應用設計的邊緣 AI 控制器,整合 AI 運算、感測器連接以及機器人控制所需的 I/O 介面。
- 核心算力:搭載 NVIDIA® Jetson Orin™ NX (最高 16GB 配置)或 AGX Orin™ 模組 (最高64GB 配置),提供高達 275 TOPS 的強大 AI 算力,足以應付視覺感知、路徑規劃、物件偵測與感測器融合等高負載任務。
- 專屬機器人 I/O 介面:配備 4 組 GbE LAN、2 組 COM、4 組 USB 以及 1 組 CANBUS,這些都是工廠自動化與 AMR 最常使用的通訊介面。
- 多攝影機視覺感知:依不同配置支援多組 GMSL 攝影機輸入,本次使用的 AFE-R750 配置提供 4 組 GMSL 介面,可連接多組攝影機進行環境感知與避障。GMSL2 技術允許長距離傳輸與高同步率,非常適合需要 360 度環景感知、即時避障的 AMR 或無人搬運車使用。
二、 Advantech Robotic Suite 軟體平台介紹
Advantech Robotic Suite 是一套整合的軟體環境,可加速機器人應用的開發、部署與管理,它不只是 SDK,而是一個完整的開發與執行生態系統。
Robotic Suite 為研華嵌入式 IPC(Intel x86_64、ARM NXP i.MX 8M、NVIDIA Jetson)提供一致的 ROS 2 開發體驗,並依 Ubuntu 版本提供對應的 ROS 2 環境,再透過容器化架構簡化開發、部署與感測器整合。
內建 SUSI、Modbus、OPC UA、ROS 2 Database 與 DeviceOn 等容器化服務,讓開發者能更快速地在不同硬體架構上建構 ROS 2 應用環境。
- 無縫的 ROS 2 體驗:基於 Ubuntu (如 Ubuntu 22.04),提供隨插即用的 ROS 2 (如 Humble 版本) 開發環境。
- 容器化架構 (Docker-based):預先整合好晶片廠商的 SDK (如 NVIDIA Isaac ROS、Autoware),開發者無需耗費數天解決環境相依性問題,拉取映像檔後即可開始進行開發 。
- 豐富的內建演算法套件:內建包含 Nav2 (導航)、slam_toolbox (2D 建圖)、lidarslam_ros2 (3D 建圖)、以及 NVIDIA GPU 加速的感知套件 (如 isaac_ros_visual_slam)。
- 硬體 API 整合:預先整合了研華的 SUSI API,讓您在 ROS 環境下也能輕鬆呼叫底層硬體控制器 (如 Watchdog、GPIO 等)。
三、 Robotic Suite 安裝與範例使用教學
以下示範如何透過 Advantech 原廠 GitHub 資源,在 AFE-R750 (或其他相容的 Ubuntu 設備) 上快速啟動 Robotic Suite 並執行導航範例。
1. 安裝與環境準備
AFE-R750 出廠時或透過官方映像檔通常已預載 Ubuntu 22.04 與基礎驅動程式。
本次課程使用的 AFE-R750 (AGX ORIN 32G)已經預先安裝 Advantech Robotic Suite。如果使用的設備尚未安裝 Robotic Suite,可以從 GitHub 取得安裝套件。
安裝 Robotic Suite 前,建議確認系統具備至少 10 GB 可用磁碟空間、8 GB RAM、有效的網路連線,並使用英文介面的 Ubuntu 環境。
- 首先從研華 GitHub 下載 Robotic Suite 專案,並進入 installer 資料夾:
git clone https://github.com/ADVANTECH-Corp/Robotic-Suite.git

cd Robotic-Suite/installer
- 安裝Advantech Robotic Suite環境 (如尚未安裝)
sudo ./adv-robotic-suite-installer.run
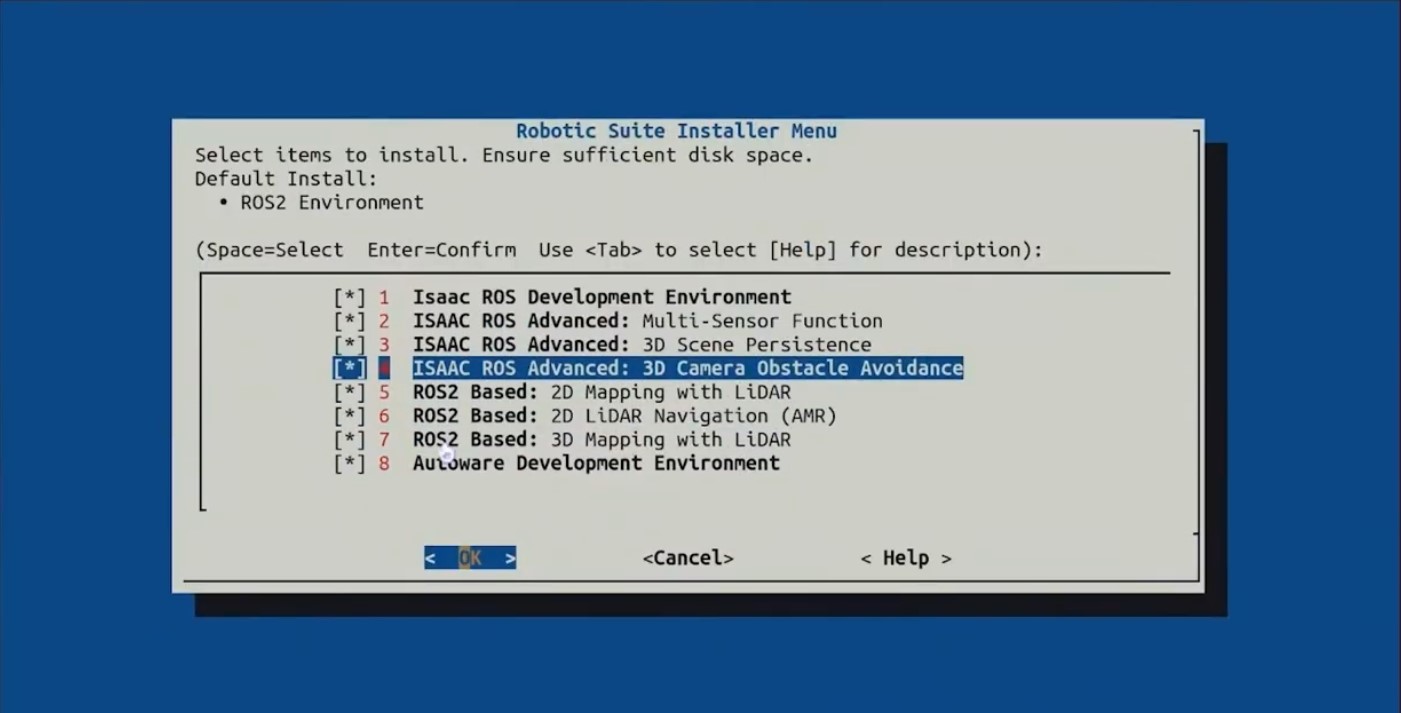
執行後會出現下圖安裝介面,可以根據你想要測試的範例選擇安裝。
本次示範使用空白鍵選擇所有需要的範例,接著按下 OK,等待系統下載並完成安裝。安裝時間會依網路速度與所選套件數量而有所不同。
執行 Advantech Isaac ROS 範例
NVIDIA Isaac ROS 是一組建構在 ROS 2 之上的 GPU 加速套件,提供感知、定位、建圖與視覺推論等常見機器人流程所需的最佳化演算法與節點(例如 Visual SLAM、Nvblox 3D 重建、物件偵測、語意分割)。
在 Jetson/GPU 平台上,Isaac ROS 通常以 Docker 容器 形式提供一致的執行環境,降低相依版本落差,讓開發者專注於整合與應用。
研華在 isaac_ros_kit 工具包中提供了一個統一的啟動腳本 launch_isaac.sh。這個腳本簡化了繁雜的啟動過程,您只需要指定要執行的範例資料夾即可。
按照安裝程式選擇並安裝 Isaac ROS Development Environment 後,相關套件會安裝至:
/usr/local/Advantech/ros/container/ros-demokit/isaac_ros_kit
主要內容:
launch_isaac.sh:啟動入口
apps/basic_examples:Isaac 官方基礎範例
apps/advanced_examples:進階整合(如 nvblox_keep_map)
apps/develop:開發者容器與樣板說明
前置確認:請確保您已完成套件安裝,且終端機路徑位於:
/usr/local/Advantech/ros/container/ros-demokit/isaac_ros_kit
指令用法:
cd /usr/local/Advantech/ros/container/ros-demokit/isaac_ros_kit
./launch_isaac.sh <app_folder> [參數]
<app_folder> 為 apps/ 底下的路徑,例如:
- basic_examples/isaac_ros_nvblox
- basic_examples/isaac_ros_visual_slam
- advanced_examples/nvblox_keep_map
7 個熱門 Isaac ROS 範例實作
以下介紹 6 個常用的 Isaac ROS 功能範例,以及 1 個多感測器整合範例,涵蓋 3D 建圖、Visual SLAM、語意分割、姿態估測、物件定位、YOLOv8 物件偵測與多感測器整合等常見機器人應用。
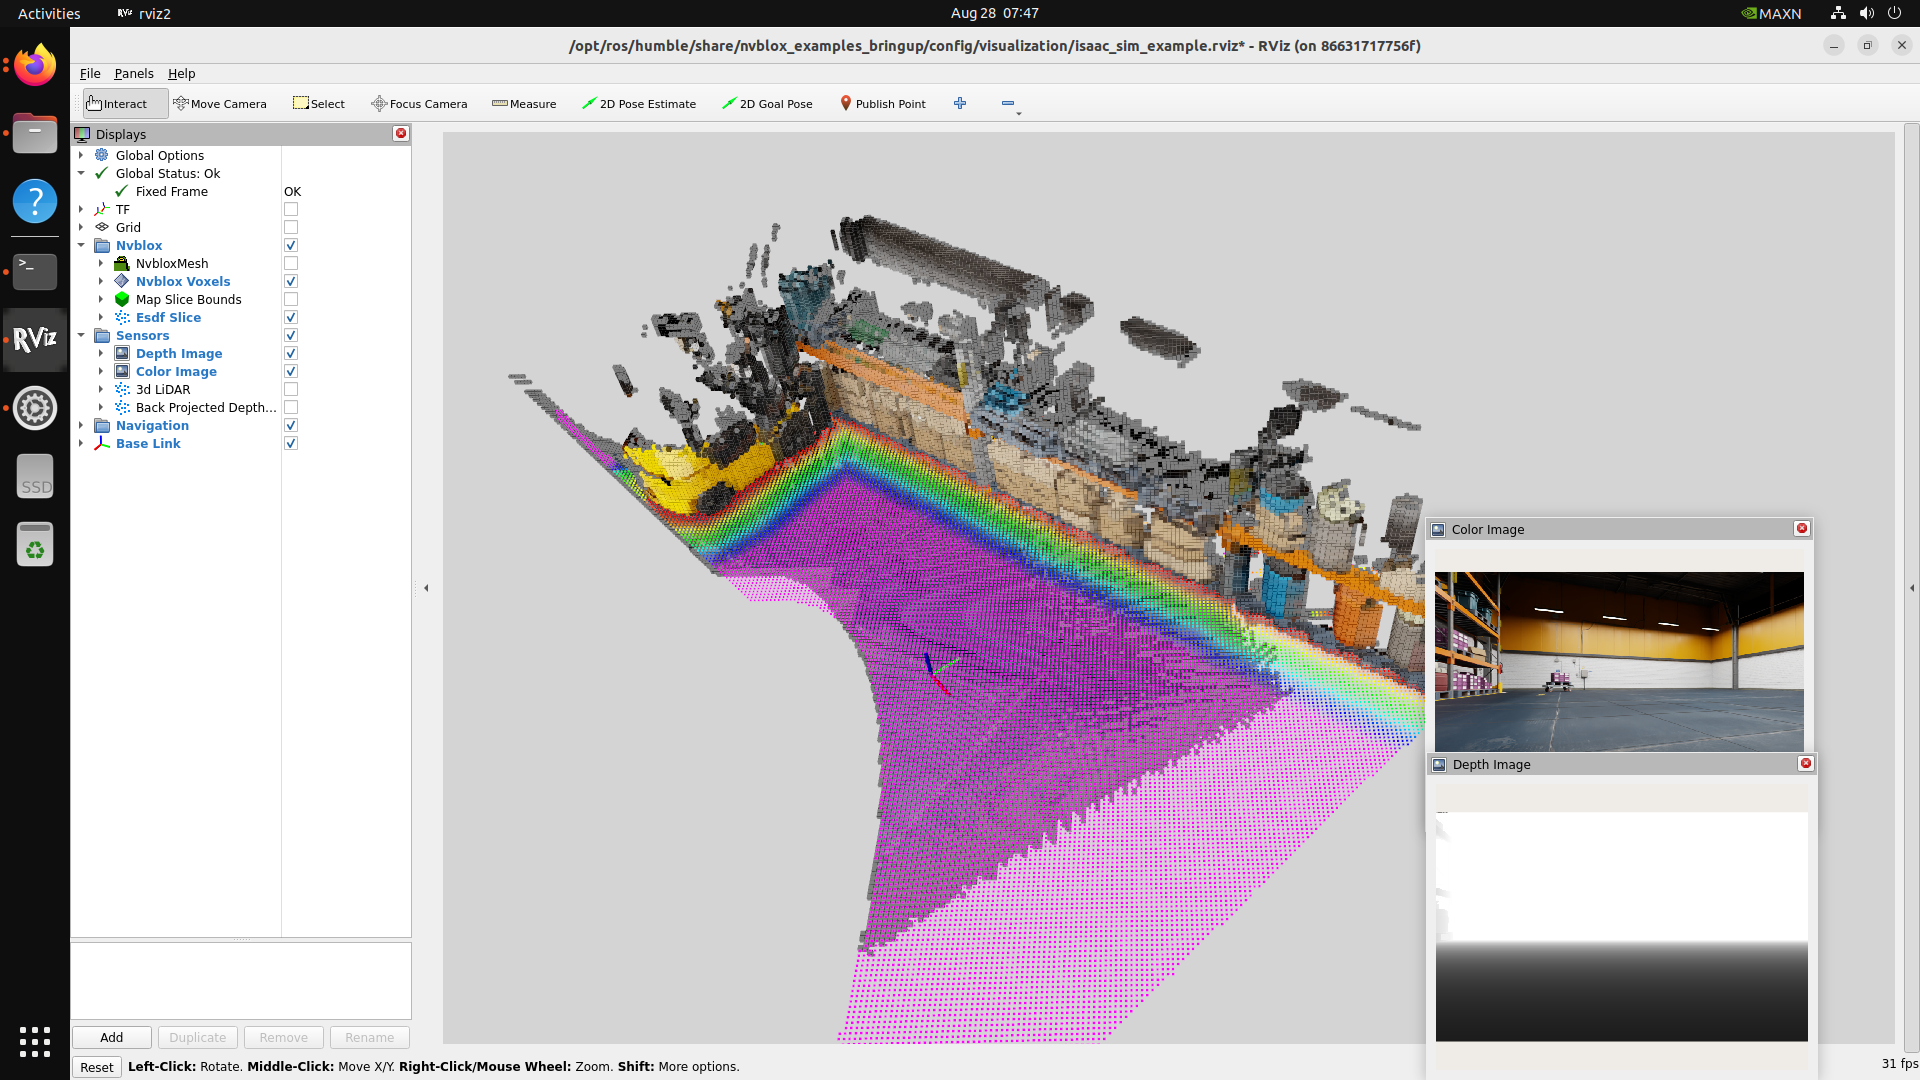
isaac_ros_nvblox:
- 功能:TSDF/ESDF 3D 重建,可用深度相機或資料集即時建圖。
執行指令:
cd /usr/local/Advantech/ros/container/ros-demokit/isaac_ros_kit/

./launch_isaac.sh basic_examples/isaac_ros_nvblox
研華網站:
NVIDIA 文件:
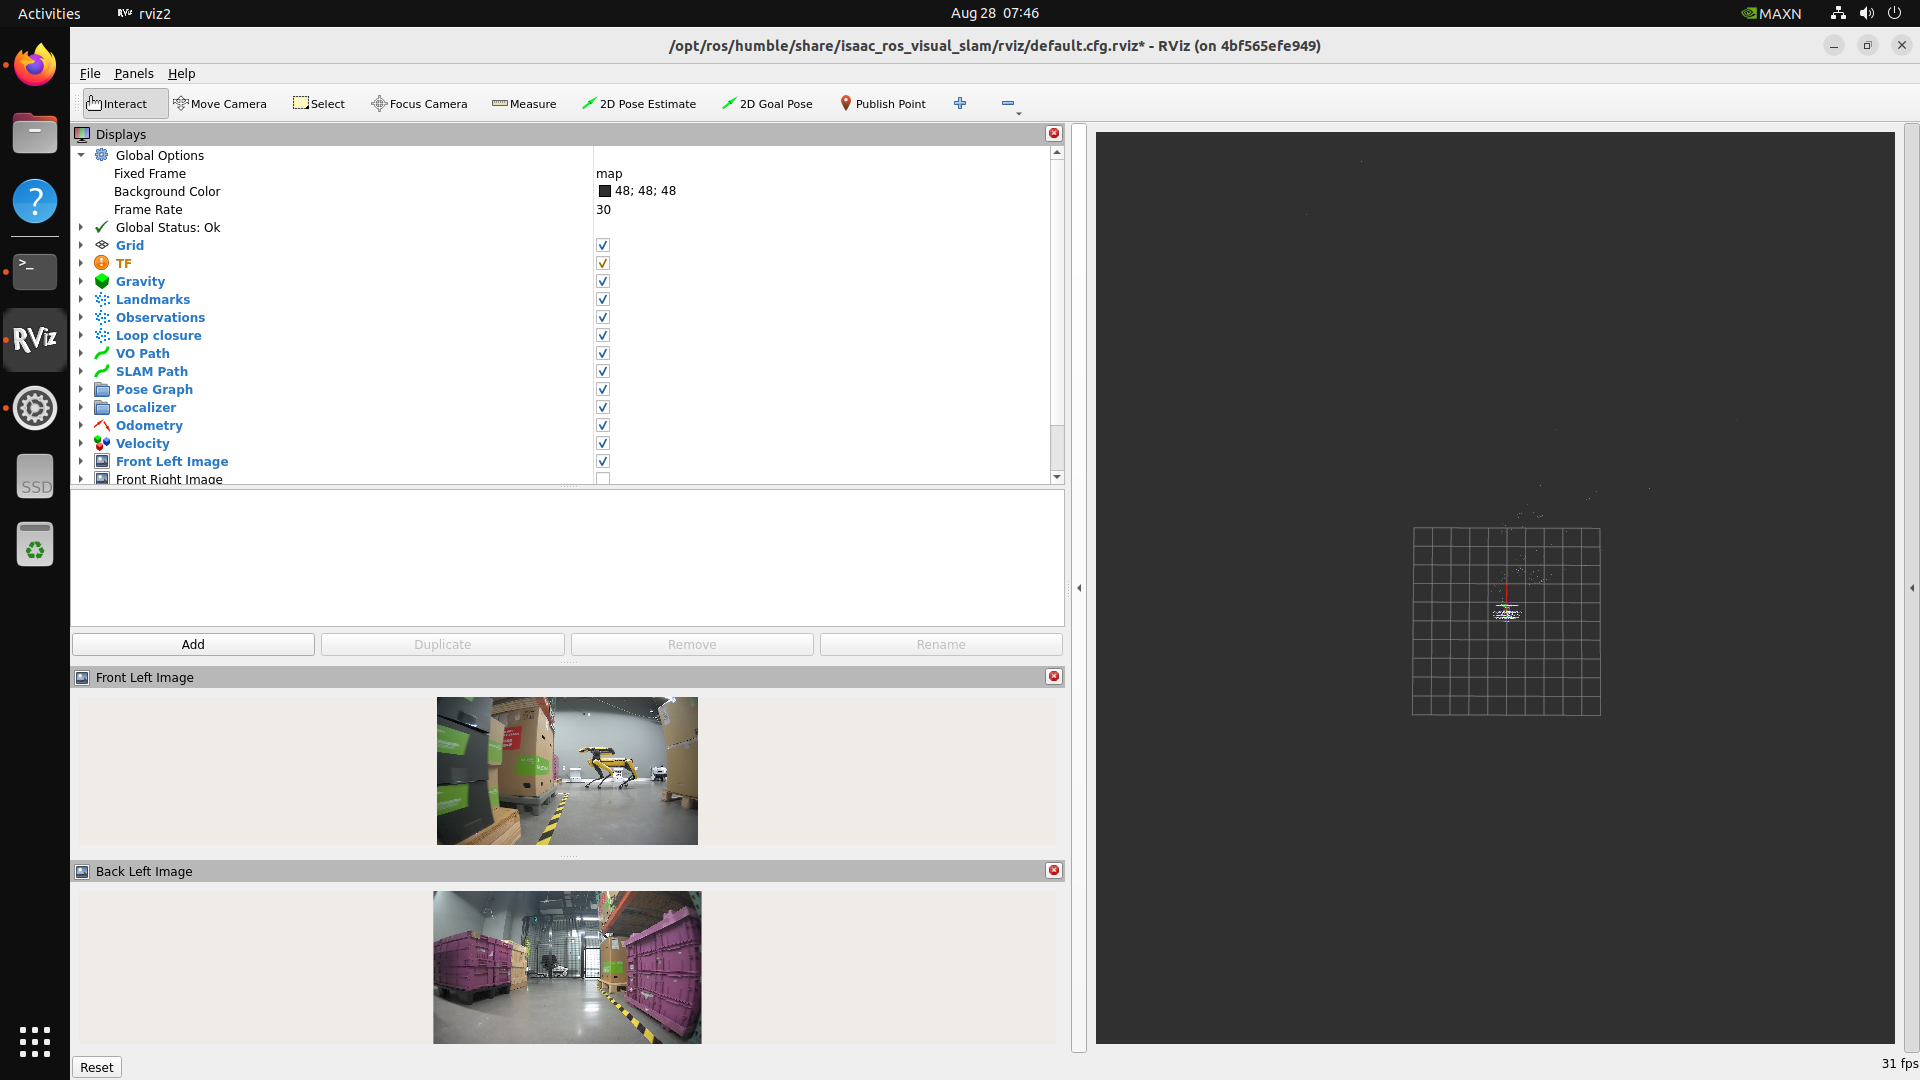
isaac_ros_visual_slam
- 功能:視覺 SLAM,支援相機/IMU 工作流程。
執行指令:
cd /usr/local/Advantech/ros/container/ros-demokit/isaac_ros_kit/

./launch_isaac.sh basic_examples/isaac_ros_visual_slam
研華網站:
NVIDIA 文件:
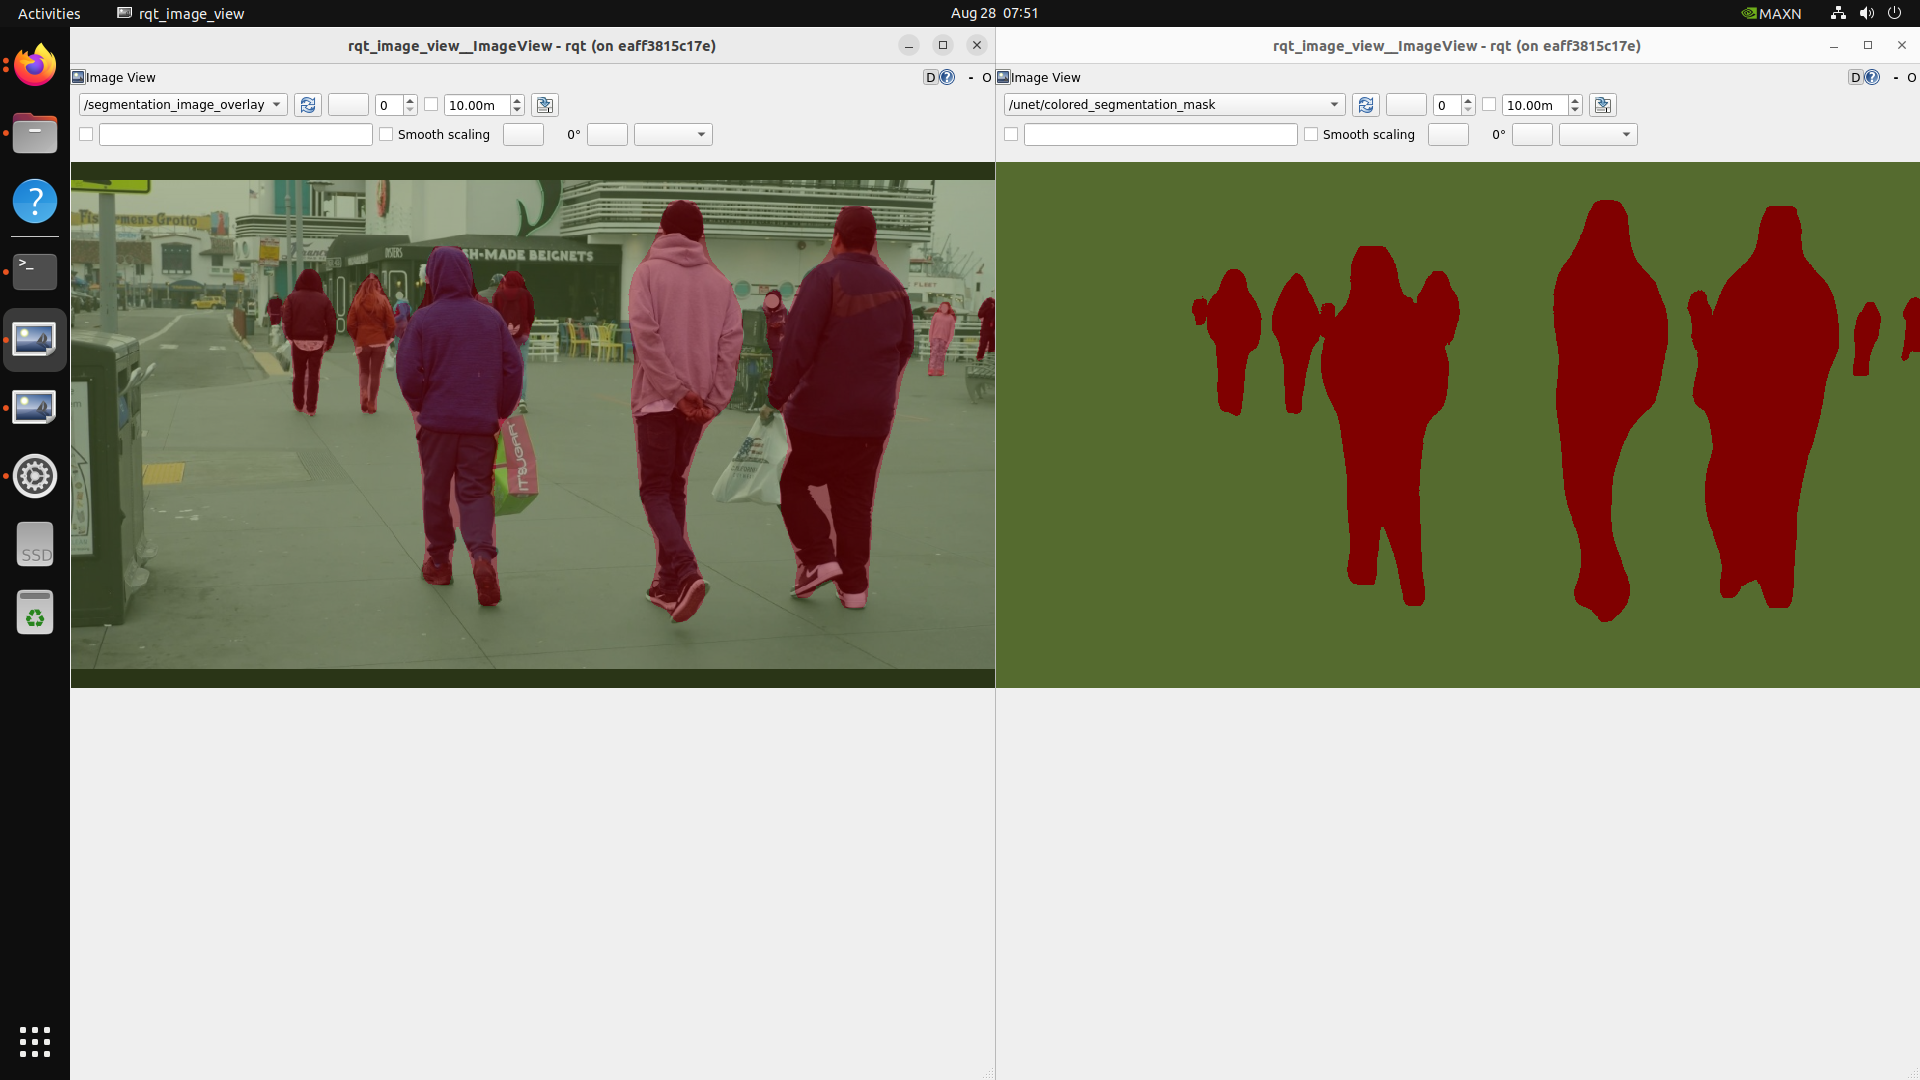
isaac_ros_unet
- 功能:UNet 語意分割,用於場景理解、可行區辨識等。
執行指令:
cd /usr/local/Advantech/ros/container/ros-demokit/isaac_ros_kit/

./launch_isaac.sh basic_examples/isaac_ros_unet
研華網站:
NVIDIA 文件:
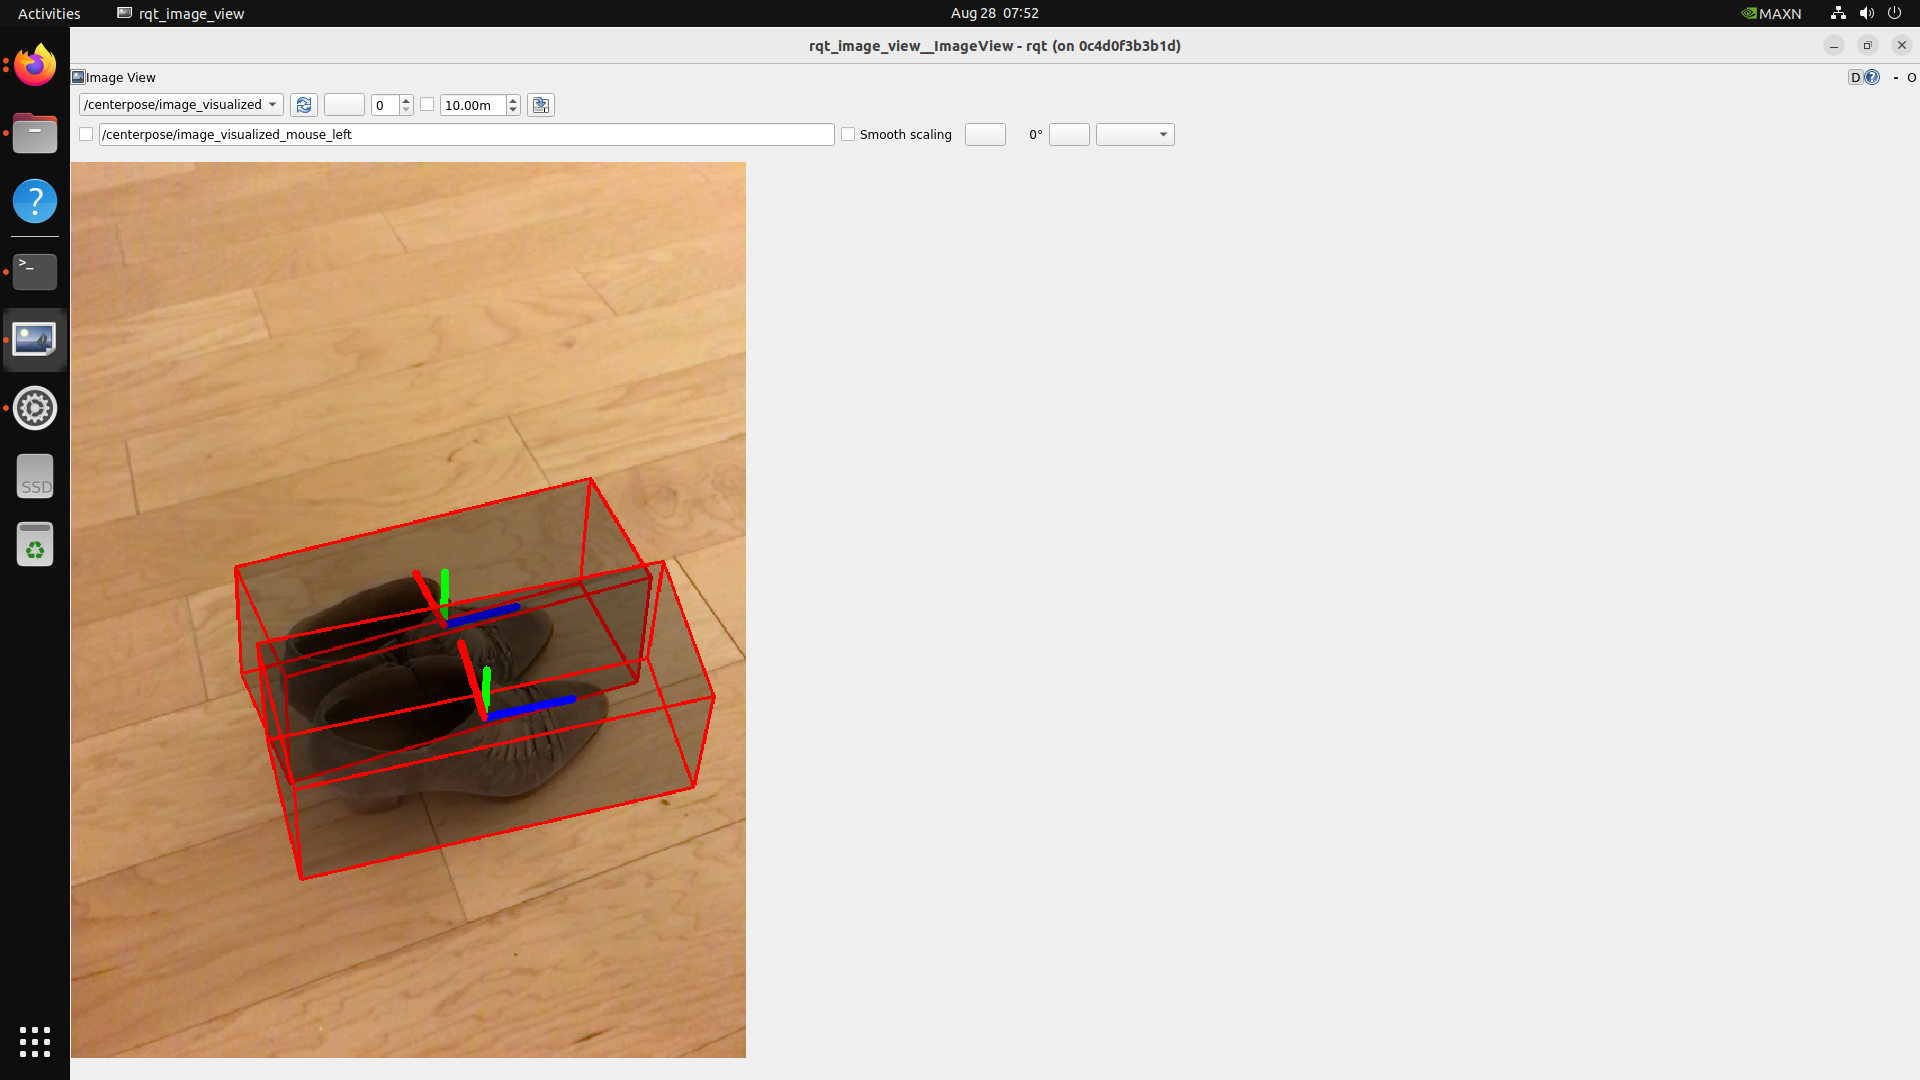
isaac_ros_centerpose
- 功能:6DoF 姿態估測,常用於夾取與定位對位。
執行指令:
cd /usr/local/Advantech/ros/container/ros-demokit/isaac_ros_kit/

./launch_isaac.sh basic_examples/isaac_ros_centerpose
研華網站:
NVIDIA 文件:
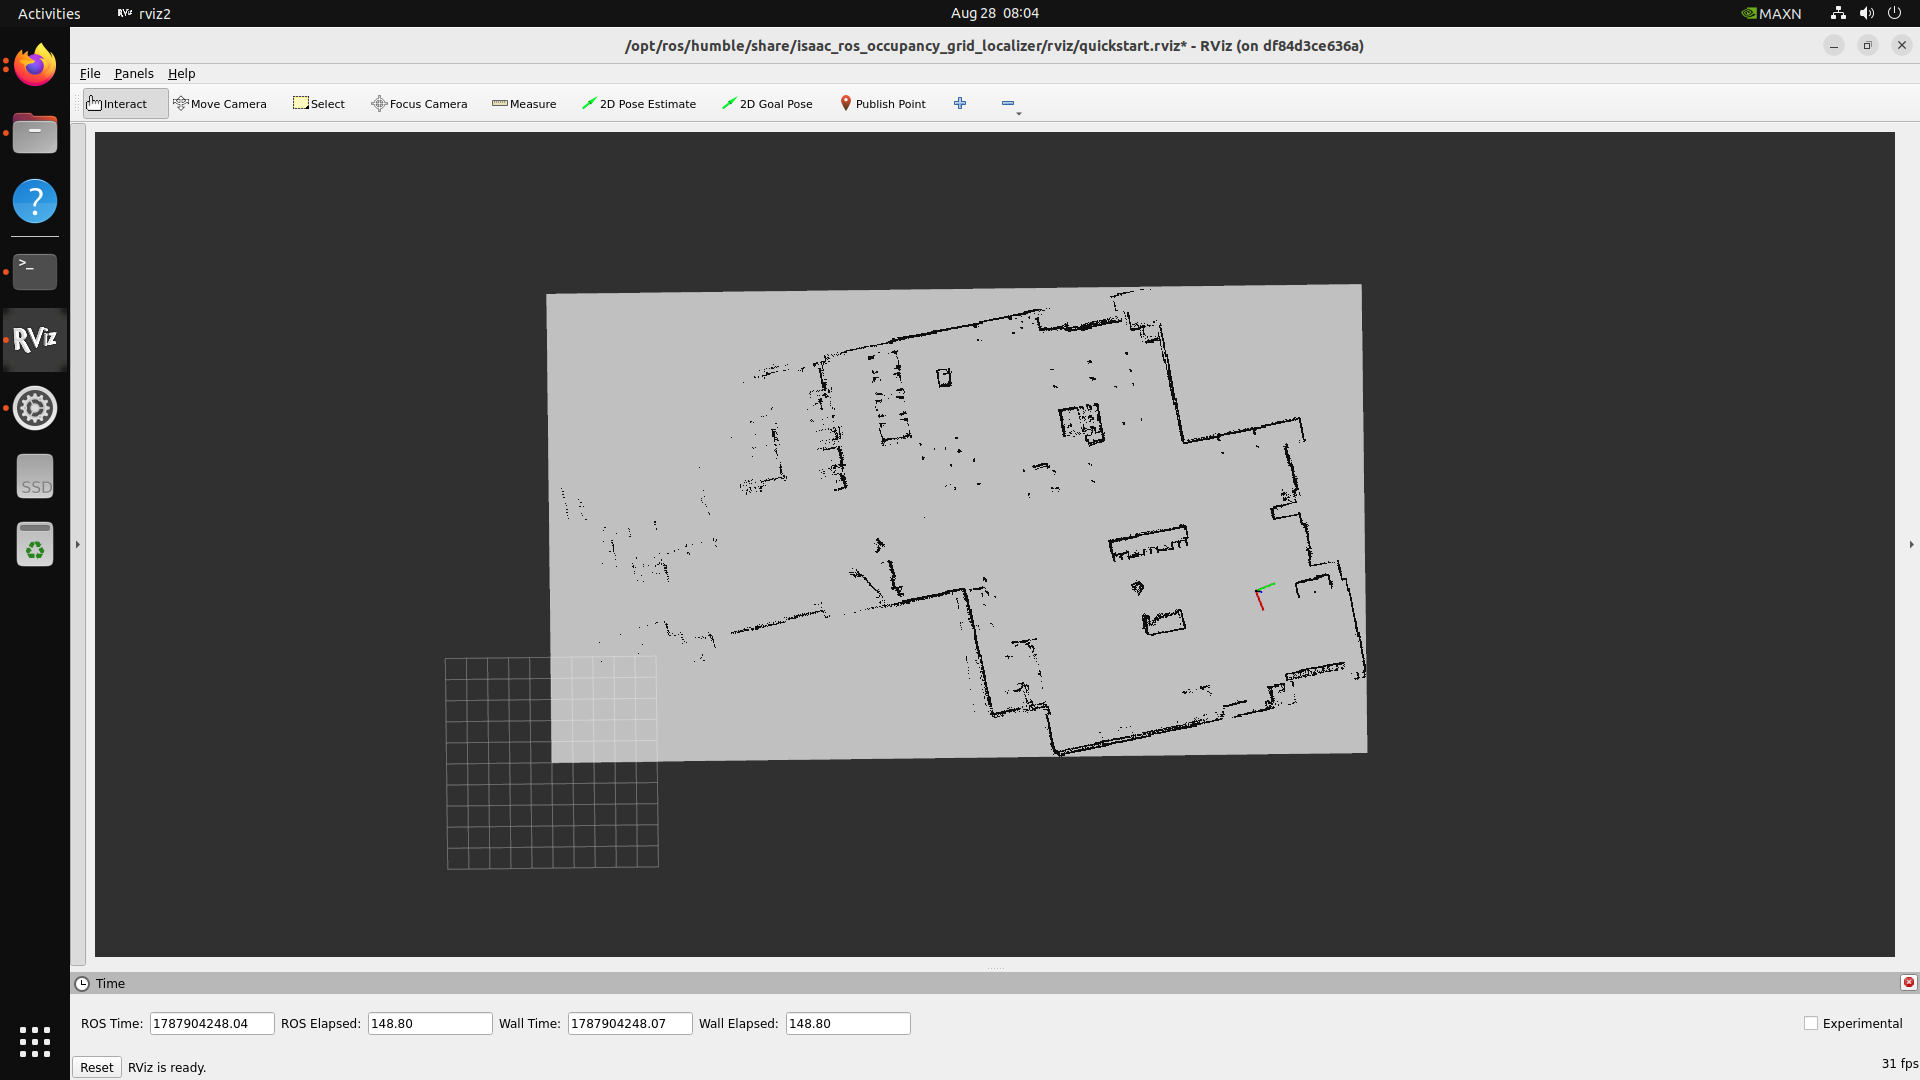
isaac_ros_occupancy_grid_localizer
- 功能:在 2D 佔據格建好的地圖上進行定位,常見於室內導航/AMR。
執行指令:
cd /usr/local/Advantech/ros/container/ros-demokit/isaac_ros_kit/

./launch_isaac.sh basic_examples/isaac_ros_occupancy_grid_localizer
研華網站:
NVIDIA 文件:
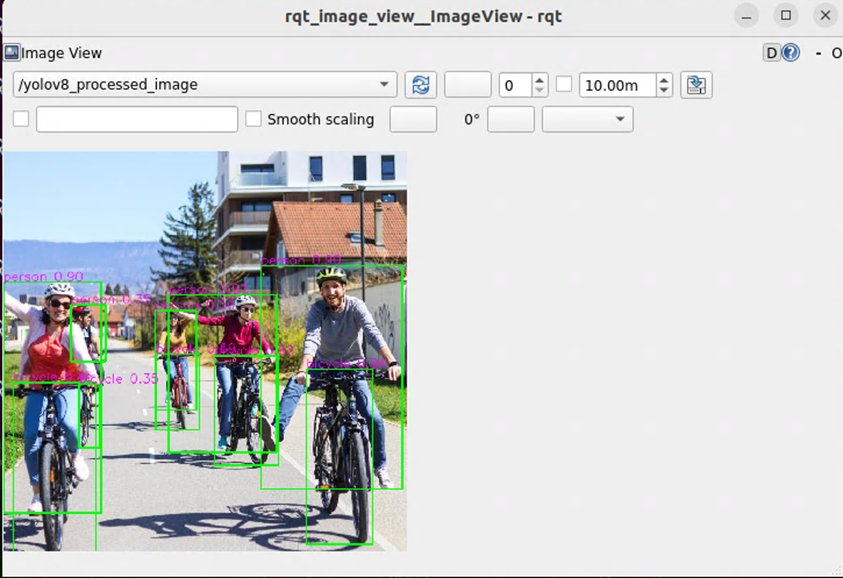
isaac_ros_yolov8
功能:使用 YOLOv8 進行即時物件偵測與分類。
執行指令:
cd /usr/local/Advantech/ros/container/ros-demokit/isaac_ros_kit/

 ./launch_isaac.sh basic_examples/isaac_ros_yolov8
研華網站:
NVIDIA 文件:
isaac_ros_multi_sensor_demo
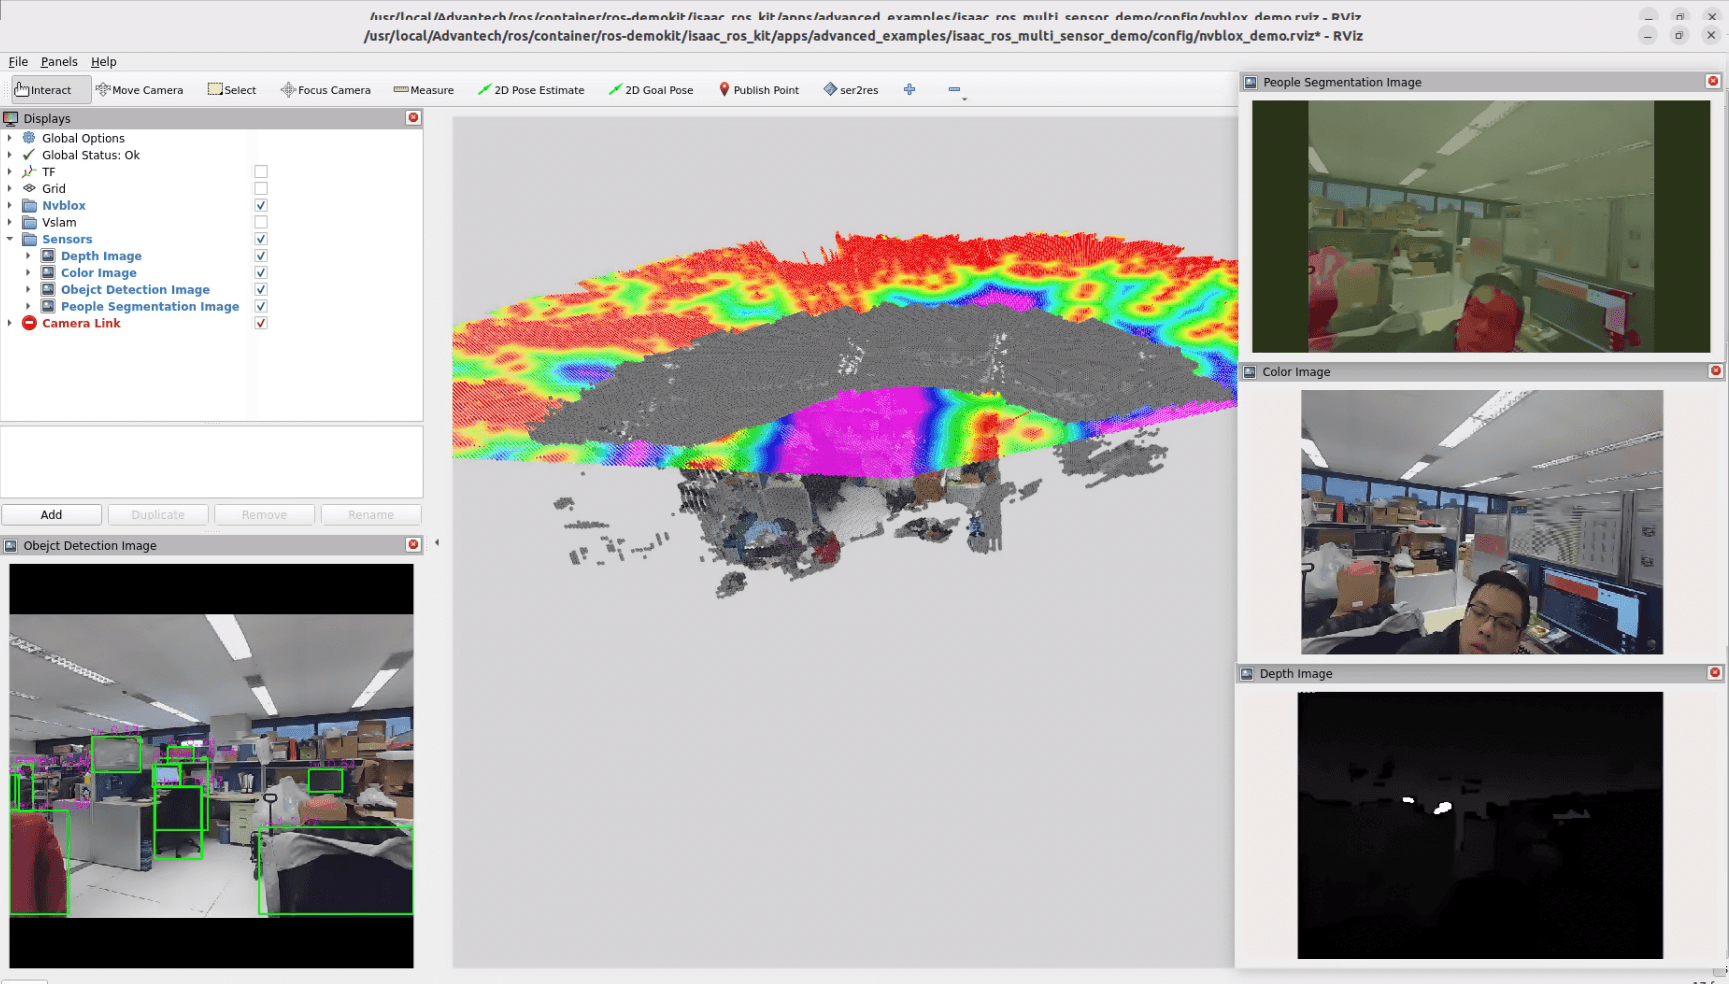
- 功能:此範例示範如何同時串流多組感測器資料並平行運行多個 ISAAC 功能。
執行指令:
cd /usr/local/Advantech/ros/container/ros-demokit/isaac_ros_kit/

./launch_isaac.sh advanced_examples/isaac_ros_multi_sensor_demo
研華網站:
https://docs.robotic-suite.advantech.com/zh/docs/Software/example/multi-camera/
此範例以兩顆實體相機資料同時驅動 nvblox、yolov8、unet 等 ISAAC workload。RViz 版面:
左下: isaac_ros_yolov8
中央: isaac_ros_nvblox
右上: isaac_ros_unet
右側中間:RGB串流
右下角:Depth串流
除了上述 Isaac ROS 範例之外,Robotic Suite 也提供 2D 與 3D LiDAR 相關範例,以下再介紹兩個 2D 範例與三個 3D 範例:
3D Scene Persistence
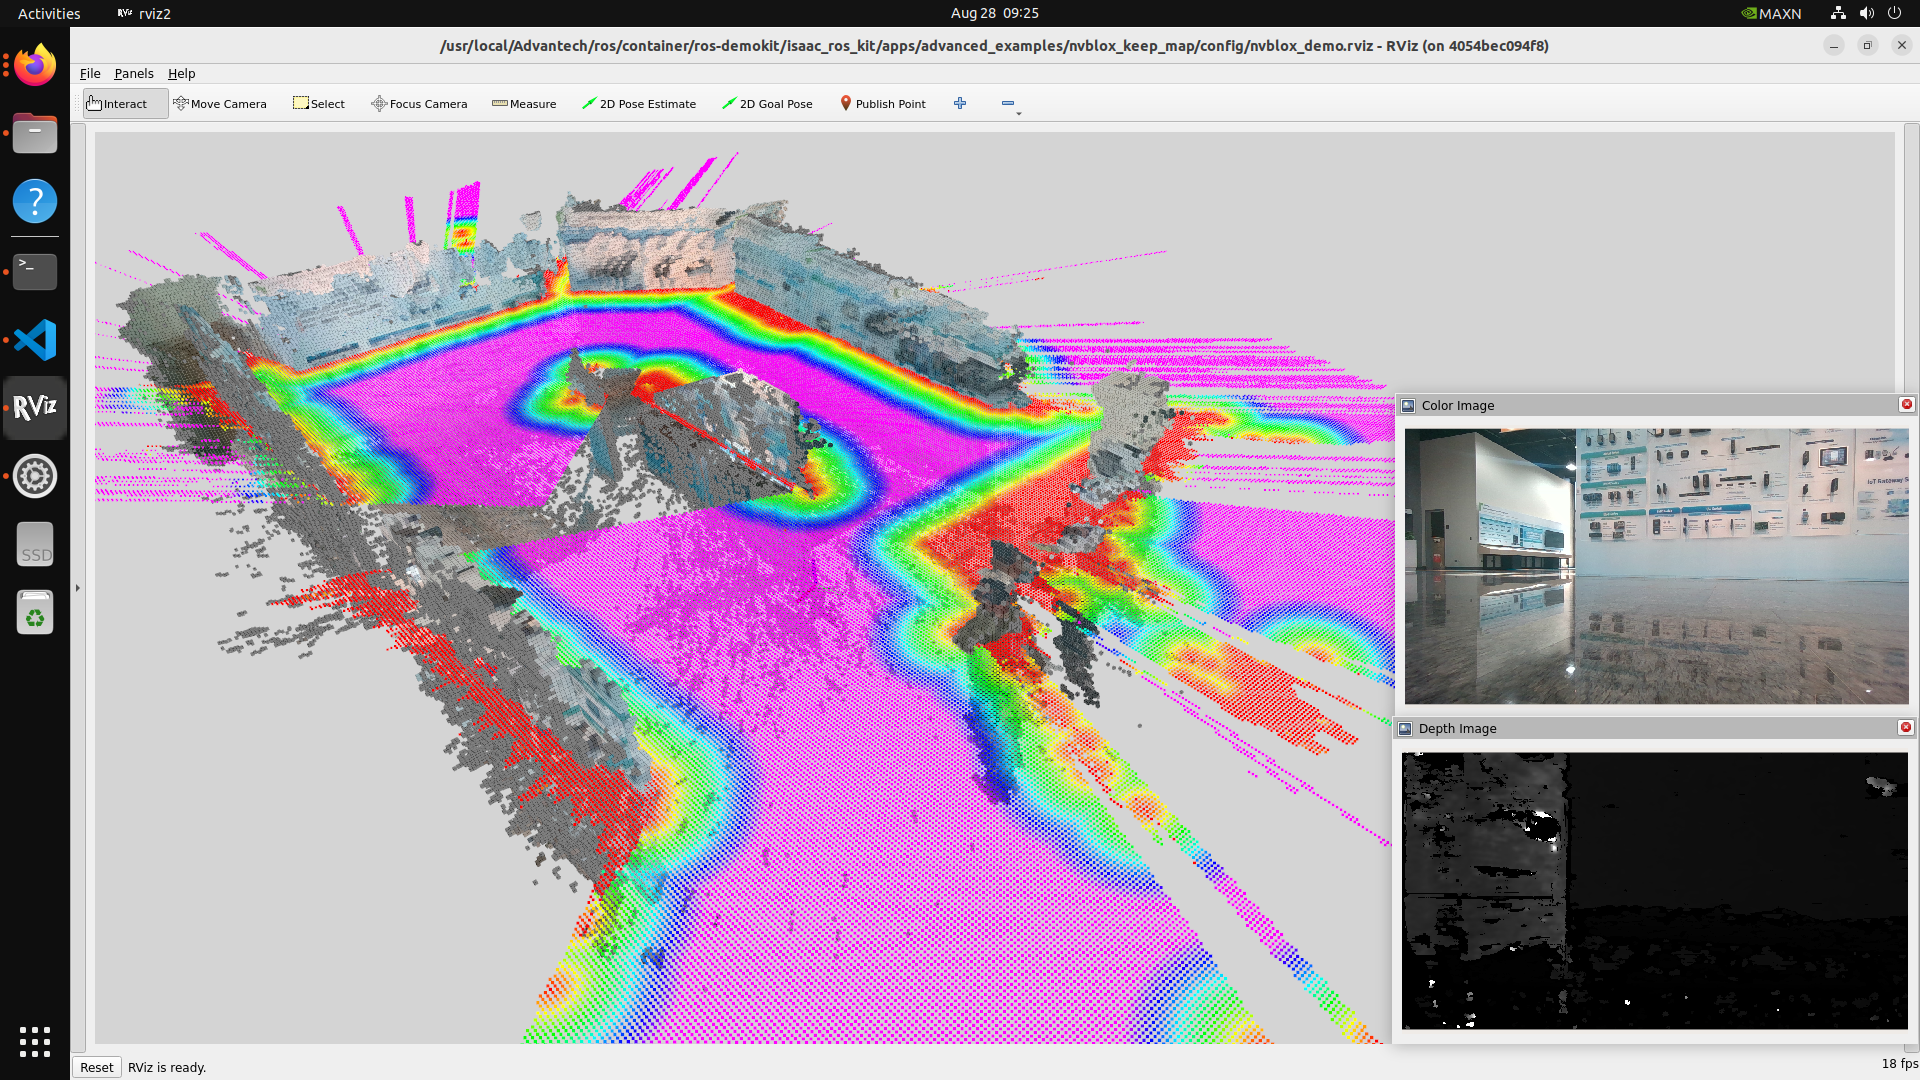
功能:此範例示範如何透過 3D 相機與調整 ISAAC Nvblox 參數,讓 3D 視覺化資料長時間保留。
執行指令:
cd /usr/local/Advantech/ros/container/ros-demokit/isaac_ros_kit/

./launch_isaac.sh advanced_examples/nvblox_keep_map
研華網站更多介紹:
https://docs.robotic-suite.advantech.com/zh/docs/Software/example/3d-scene-persistence/
3D Camera Obstacle Avoidance
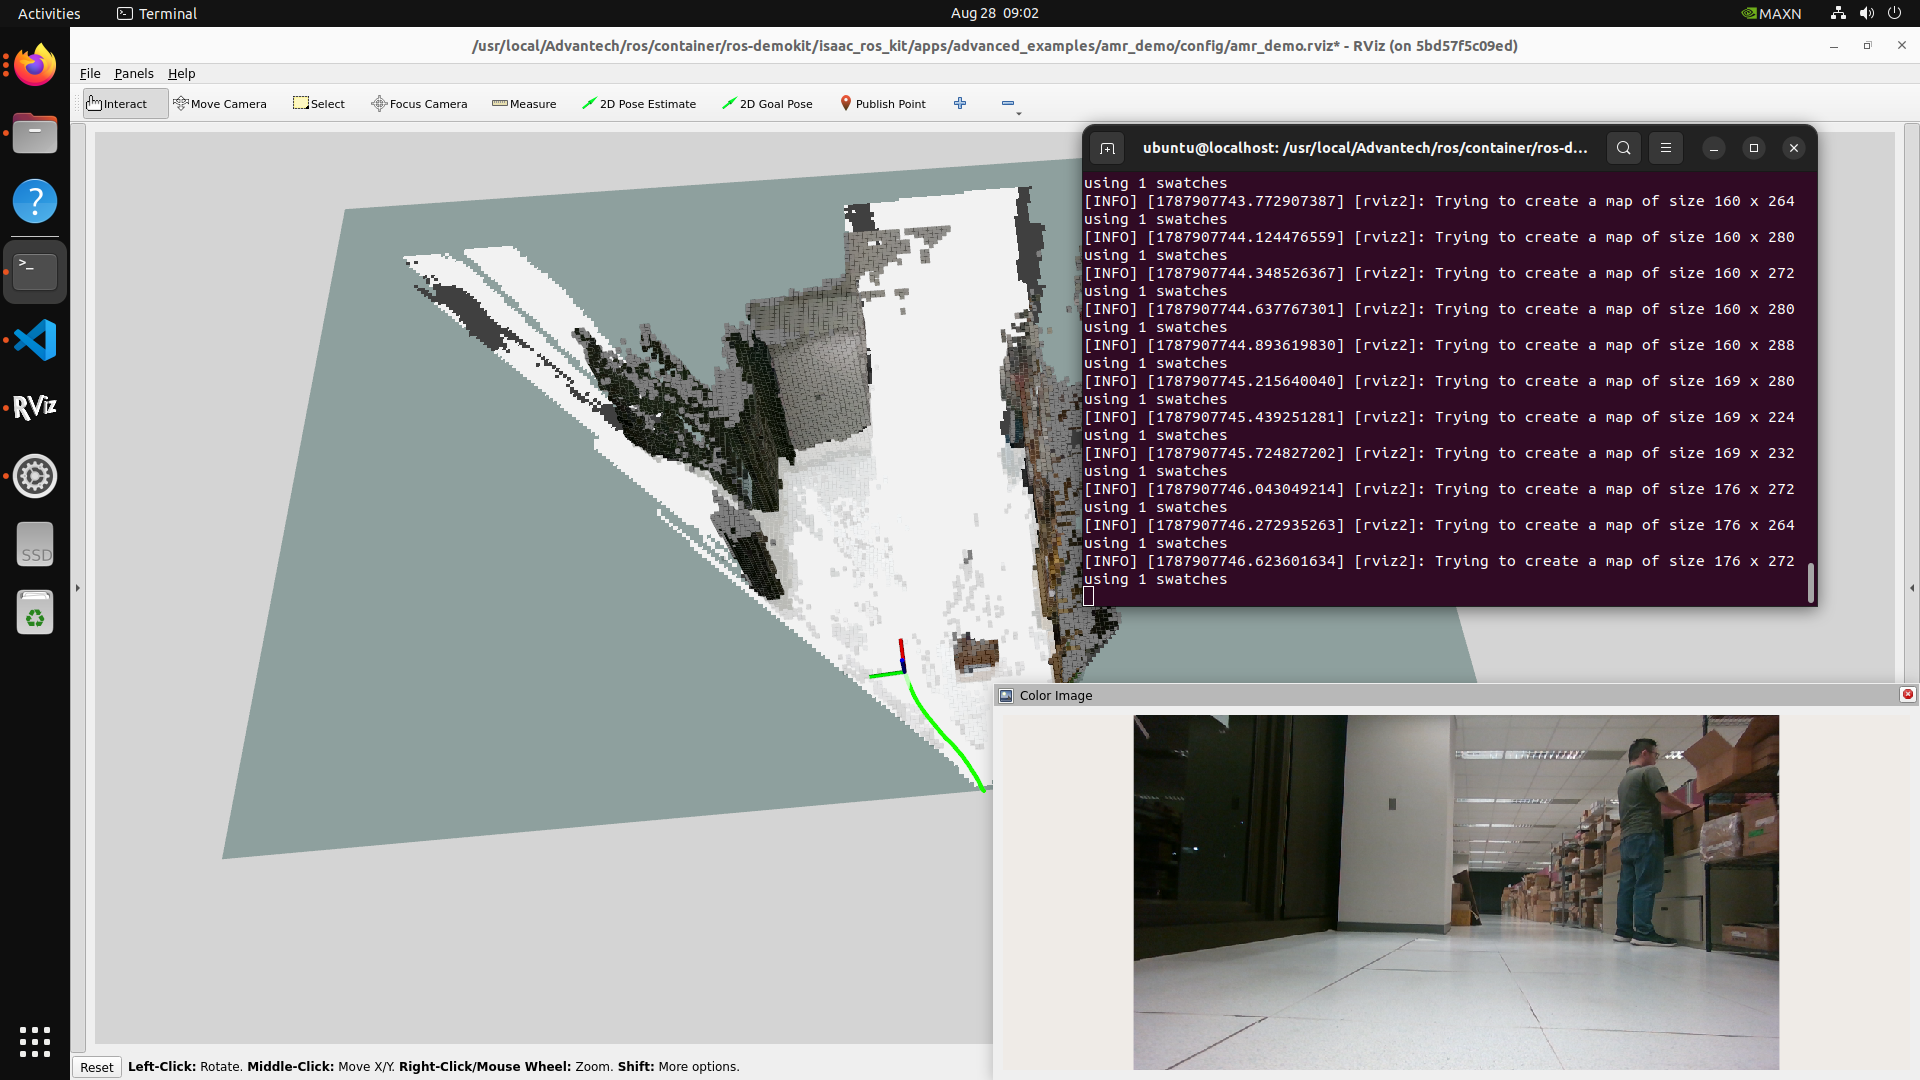
功能:此範例示範在 AMR 上使用 3D 相機,結合 ISAAC Nvblox 與 Nav2 進行導航與避障。
⚠️ 注意: 此範例主要提供 Nvblox 與 Nav2 整合的概念與設定參考,並非直接套用到所有 AMR 就能運作。實際部署時,仍需要依照機器人的感測器、TF、底盤控制與 Nav2 設定進行調整。
執行指令:
cd /usr/local/Advantech/ros/container/ros-demokit/isaac_ros_kit/

./launch_isaac.sh advanced_examples/amr_demo
研華網站更多介紹:
https://docs.robotic-suite.advantech.com/zh/docs/Software/example/3d-camera-obstacle-avoidance/
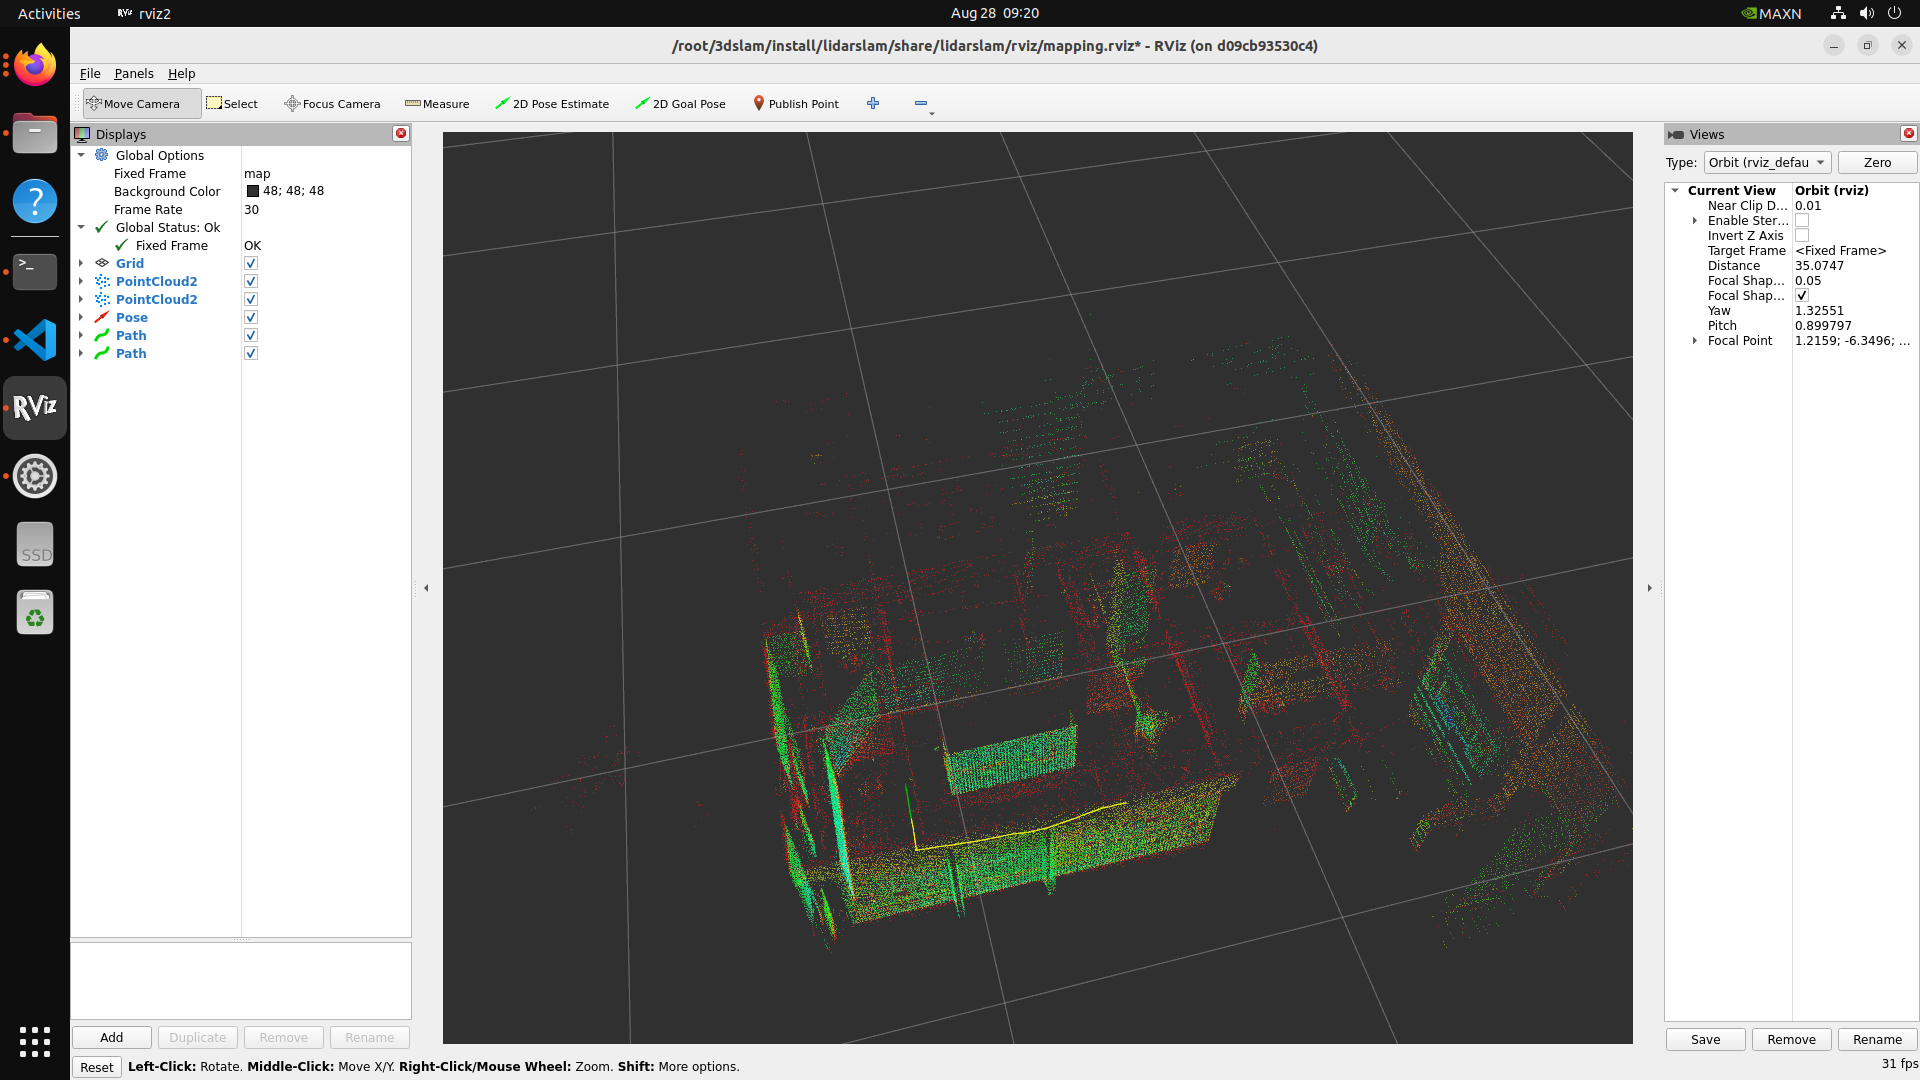
3D LiDAR Mapping
功能:此範例示範在 AMR 上搭載 3D LiDAR,結合 lidarslam_ros2 建立 3D 地圖。
執行指令:
cd /usr/local/Advantech/ros/container/ros-demokit/3d-slam-ros2

./launch.sh humble
研華網站更多介紹:
https://docs.robotic-suite.advantech.com/zh/docs/Software/example/3d-mapping-with-LiDAR/
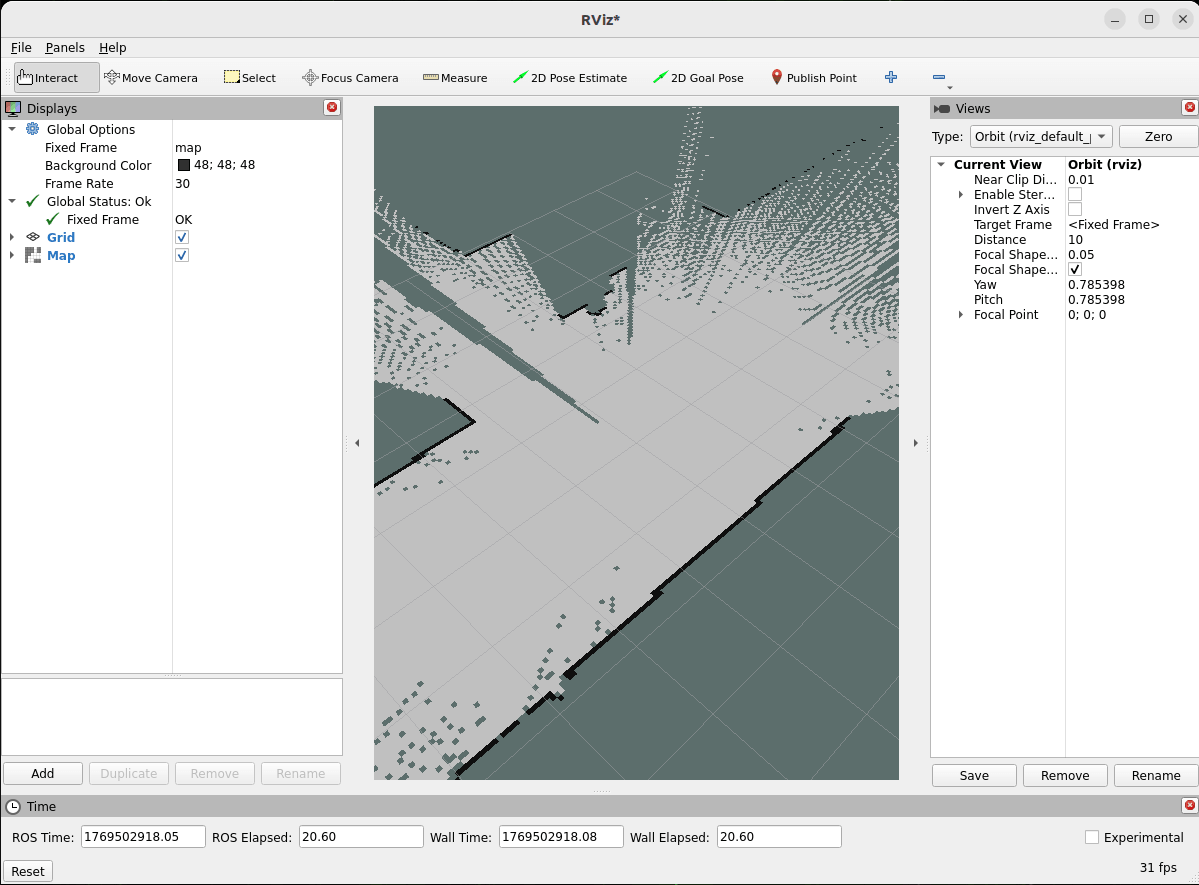
2D LiDAR Mapping
功能:此範例示範在 AMR 上搭載 2D LiDAR,結合 slam_toolbox 產生 2D 地圖。
執行指令:
cd /usr/local/Advantech/ros/container/ros-demokit/2d-slam-ros2

./launch.sh humble
研華網站更多介紹:
https://docs.robotic-suite.advantech.com/zh/docs/Software/example/2d-mapping-with-LiDAR/
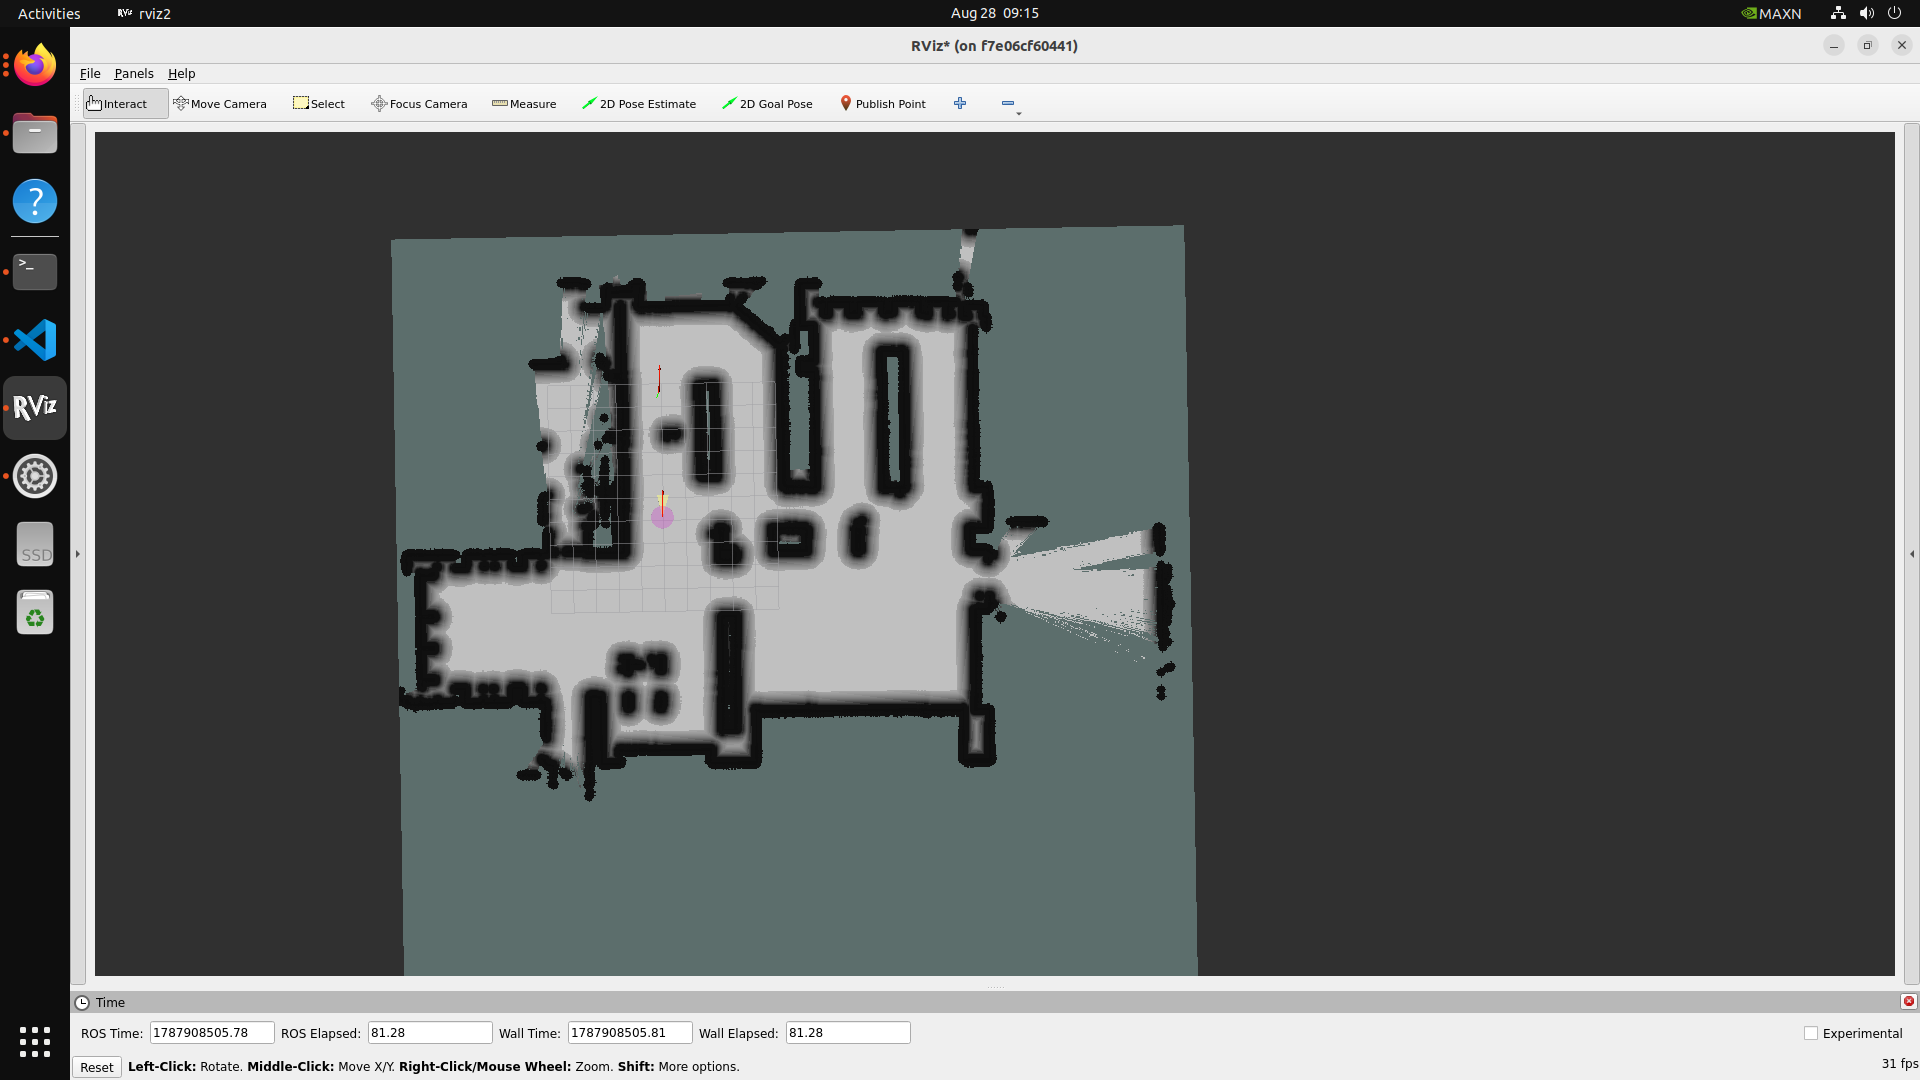
2D LiDAR Navigation
功能:此範例示範在 AMR 上搭配 2D LiDAR 與 Nav2 進行導航與避障。
執行指令:
cd /usr/local/Advantech/ros/container/ros-demokit/2d-nav2-ros2

./launch.sh humble
研華網站更多介紹:
https://docs.robotic-suite.advantech.com/zh/docs/Software/example/2d-LiDAR-navigation/
以上先介紹 Robotic Suite 預設提供的幾個常用範例。下一篇可接著閱讀 AFE-R750 攝影機與 Isaac ROS 範例教學,了解如何搭配 GMSL 攝影機進行實作。
更多應用範例、技術文件與相關資料下載,請參考以下研華網站:
https://docs.robotic-suite.advantech.com/zh/docs/Software/development_environment/isaac/
本文部分圖片與技術資訊參考自研華官方產品頁面及 Robotic Suite文件。
本文發表於AIoT&邊緣運算、AI 人工智慧、NVIDIA、NVIDIA Jetson 邊緣 AI、科技產品開箱與評測、科技趨勢與新知,並標記advantech、AGX Orin、jetson、JetsonOrinNX、nvidia。

留言 💬 (0)
還沒有留言,來當第一個。