Jetson Orin YOLOv8、YOLO11 教學:JetPack 6 訓練與辨識
前言
我們先前分享過多篇 YOLOv8 資料標註與雲端模型訓練教學。若希望在本機完成模型訓練,也可以使用 NVIDIA Jetson Orin 建立邊緣 AI 開發環境;本文會示範 JetPack 6 上的套件安裝、資料集準備、模型訓練與推論流程。
| 撰寫/攝影 | 郭俊廷 | ||
| 時間 | 1 小時 (看網路速度) | 材料 |
|
| 難度 | 3(滿分5) | ||
本文
若想快速體驗 YOLOv8 物件偵測,可先參考這個 NVIDIA Jetson AI Lab 範例,已有現成使用 NVIDIA TensorRT 在 Jetson 上 執行 Ultralytics YOLOv8。該範例使用 Docker 容器快速建立環境,適合先測試圖片辨識。若要在容器中訓練模型或使用攝影機即時辨識,還需要設定相應的 Docker 與裝置權限;本文聚焦於不使用 Docker 的原生安裝流程。
本文採用原生安裝(不使用 Docker)。請先使用 NVIDIA SDK Manager 安裝 JetPack(詳細教學請點我)。接著安裝 Ultralytics Python 套件,以及與 JetPack、CUDA、Python 版本相符的 PyTorch、Torchvision 與 ONNX Runtime GPU。
以下整理 Jetson 系列部分裝置的 AI 推論效能與 GPU 架構,供選擇硬體時參考:
| 型號 | AI 推論效能 (TOPS) | GPU 架構 |
| Jetson AGX Orin 64GB | ~275 | Ampere 架構,2048 核心+64 Tensor Cores |
| Jetson Orin NX 16GB | ~100 | Ampere 架構,1024 核心+32 Tensor Cores |
| Jetson Orin Nano Super | ~67 | Ampere 架構,1024 核心+32 Tensor Cores |
| Jetson AGX Xavier * | ~32 | Volta 架構,512 核心+64 Tensor Cores |
| Jetson Xavier NX * | ~21 | Volta 架構,384 核心+48 Tensor Cores |
| Jetson Nano (4GB) * | ~472 GFLOPS | Maxwell 架構,128 核心 |
* 為上一代 Jetson
Jetson 與 JetPack SDK 的支援版本如下:
- Jetson AGX Orin、Orin NX、Orin Nano Super:支援 JetPack 5 與 JetPack 6 系列
- Xavier NX、AGX Xavier:支援 JetPack 5
- Jetson Nano(舊型號):支援 JetPack 4.6.x 系列
本文指令以 JetPack 6 環境為主(作者測試環境為 JetPack 6.1,並回報 JetPack 6.2 可安裝)。JetPack 版本、Python 與 CUDA 版本不同時,對應的 wheel 套件也可能不同;操作前請先確認 Ultralytics 官方 Jetson 指南中的版本相容資訊。如需 JetPack 5 安裝流程請點我。
安裝 Ultralytics 套件
接下來在搭載 JetPack 6 的 Jetson Orin 上安裝 Ultralytics 及模型匯出所需的相依套件。本文以 NVIDIA TensorRT 作為主要匯出格式,因為它可在 Jetson 上加速模型推論。實際效能仍會受裝置型號、電源模式、模型大小與輸入影像尺寸影響。
更新套件清單、安裝 pip 並升級至最新版本:
sudo apt update
sudo apt install python3-pip -y
pip install -U pip
安裝 Ultralytics 與模型匯出用的相依套件。本文使用 legacy resolver,是因為作者測試環境中的新版相依套件解析曾遇到問題;若套件版本已更新,請以官方文件與實際環境相容性為準:
pip install ultralytics[export] --use-deprecated=legacy-resolver
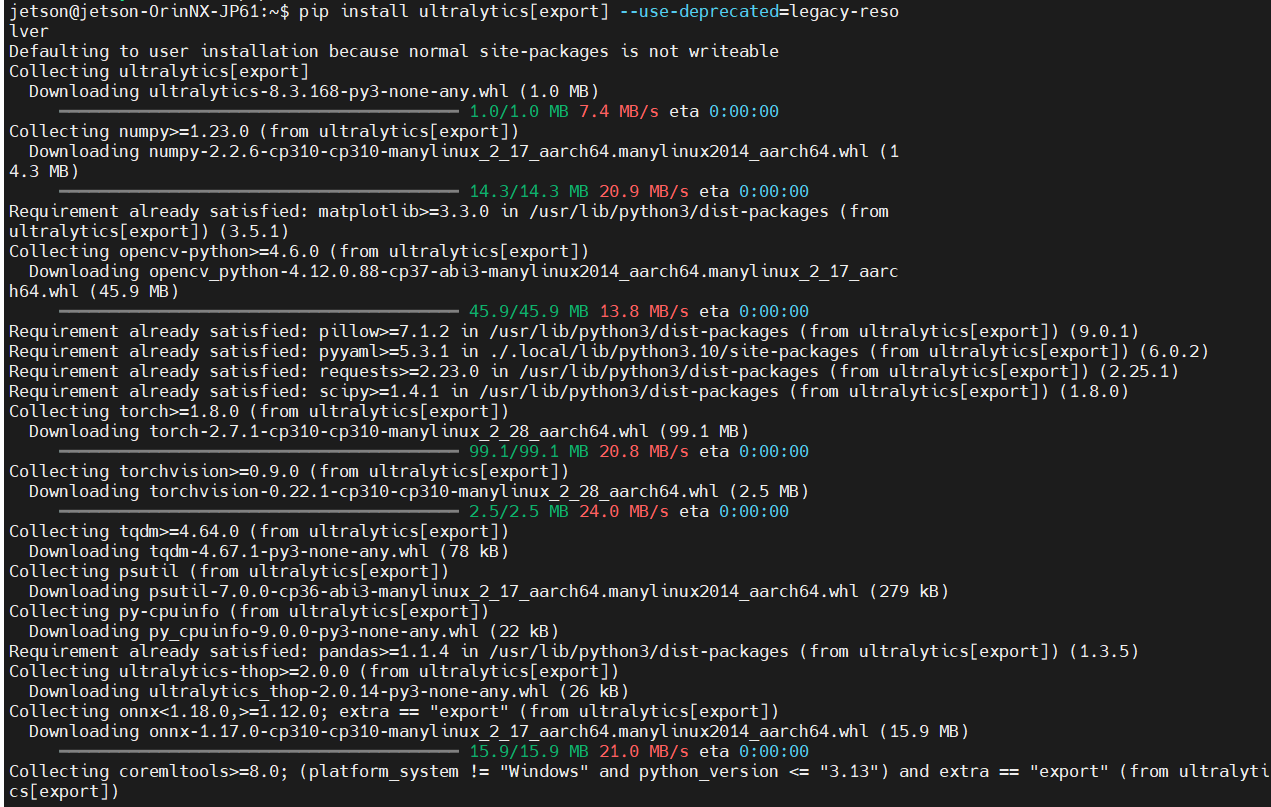
安裝過程若出現相依套件錯誤,不代表可以忽略所有錯誤;Jetson ARM64 環境需要安裝與平台、JetPack 和 Python 相符的套件。以下步驟會改裝適用於此環境的 PyTorch 與 Torchvision。
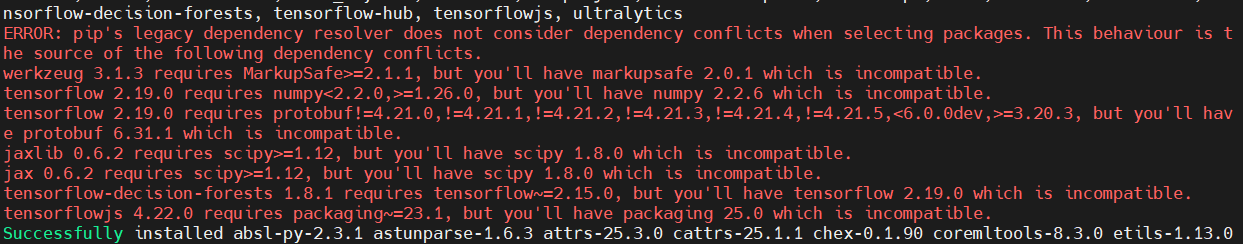
重新開機後才可以順利安裝剩下的套件:
sudo reboot
安裝 PyTorch 與 Torchvision
前一步可能會透過 pip 安裝一般版 Torch 與 Torchvision,但這些套件未必與 Jetson 的 ARM64、CUDA 及 JetPack 環境相容。請依下列指令安裝作者測試使用的預編譯 wheel;此處不是從原始碼編譯 Torchvision。
以下 wheel 對應 JetPack 6.1、Python 3.10:PyTorch 2.5.0 與 Torchvision 0.20.0。作者另回報在 JetPack 6.2 測試可安裝;其他版本請先核對相容性:
pip install https://github.com/ultralytics/assets/releases/download/v0.0.0/torch-2.5.0a0+872d972e41.nv24.08-cp310-cp310-linux_aarch64.whl
pip install https://github.com/ultralytics/assets/releases/download/v0.0.0/torchvision-0.20.0a0+afc54f7-cp310-cp310-linux_aarch64.whl
若安裝訊息同時出現錯誤與成功結果,請不要只依這段提示判斷安裝完成;繼續查看下方的版本檢查指令,確認 torch 與 torchvision 都能成功匯入。

下圖顯示 Torchvision 0.20.0 安裝完成:

📌 備註: 請造訪 Jetson 的 PyTorch 頁面 以取得所有 JetPack 版本的對應 PyTorch 安裝方式。關於 PyTorch 和 Torchvision 的相容性詳細列表,可參考 PyTorch 與 Torchvision 相容性頁面。
安裝 cuSPARSELt 以修正 torch 2.5.0 的相依問題
wget https://developer.download.nvidia.com/compute/cuda/repos/ubuntu2204/arm64/cuda-keyring_1.1-1_all.deb
sudo dpkg -i cuda-keyring_1.1-1_all.deb
sudo apt-get update
sudo apt-get -y install libcusparselt0 libcusparselt-dev
安裝 onnxruntime-gpu
ONNX Runtime GPU wheel 必須符合 Jetson 的 aarch64 架構及 JetPack、CUDA、Python 版本。本文使用作者測試的 JetPack 6/Python 3.10 對應 wheel,供部分模型匯出流程使用;其他環境請依相容性對照表選擇版本。
您可以在 Jetson Zoo ONNX Runtime 相容性對照表中找到所有可用版本(依 JetPack 版本、Python 版本等分類)。這裡我們會下載並安裝支援 Python 3.10 的 onnxruntime-gpu 1.20.0:
pip install https://github.com/ultralytics/assets/releases/download/v0.0.0/onnxruntime_gpu-1.20.0-cp310-cp310-linux_aarch64.whl
注意:onnxruntime-gpu 安裝後會自動將 numpy 升級為最新版本,因此需重新安裝 numpy 1.23.5 以修正相容性問題:
pip install numpy==1.23.5
安裝完成後,使用以下指令檢查 PyTorch 與 Torchvision 是否能正常匯入,並確認版本:
查看pytorch版本
python3 -c "import torch; print(torch.__version__)"
查看torchvision版本
python3 -c "import torchvision; print(torchvision.__version__)"

完成相依套件安裝後,即可開始 YOLO 模型訓練與推論。先建立資料夾,用來存放模型與辨識結果:
mkdir yolov8_models
接著進入資料夾並執行 detect 指令。若本機尚未有 yolov8n.pt 等權重檔,Ultralytics 會嘗試自動下載,請等待下載完成。
進入 yolov8_models 資料夾:
cd ~/yolov8_models
使用 YOLOv8n 模型
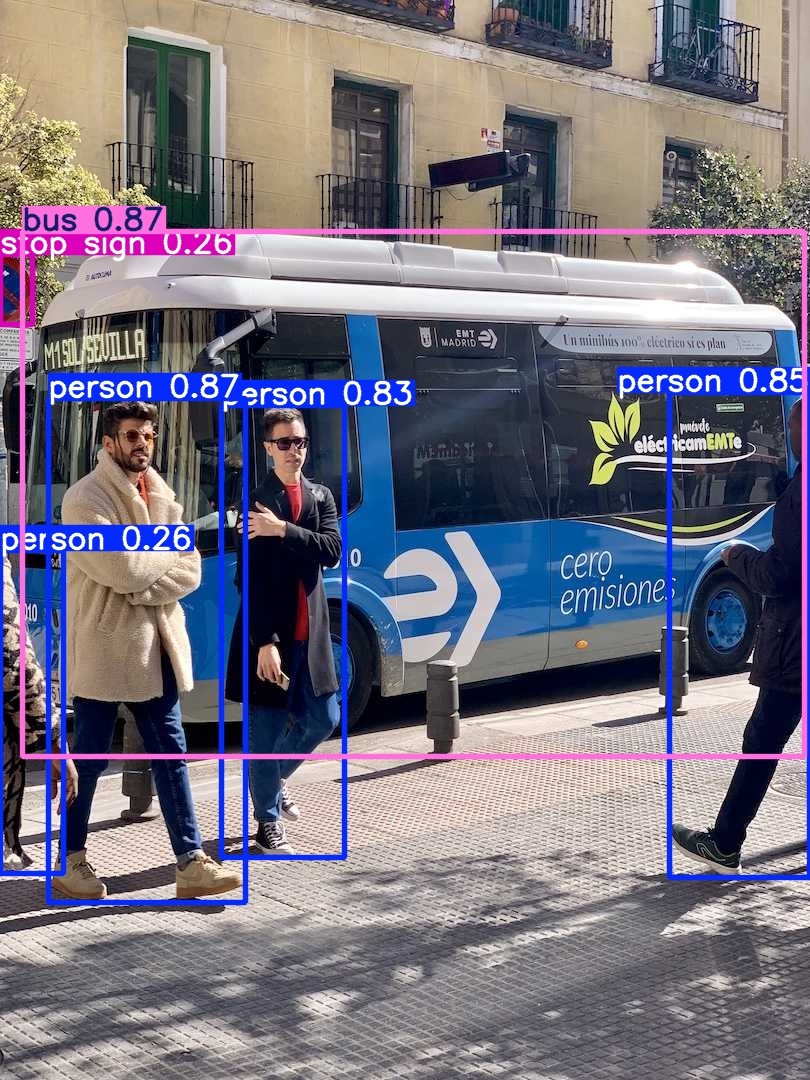
yolo detect predict model=yolov8n.pt source='https://ultralytics.com/images/bus.jpg' show=True
使用 YOLO11n 模型
yolo detect predict model=yolo11n.pt source='https://ultralytics.com/images/bus.jpg'
以下示範使用 YOLOv8n 權重辨識圖片:
使用預設攝影機進行即時偵測:
yolo detect predict model=yolov8n.pt source=0 show=True
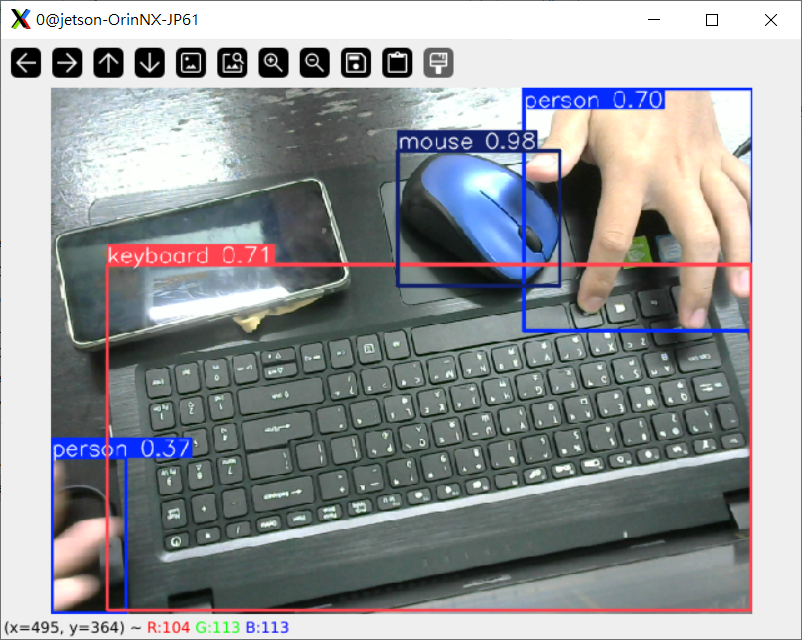
更多 Ultralytics 任務類型與操作說明,請參考 ultralytics 說明文件
使用 Roboflow 資料集訓練 YOLOv8 與 YOLO11
可使用 Roboflow 中已標註的資料集訓練 YOLOv8,也可以下載他人分享的資料集。資料標註與匯出流程可參考 CAVEDU 教學。
本文以 Roboflow 為例:開啟已標註的資料集,選擇右上角的 Download Dataset,格式選 YOLOv8,再按 Download zip to computer。若要訓練 YOLO11,請選擇對應的 YOLO11 匯出格式。
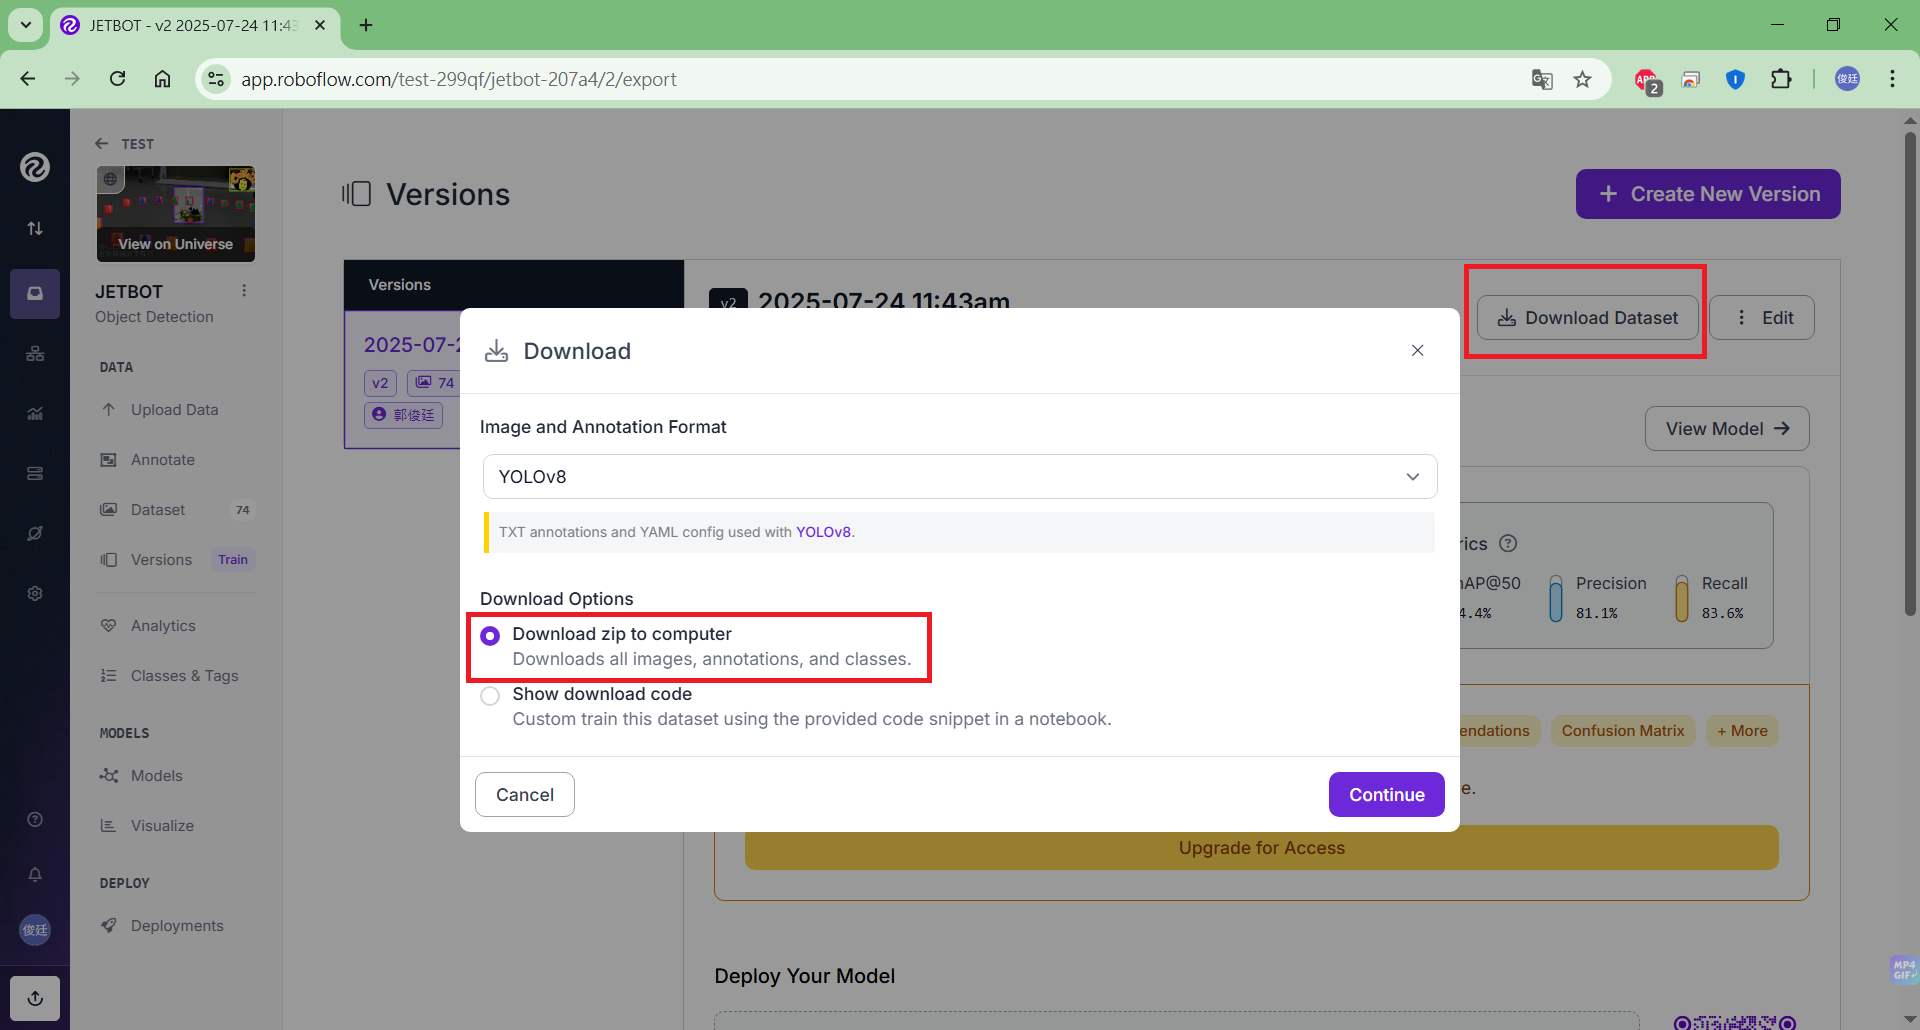
下載並解壓縮後,資料集中會包含訓練集、驗證集、測試集資料夾,以及 data.yaml 設定檔:
- train
- valid
- test
- data.yaml
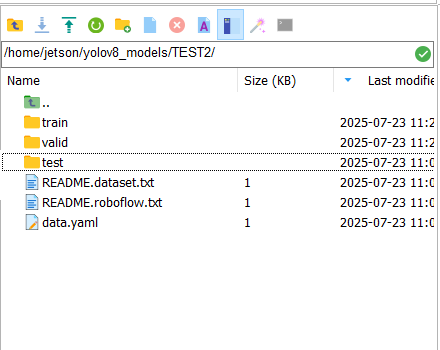
接著指定 data=TEST2/data.yaml 作為資料集設定檔,並以 YOLOv8n 為起始權重訓練 30 個 epoch:
yolo detect train data=TEST2/data.yaml model=yolov8n.pt epochs=30 imgsz=640 device=0
執行後會在終端機顯示每個 epoch 的訓練進度;本指令設定 epochs=30,因此訓練共進行 30 個 epoch。資料集大小與裝置效能會影響完成時間,請耐心等候。
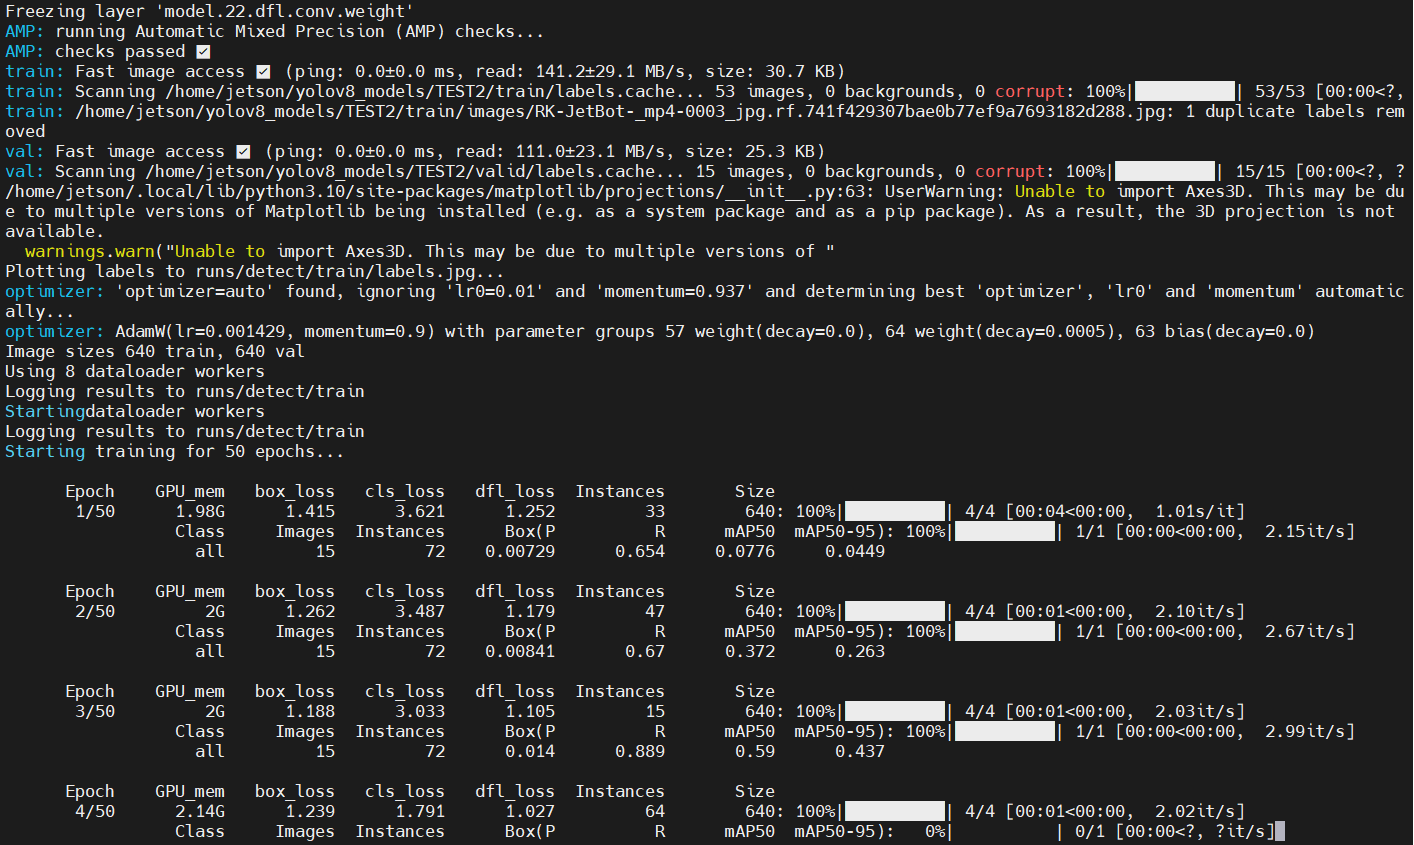
訓練結束後,終端機會顯示訓練耗時與權重檔位置。best.pt 是驗證表現最佳的權重,通常用於後續推論;last.pt 則是最後一個 epoch 的權重,可用於檢查結果或接續訓練。
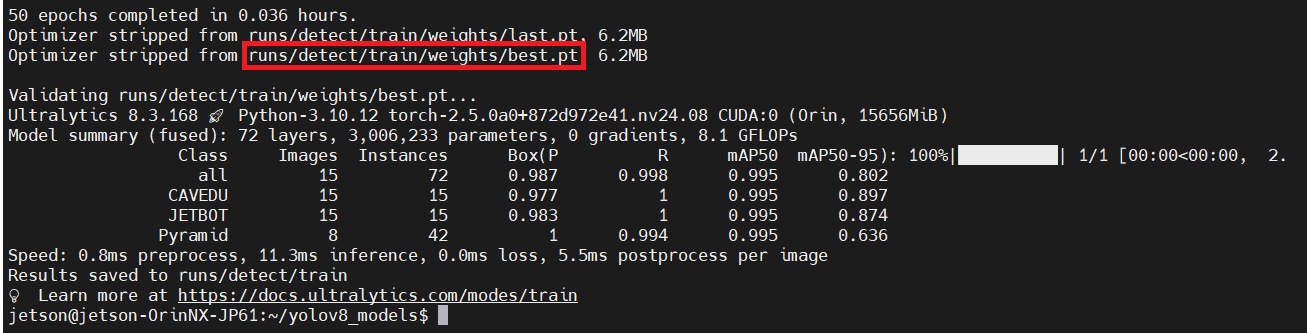
訓練完成後,可查看下方圖表中的訓練與驗證指標,評估模型表現,再決定是否繼續調整訓練或開始推論。
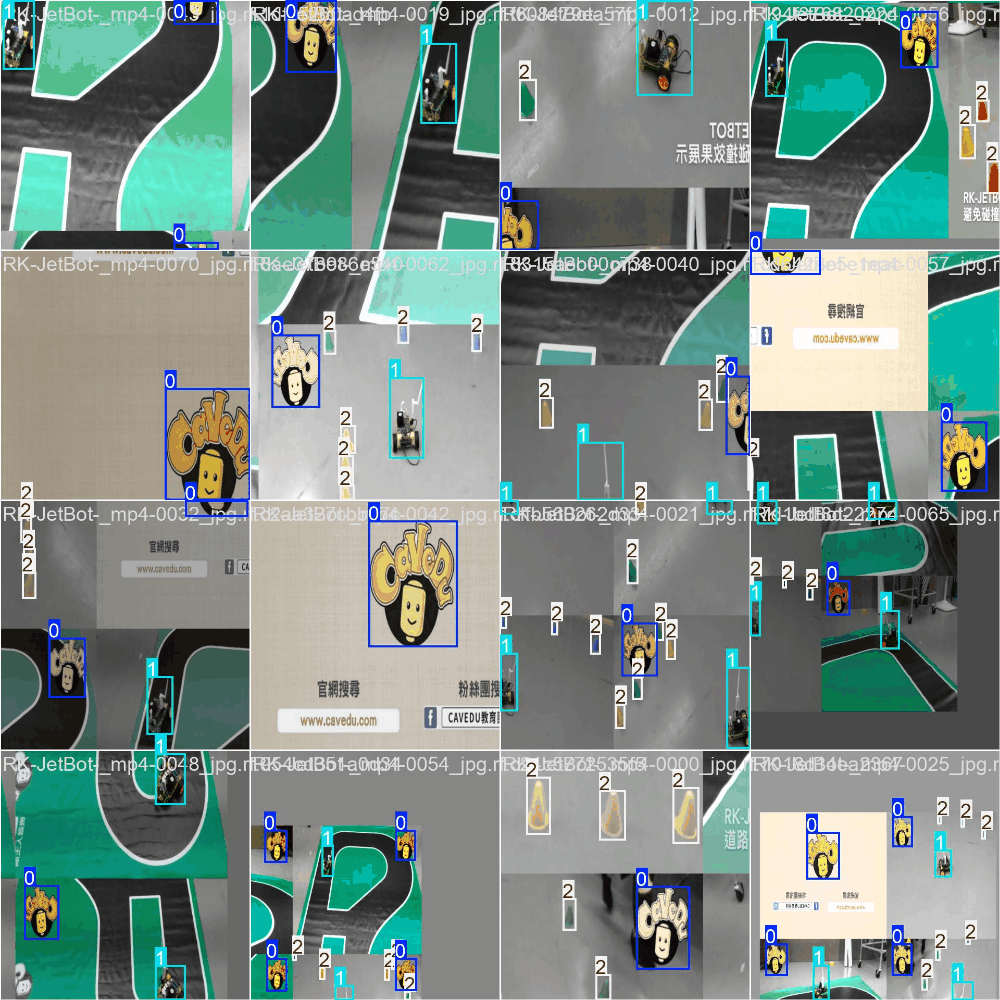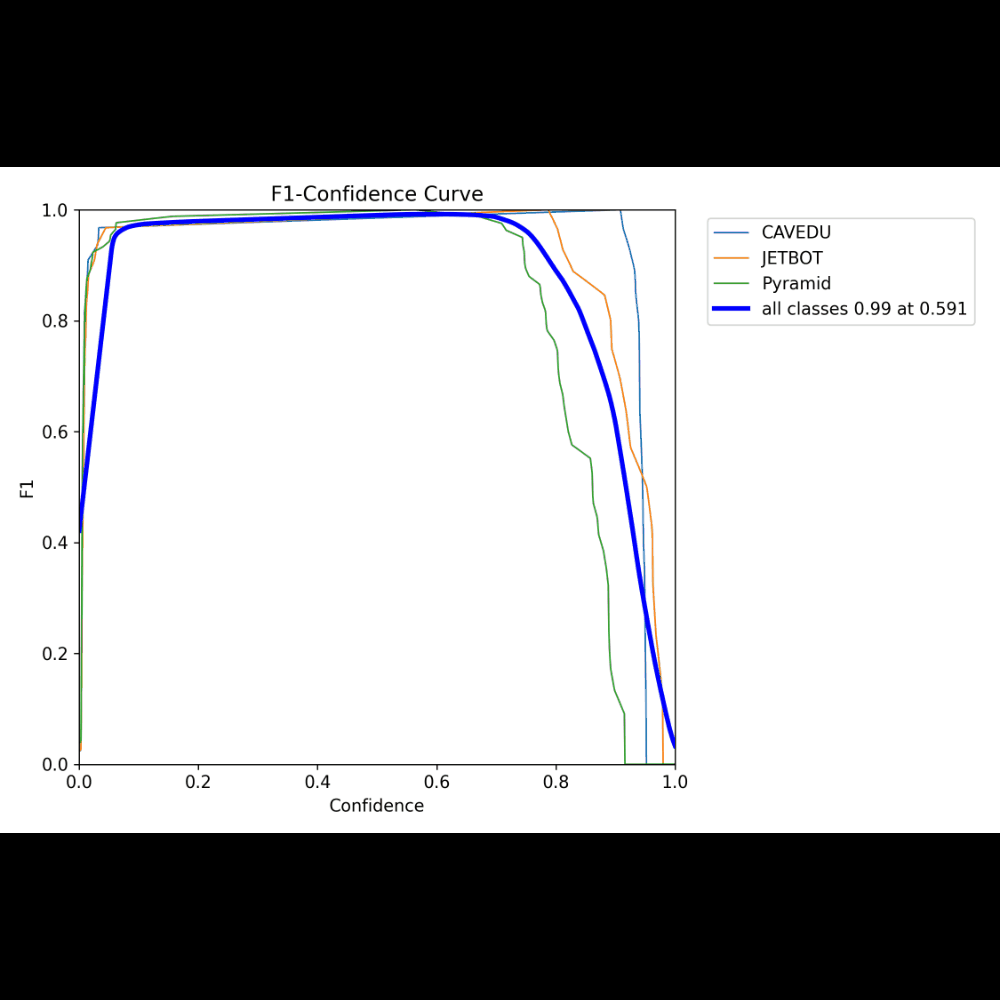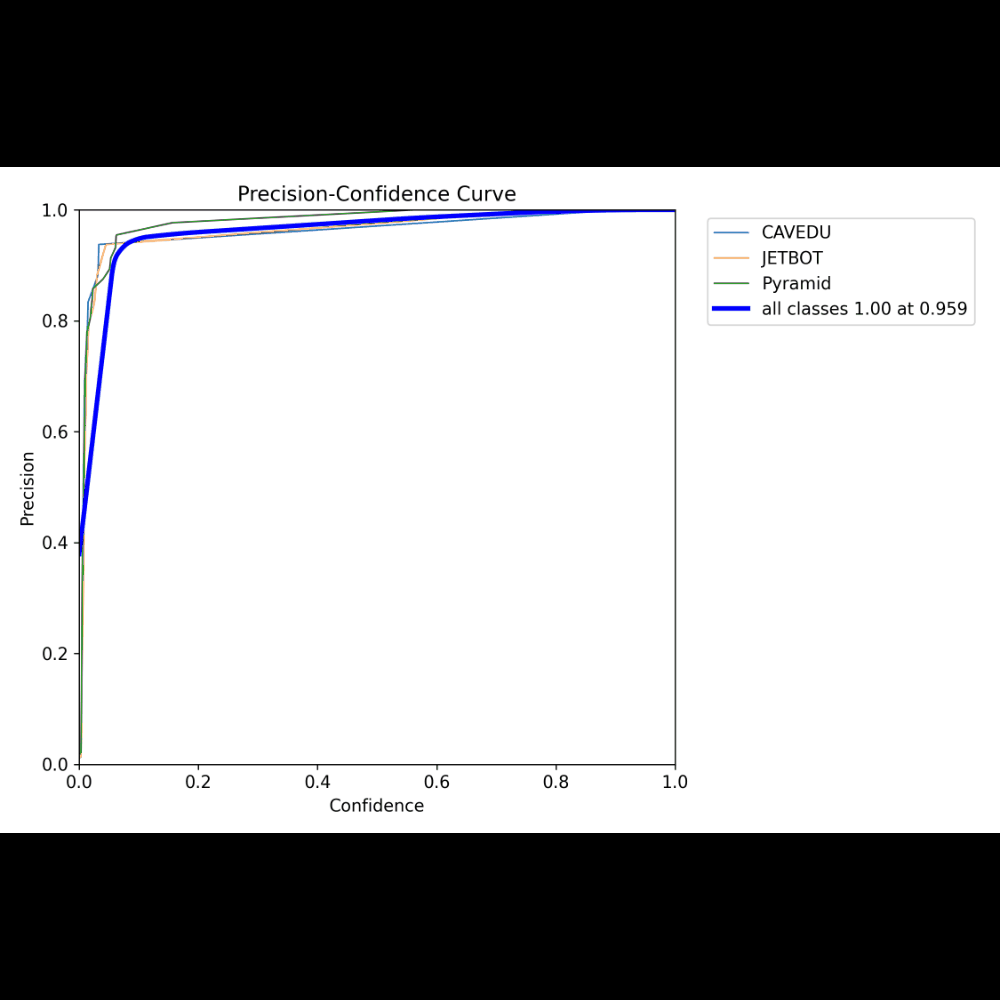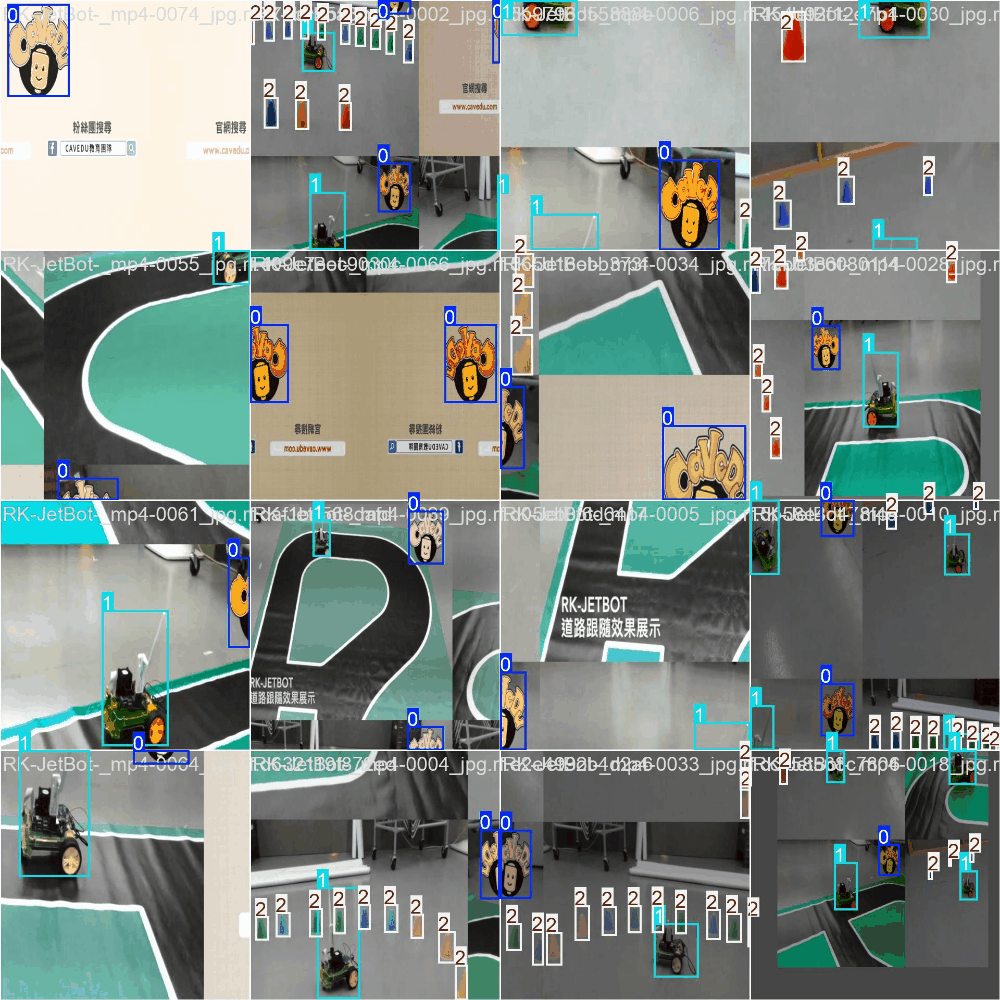
最後,以本文作者的訓練結果為例,可指定 best.pt 權重執行攝影機即時辨識:
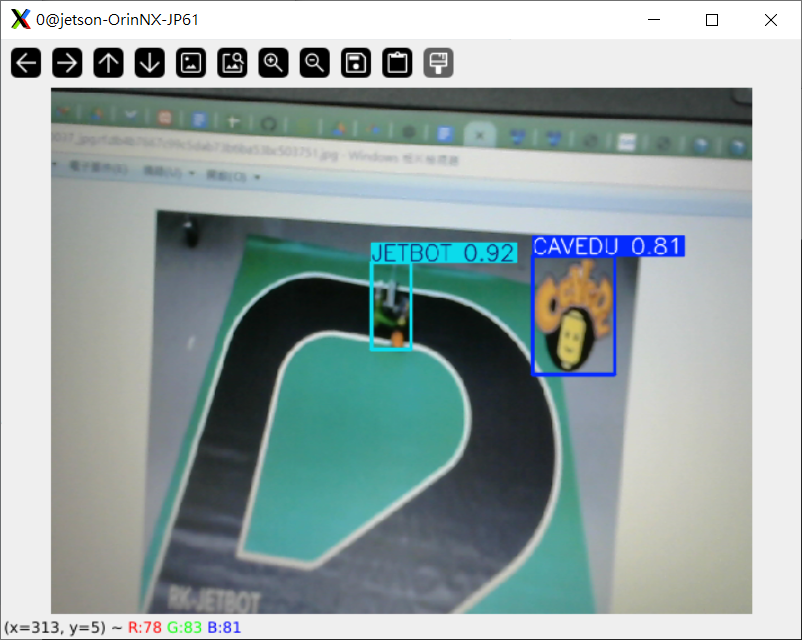
yolo detect predict model=runs/detect/train/weights/best.pt source=0 show=True
下圖為 Jetson Orin NX 上的執行畫面,可看到模型辨識出自訂物件 JETBOT 與 CAVEDU:
本文示範如何在 NVIDIA Jetson Orin NX 上使用自訂資料集訓練 YOLOv8/YOLO11,並以 Roboflow 管理標註資料與匯出格式。由於 JetPack、CUDA、Python 和套件版本會影響安裝結果,請依自己的裝置環境核對相容版本;本文指令以作者記錄的 JetPack 6 環境為準。
參考資料
- https://www.jetson-ai-lab.com/tutorial_ultralytics.html
- https://docs.ultralytics.com/zh/guides/nvidia-jetson/#start-with-native-installation
本文發表於AIoT&邊緣運算、AI 人工智慧、NVIDIA Jetson 邊緣 AI,並標記Jetson Orin、YOLO、YOLOV8。

留言 💬 (0)
還沒有留言,來當第一個。