【雙A計劃】Part7:Arduino超音波感測距離回傳數值給Android手機
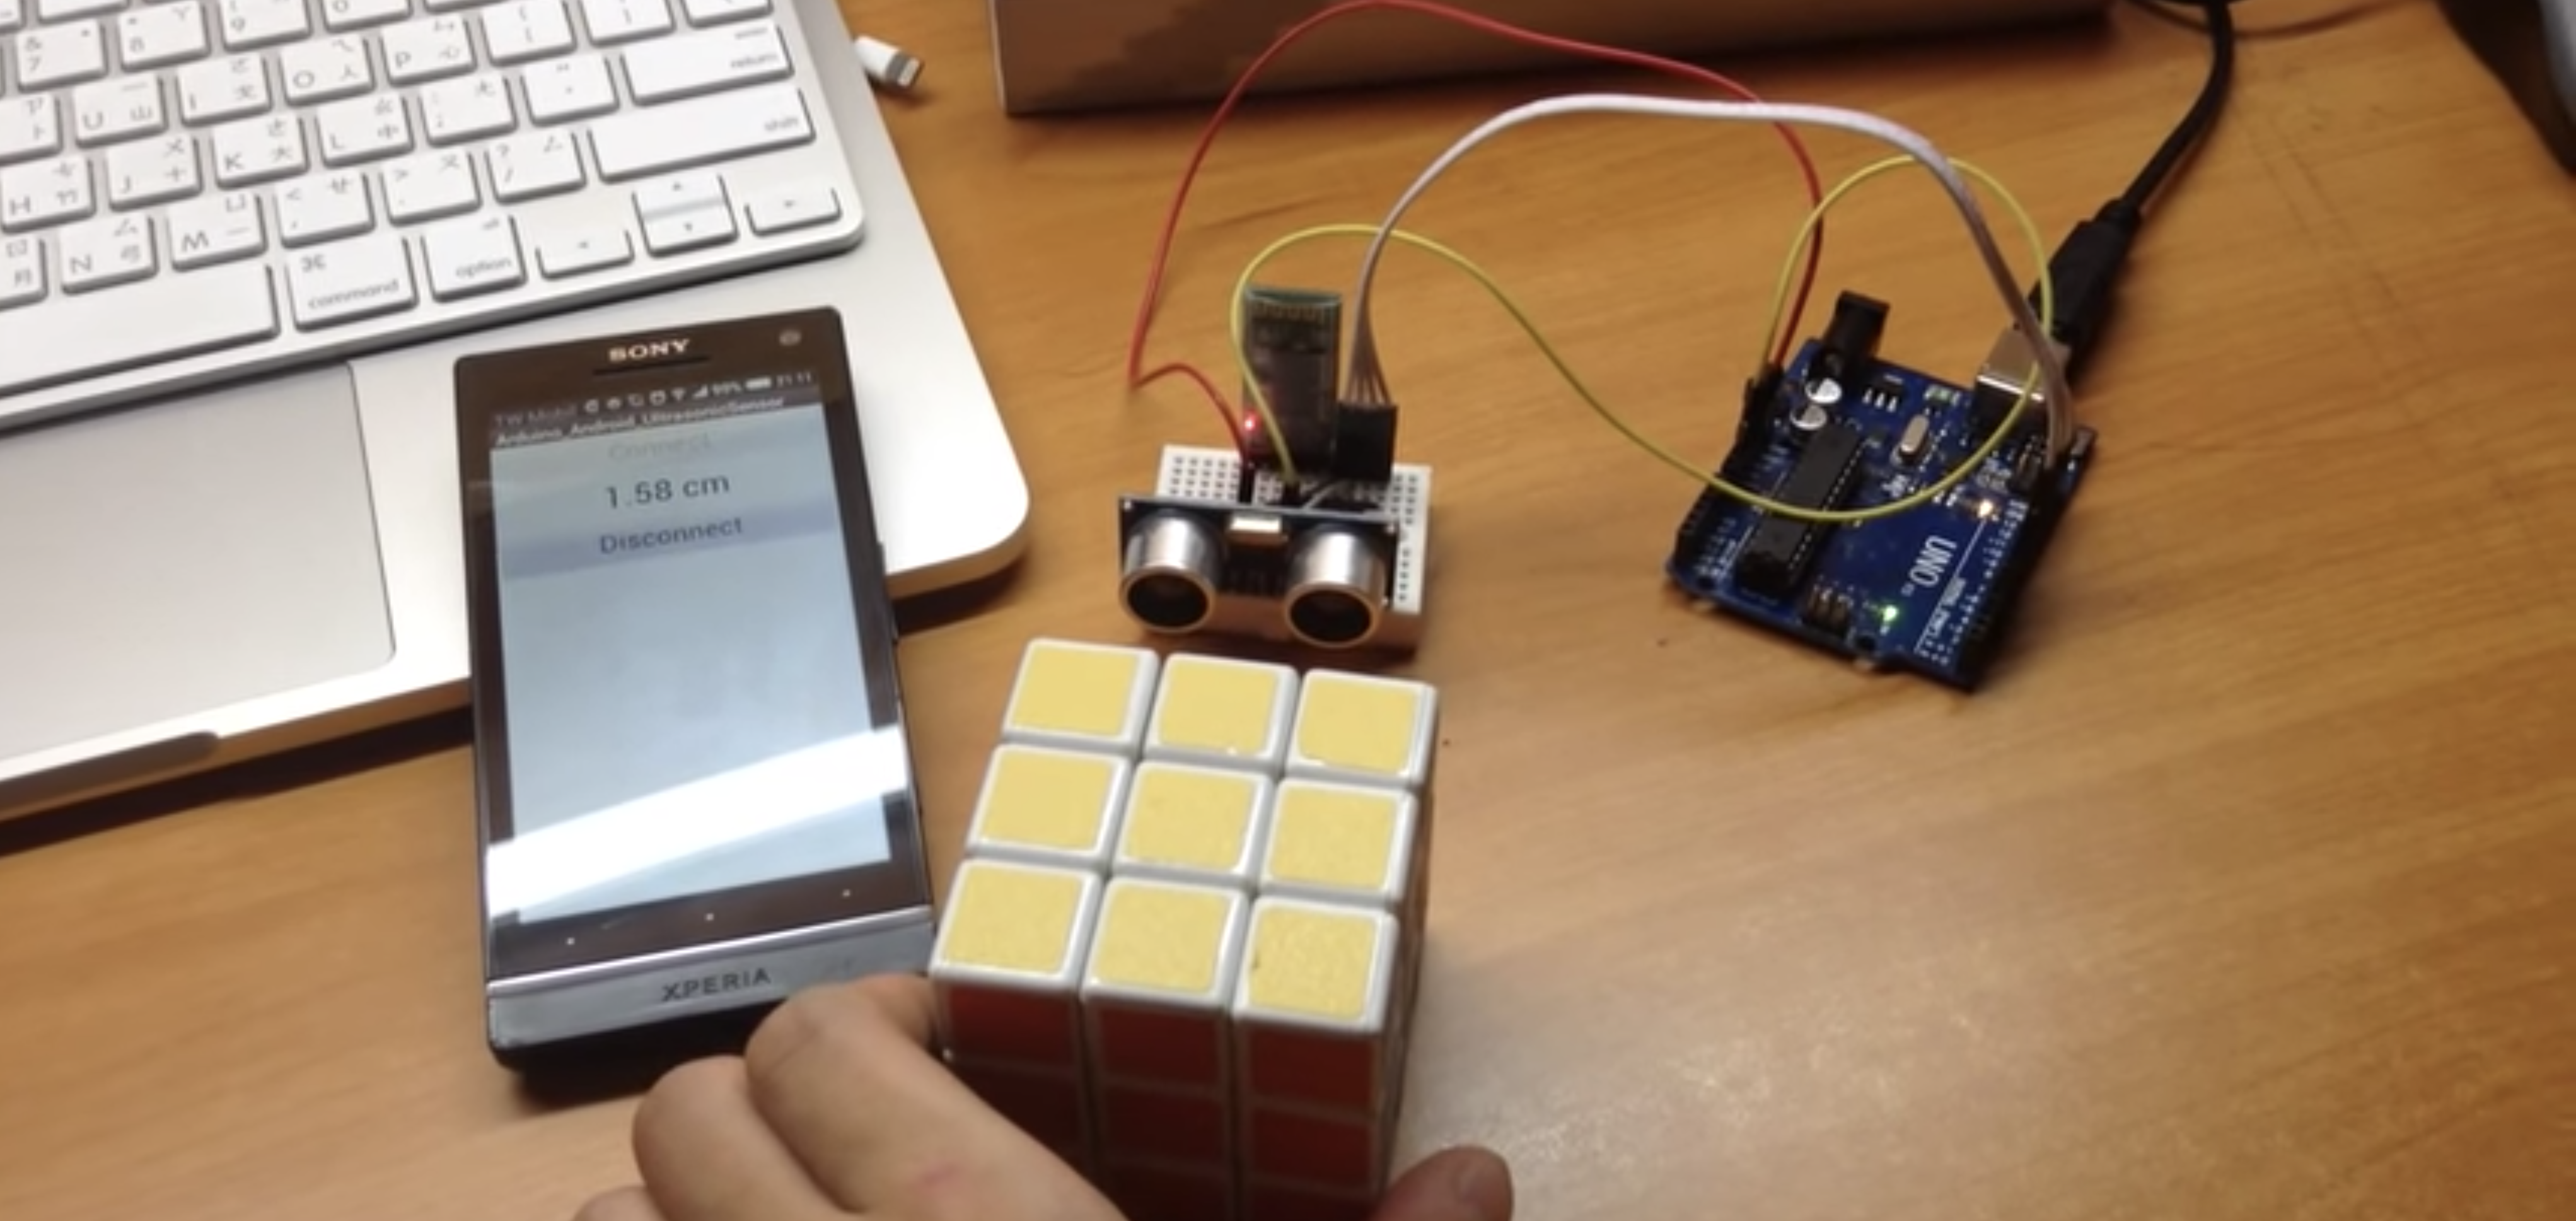
雙A計畫不知不覺就來到第七篇了呢!這次我們將告訴您如何在 Android 手機端接收 Arduino端數位感測元件的數值,本範例使用的是超音波感測器讀取的距離數值。
雙A計畫文章總覽:
| 作者/攝影 | 袁又緣 |
| 難度 |
★★★☆☆ |
| 材料表 |
|
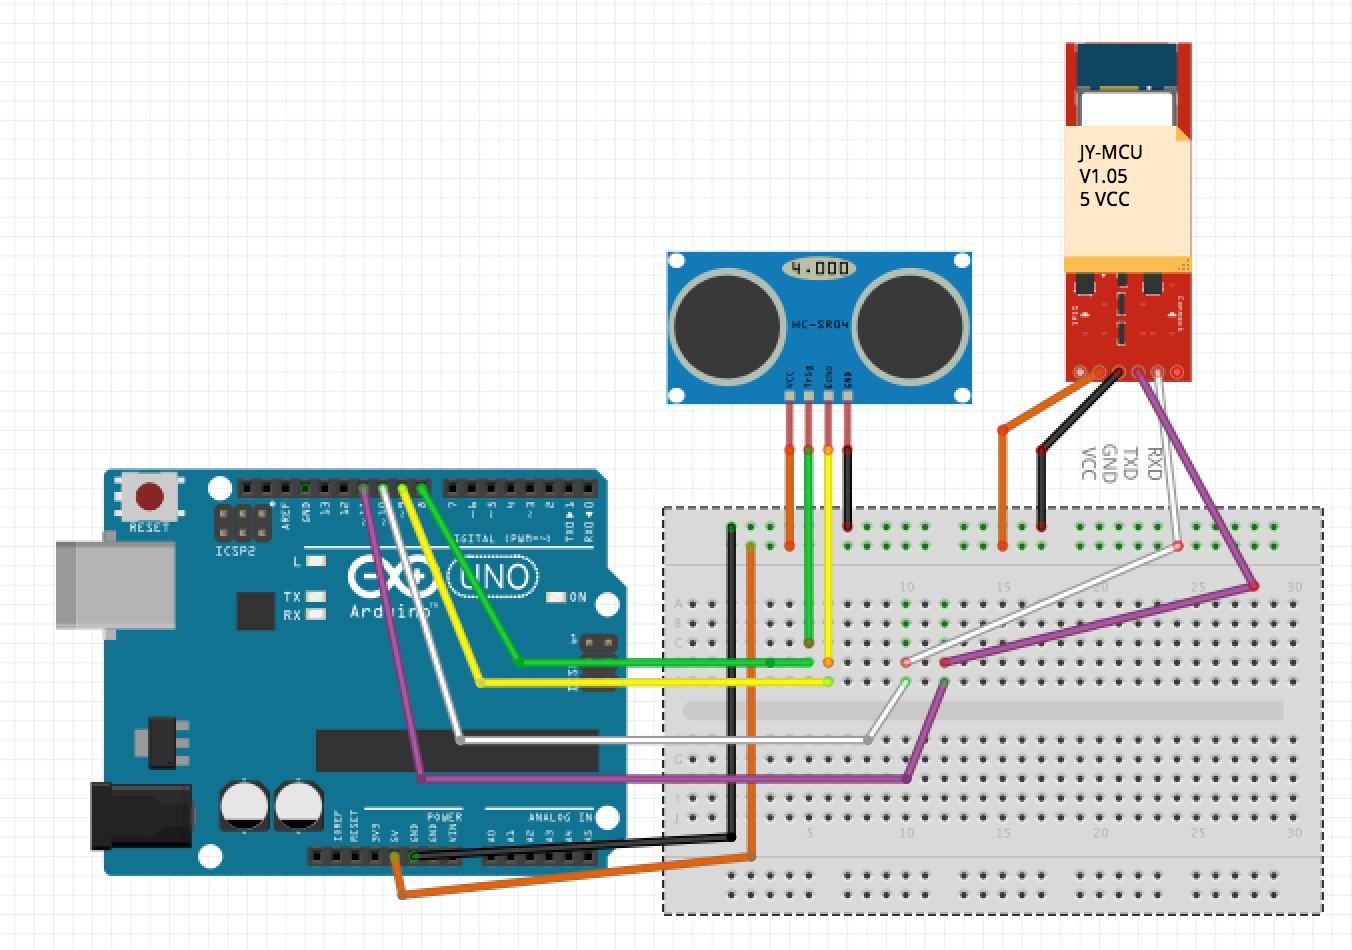
請先按照電路圖將電路接上,以下是超音波感測器與藍牙收發器接到Arduino的各個腳位
藍牙收發器:
GND → GND, VCC → 5V, TX → 11, RX → 10
超音波感測器:
GND → GND, VCC → 5V, Trig → 8, Echo → 9
App Inventor 端程式
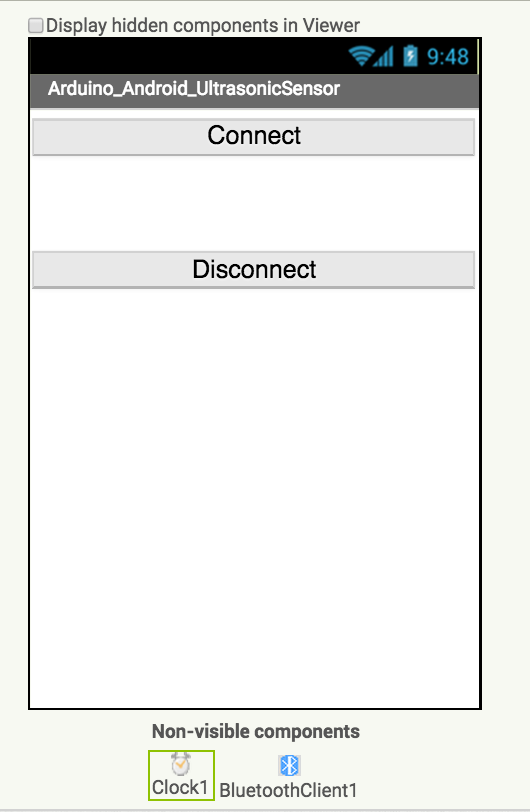
本範例使用的App使用者介面如下:
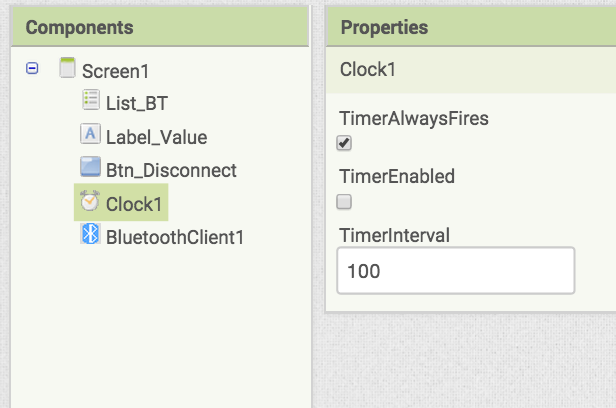
記得要將Clock元件的TimeInterval設定設短一點,每隔一段時間手機會去接收來自藍牙的訊息,為了避免漏接的情形,我們可以把這個間個時間改短一點,本範例使用100毫秒。
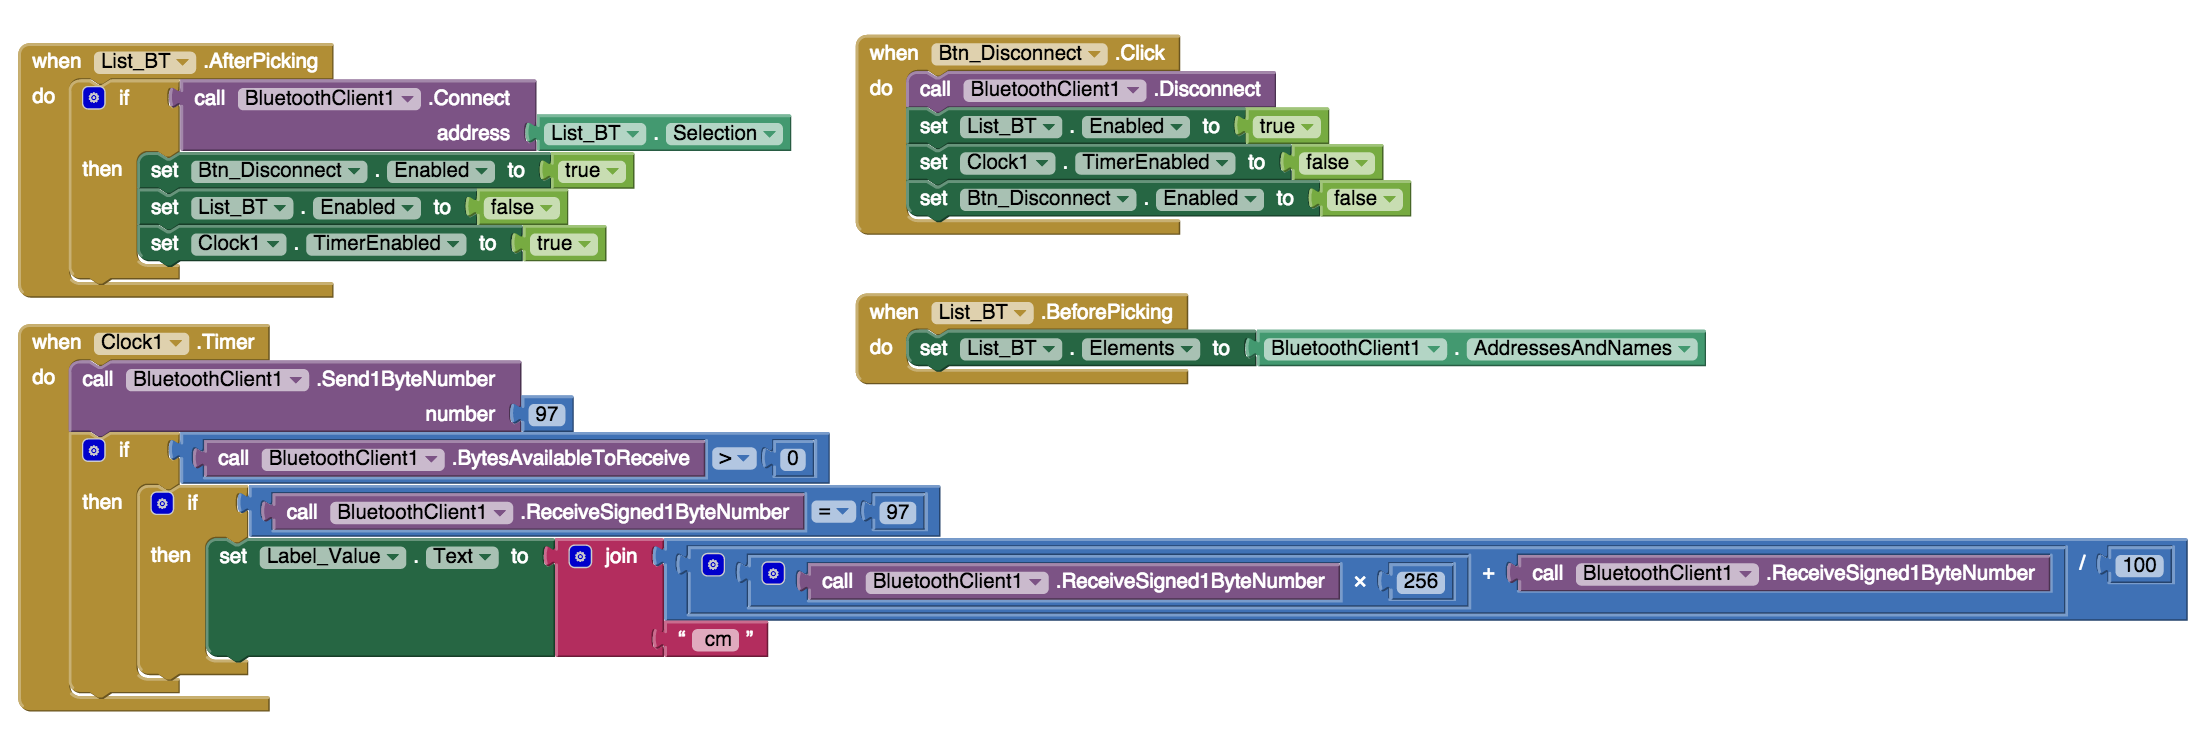
接下來是 Blocks 頁面,全部程式碼如下圖,大致上可區分成四個區塊:
| 區塊 | 元件名稱 | 功能 |
| 1.藍牙列表的設定 | when List_BT.BeforePicking | 在藍牙連線到裝置前,先將之前配對好的藍芽裝置匯入到準備連接的列表中 |
| 2.藍牙連線到裝置 | when List_BT.AfterPicking | 選好要連接的藍牙裝置後,將藍牙列表關閉、啟動計時器開始每隔一段時間讀值,並把斷線的按鈕設定為可執行 |
| 3.藍牙通訊(發送key與接收資料) | when Clock1.Timer | 計時器啟動後,每隔一段時間(100ms)就會啟動一次,一開始我們會先發送一個key(=97)給Arduino,如果Arduino確任無誤的話也會發送一個key(=97)給手機,手機確認無誤後,會開始收兩個byte(1byte = 8 bits)的數值,因為Arduino端送出的數值是採用8bits的封包,所以在這邊要將它還原回來必須將它從8bits(2^8 = 256)轉回10進制,最後在除上100將單位轉成cm |
| 4.斷線按鈕的設定 | when Btn_Disconnect.Click | 按下斷線後就會斷開藍牙通訊,並把按鈕配置回到一開始的狀態 |
Arduino端的程式設計
接下來我們看到Arduino的程式碼,藉由計算超音波打到物體的收發時間間隔,再搭配上音速的計算公式,就可以算出距離,注意到本程式碼為了保留小數兩位,所以先乘上100,並化成整數再轉成兩個bytes的封包,Arduino在發送訊息之前,也會先確認是否收到手機端送來的key,確認無誤之後,就會將資料送出去,資料的前頭也會附上Arduino傳給手機端的key,一方面讓手機知道可以接收資料了,一方面也比較不會有封包漏接的情況,因為手機端每次收資料,都會將以收到的key開始做基準收兩個bytes。
程式碼如下:
#include <SoftwareSerial.h> //Arduino I2C library

const int trig =  8; //define Arduino pin
const int echo =  9;
const int TX   = 10;
const int RX   = 11;

const int delay_time = 1000; //delay 1000 ms for every measurment

SoftwareSerial BT(RX, TX);
//set Bluetooth RX (-> pin TX of Bluetooth Module), TX (-> pin RX of Bluetooth Module)

void setup() {
    Serial.begin(9600); //set baud rate of Serial Monitor
    BT.begin(9600); //set baud rate of Bluetooth
    pinMode(trig, OUTPUT); //set trigger pin to OUTPUT (-> pin trig of Ultrasonic Sensor)
    pinMode(echo, INPUT); //set echo pin to INPUT (-> pin echo of Ultrasonic Sensor)
    Serial.println("Start!!!");
}

void loop() {
    float duration; //duration to record the time of every back and forth
    float distance;
    digitalWrite(trig, HIGH); //trigger sona for 1 ms
    delayMicroseconds(1000);
    digitalWrite(trig, LOW);
    duration = pulseIn(echo, HIGH);
    //use pulseIn() function to get the time of pin echo from HIGH to LOW, unit=microseconds
    distance = (duration / 2) * 0.034;
    //distance = ( half of time of back and forth )x( wave velocity(use 0.034 cm per microsecond) )

    Serial.print("Distance ="); //show result on Serial Monitor
    Serial.print(distance);
    Serial.println("cm");
    delay(delay_time);

    int sendData = (int) (distance * 100); //times 100 and convert disance to integer
    byte packet[3];
    packet[0] = 97; //key send to phone
    packet[1] = sendData / 256; //divides sendData to two 1 byte packets
    packet[2] = sendData % 256;


    if(BT.available() > 0) //check BT is succeed
        if(BT.read() == 97) //check recieve key from phone
        {
            Serial.println("succeed!");
            for(int i = 0; i < 3; i++)
                BT.write(packet[i]); //send packet to phone
        }


}
本文發表於Arduino開發板與實作、MIT App Inventor,並標記arduino、bluetooth、MIT App Inventor、雙A計畫。
留言 💬 (0)
還沒有留言,來當第一個。