[LabVIEW]XBOX手把控制樂高NXT馬達 - 類比搖桿漸進加減速
按我下載程式碼(LabVIEW 2009以上)
使用 LabVIEW 的 NXT Module 需另外安裝 LabVIEW NXT Module (免費) 或直接使用 LabVIEW Education Edition 版本。
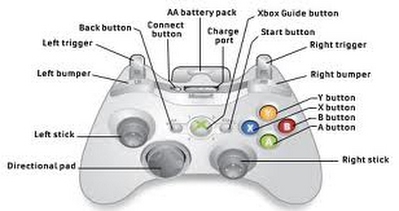
XBOX手把有三組類比搖桿(X,Y,Z)與非常多的按鈕,可以充分利用,或者您也可以購買較便宜的 USB 遊戲手把,只要 Windows抓得到裝置,LabVIEW 就能順利取得手把資訊。


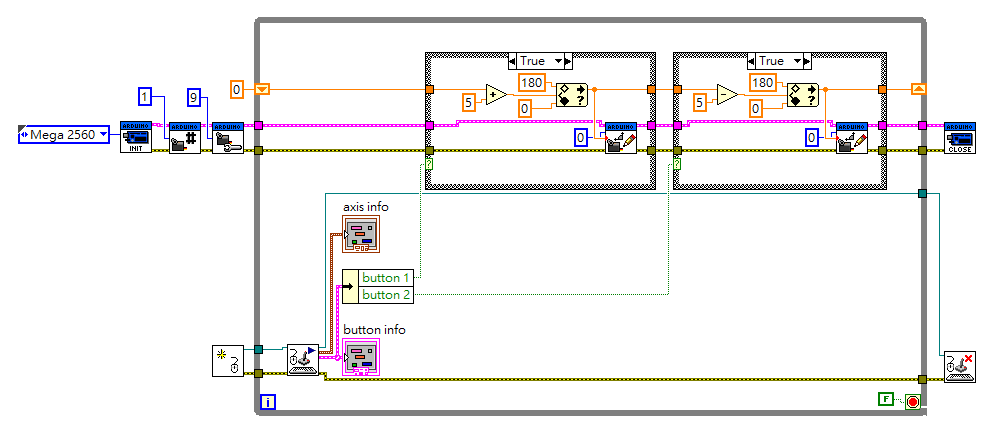
在Connectivity / Input Device Control 中找到 Initialize Joystick, Acquire Input Device 以及 Close Input Device 等三個指令, 並如下圖組合。對Acquire Input Device指令的 axis info 產生一個顯示器(indicator)之後,再使用unbundle by name指令將各分項拆出。我們要使用的是左側類比搖桿的上下移動來控制馬達轉動的速度。
XBOX 類比搖桿的資料範圍為 -32768~32767 共 65536解析度,樂高NXT馬達電力範圍則是 -100~100,因此我們將 Y axis 的值乘以 -100 再除以32768就能順利將類比搖桿狀態轉換為馬達電力。
[按鈕控制馬達轉或停]
按我下載程式碼(LabVIEW 2009以上)
對Acquire Input Device指令的 button info 產生一個顯示器(indicator)之後,再使用unbundle by name指令將各分項拆出。我們要使用按鈕來控制馬達是否轉動。
使用button 2 (或任意按鈕) 搭配 case structure 來控制馬達轉動或停止。
本文發表於LabVIEW圖形化儀控介面,並標記labview。
留言 💬 (0)
還沒有留言,來當第一個。