[LabVIEW 酷專題] Leg-Wheel Hybrid Mobile Robot @ NTU ME
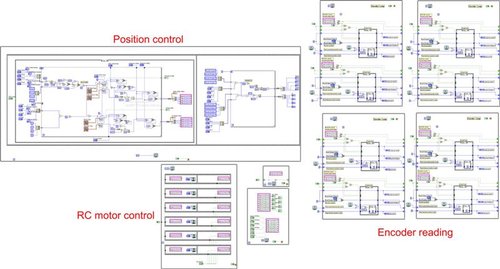
台大機械林沛群教授帶領學生做的專題Leg-Wheel Hybrid Mobile Robot
使用NI Compact RIO + LabVIEW進行控制。亮點在於輪子折半之後就變成腿,如此一來在平坦地面就能以輪子高速前進,到了障礙環境就能改為以腿前進。相當實用的設計唷!
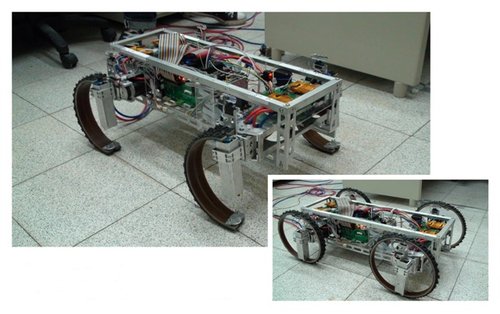
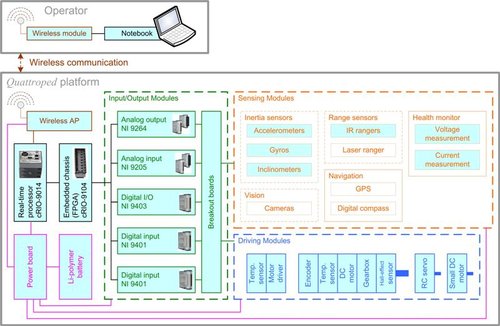
使用NI Compact RIO + LabVIEW進行控制。亮點在於輪子折半之後就變成腿,如此一來在平坦地面就能以輪子高速前進,到了障礙環境就能改為以腿前進。相當實用的設計唷!
本文發表於LabVIEW圖形化儀控介面,並標記labview。
留言 💬 (0)
還沒有留言,來當第一個。