NI LabVIEW 2009 LEGO MINDSTORMS NXT 重點介紹
昨天晚上打半天, yahoo又當機了, 一氣之下就去睡了。
好!! 繼續介紹 LV NXT module。阿吉目前的感想是本次的改版真的相當有誠意, 將 LabVIEW 的特性都展現出來, 也稍微學習一下小老弟 NXT -G 讓介面更好上手。
* NXT 2.0 color sensor 可用
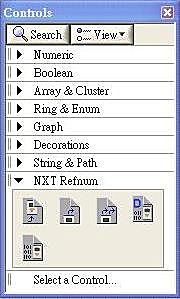
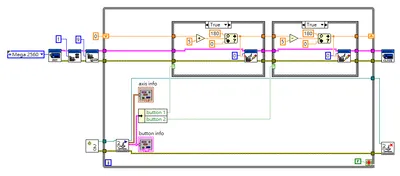
下列分別是 Front Panel 與 Block Diagram的小視窗, 可以看到針對NXT 多了很多專項指令。
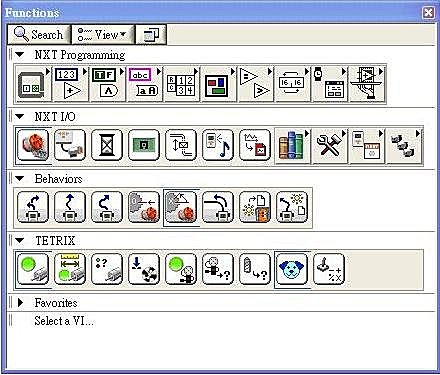
看到了嗎? Behavior 可說是新手使用者的一大福音。 把常用的 機器人行為都為大家準備好了, 可以從這些vu來改成我們要的功能。
Lurch (走弧線)
Swerve (急轉彎)
Snake (蛇行)
Move to Zero (馬達自動歸零)
Position Control (利用 PI 控制馬達到定位)
Follow a line (這不用多說了吧...)
Save Light to File (將光值寫入檔案 -> data logging)
Drive while Sampling Light (邊走邊讀光值)
當然最豐富的指令在 NXT I/O 裡面, 簡單看了一下之後, 很期待 Gasperi 的書盡快改版, 也期許 CAVE 能加緊腳步把第一本 LabVIEW for NXT 書寫出來。
另外 針對 TETRIX 的設備開了一個專區, 有 TETRIX的朋友有福了。
Hitechnic 和 Vernier 這兩家也有, 但是小小的, 藏得很裡面 (NXT I/O -> additional sensors and motors)。
Hitechnic 與 Mindsensor 也有幫你做 vi 啊, 設備也不少。 怎沒開個專區呢? 真是的...
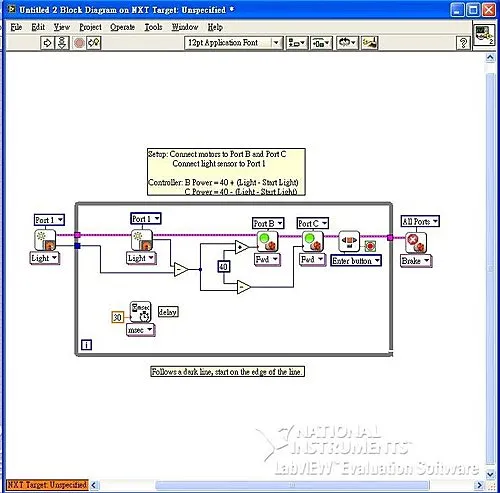
下面是 Follow a line 的畫面, take a look ! 使用光值來決定馬達的轉速 (Light +/- start light), 算是 proportional control的實現呢!
本文發表於LabVIEW圖形化儀控介面。
留言 💬 (0)
還沒有留言,來當第一個。