大家的好朋友 碰碰車
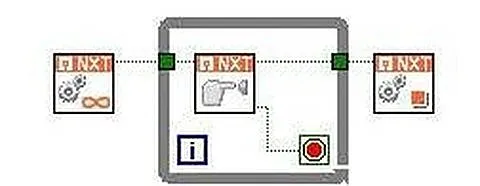
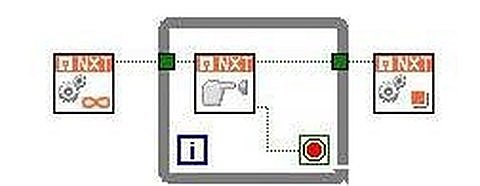
經典範例來了, RCX到NXT時代, 陪過多少大小朋友一起長大的碰碰車!! 登登登~
直走, 當觸碰感應器被壓下時停止。
左邊的 持續同步 的資料流會接到 觸碰感應器, 再接到 同步停止。
請注意觸碰感應器是否被壓下, 決定了迴圈是否要繼續執行。
同理, 您可以換成其他類型的感應器來試試看, 由於其他三種感應器都會要求一個臨界值(threshold), 所已請使用比較大小指令。
更多資訊請參考 CAVEDU 研究室
本文發表於LabVIEW圖形化儀控介面、樂高機器人,並標記labview、lego、robot。
留言 💬 (0)
還沒有留言,來當第一個。