【教學】LinkIt 7697 也能玩AI圖像辨識
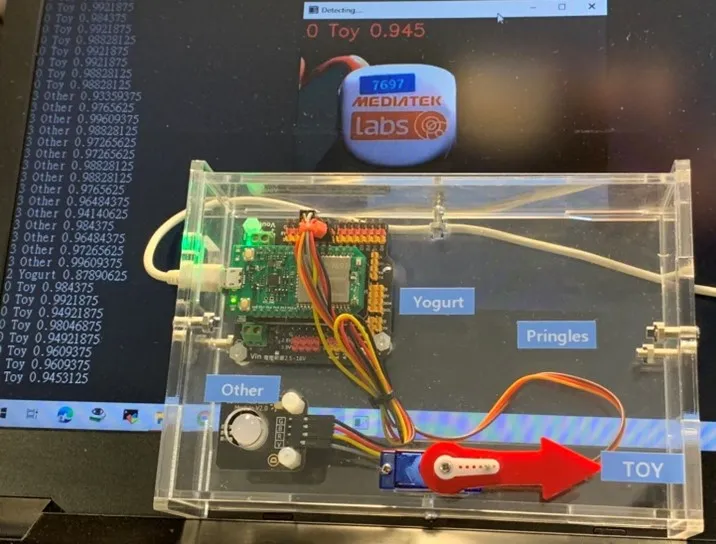
想要體驗AI互動裝置,但卻只有LinkIt7697單晶片的模組時要如何實現呢? 本篇文章是透過電腦執行圖像辨識後,藉由USB線傳電腦指令給LinkIt7697來進行腳位控制。
| 撰寫/攝影 | 許鈺莨 |
| 時間 | 大約一小時 |
| 難度 |
★★☆☆☆ |
| 材料表 | LinkIt7697 相關套件 (購買連結) 購買請洽機器人王國商城喔~
|
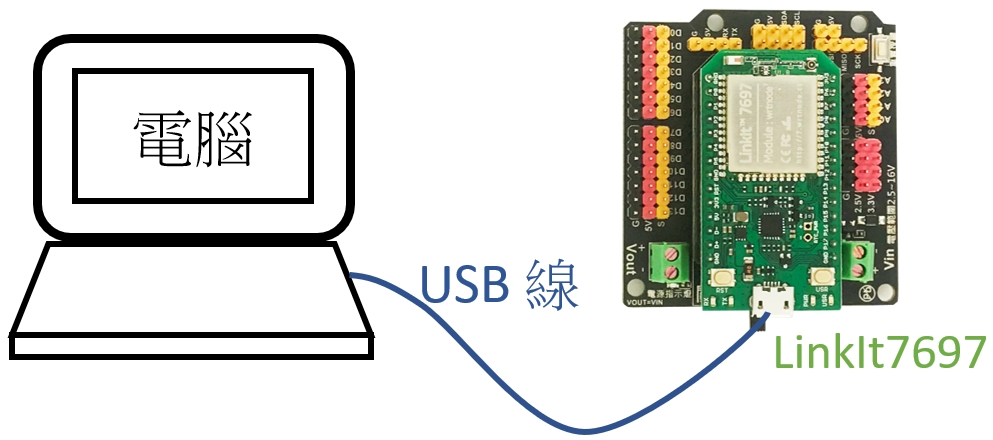
本篇文章分成五個部分,才可實現本專題:
- 在網站上Teachable Machine上收集資料、訓練及推論,推論後下載檔案至電腦。
- 在電腦控制端安裝人工智慧環境建置。
- 設計外殼來固定LinkIt 7697、伺服機SG90和三色LED。
- LinkIt 7697接上伺服機SG90和三色LED腳位,並貼上要辨識的物品標籤。
- 上傳LinkIt 7697受控端的Arduino程式,並執行電腦的圖像辨識程式。
第一步:在網站上Teachable Machine上收集資料、訓練及推論,推論後下載檔案至電腦。
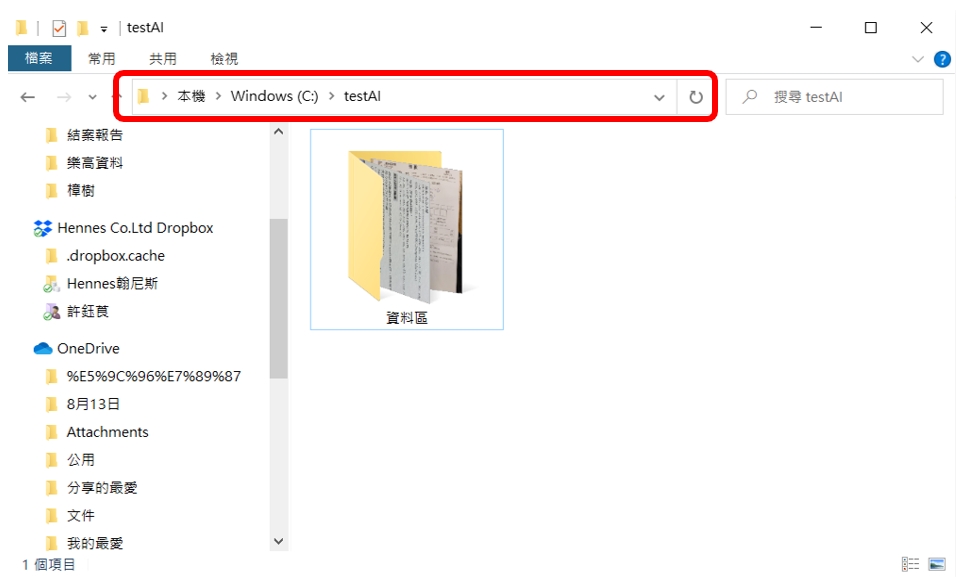
先在電腦的C槽根目錄建立名為testAI的資料夾,爾後的程式都需下載到此資料夾中。
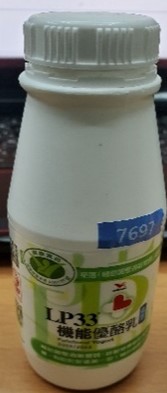
本專題的要辨識的類別有四個,優酪乳(Yogurt)、品客(Pringles)、玩具(TOY)及一種反指標其他(Other),需將這四種類別分別上傳至Teachable Machine網站上做訓練,之後將模型檔及標籤檔下載電腦資料夾,而在Teachable Machine網站收集資料、訓練、即時推論及下載檔案相關教學可參考部落格教學文[1]。
三個辨識物品
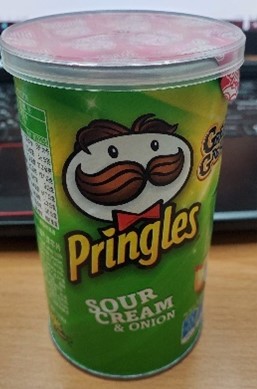
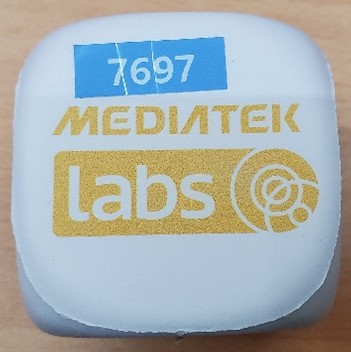
收集圖片至Teachable Machine,如下圖所示:
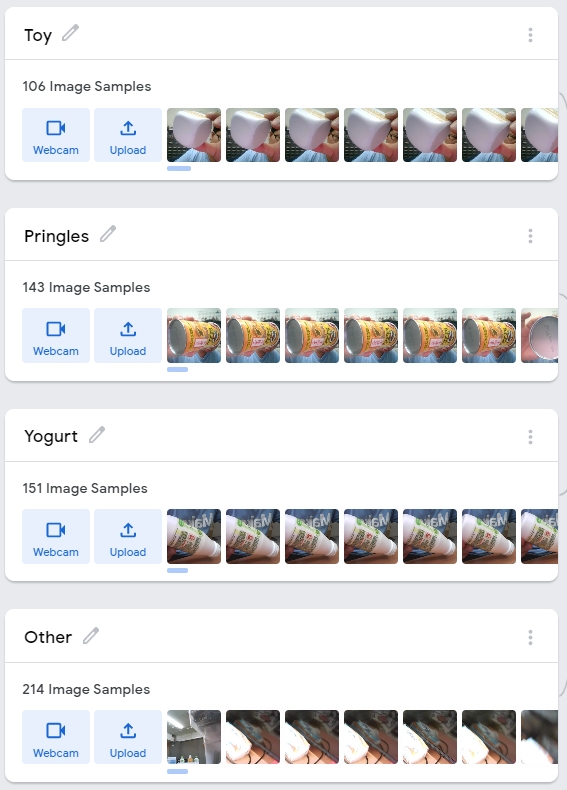
當然讀者也可以找三種不同特徵的物品來做訓練。
第二步:在電腦控制端安裝人工智慧環境建置(若已安裝則可以跳過)。
此步驟非常重要,因為圖像辨識的程式是在電腦端執行邊緣運算的,需在電腦端安裝Anaconda 軟體及執行AI程式的相關套件,有關電腦的環境建置安裝步驟請參考此部落格[2]。
第三步:設計外殼來固定LinkIt 7697、伺服機SG90和三色LED。
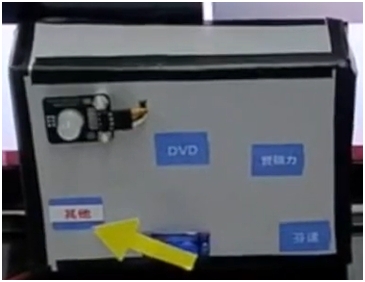
本專案之外殼是利用3mm的白色透明壓克力板雷射切割出來的,想要雷切檔可以來信到機器人王國商城[3]。 若不想做雷切檔外殼,亦可以找紙盒裁切,將LinkIt 7697、伺服機SG90和三色LED固定住,如下圖所示。
第四步:LinkIt 7697接上伺服機SG90和三色LED腳位,並貼上要辨識的物品標籤。
- 將伺服機SG90和三色LED接上LinkIt 7697擴充板上
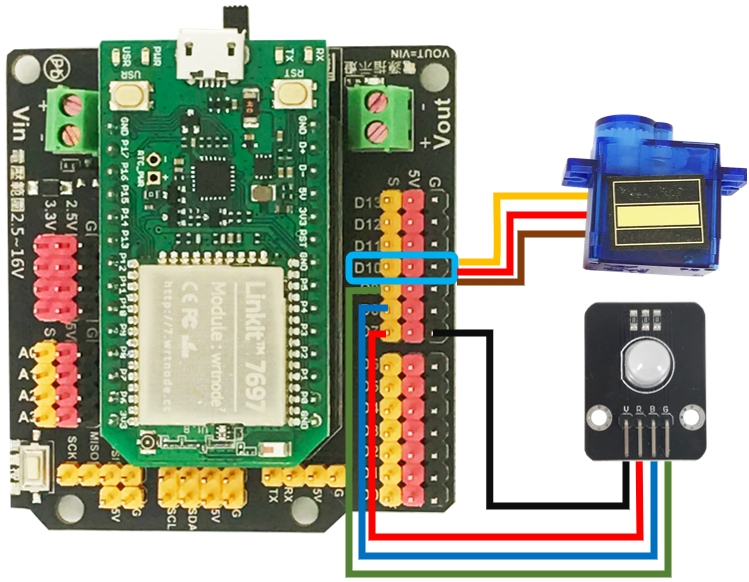
接下來是設計LinkIt 7697的I/O控制,請將伺服機SG90和三色LED接到LinkIt 7697 NANO擴充板的腳位上,如下圖所示。
| SG90腳位 | LinkIt 7697擴充板 |
| 訊號線(橘色) | D10(S) |
| 電源線(紅色) | D10(5V) |
| 接地線(棕色) | D10(G) |
| 三色LED腳位 | LinkIt 7697擴充板 |
| V(黑色) | D7(G) |
| R(紅色) | D7(S) |
| B(藍色) | D8(S) |
| G(綠色) | D9(S) |
- 設定伺服機SG90的角度,和貼上類別標籤
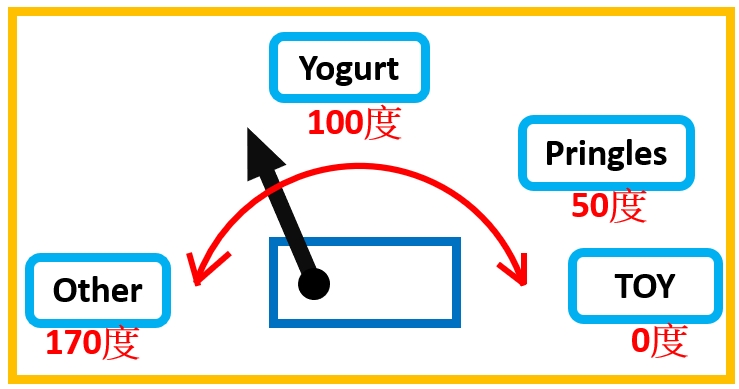
本專題將四個類別對應不同角度,利用標籤紙貼在外殼上,以本專題為例,如下圖/表所示
| 類別 | 角度 |
| TOY(玩具) | 0 |
| Pringles(品客) | 50 |
| Yogurt(優酪乳) | 100 |
| Other(其他) | 170 |
- 標籤的順序及角度是可以改變的
第五步:上傳LinkIt 7697受控端的Arduino程式,並執行電腦的圖像辨識程式。
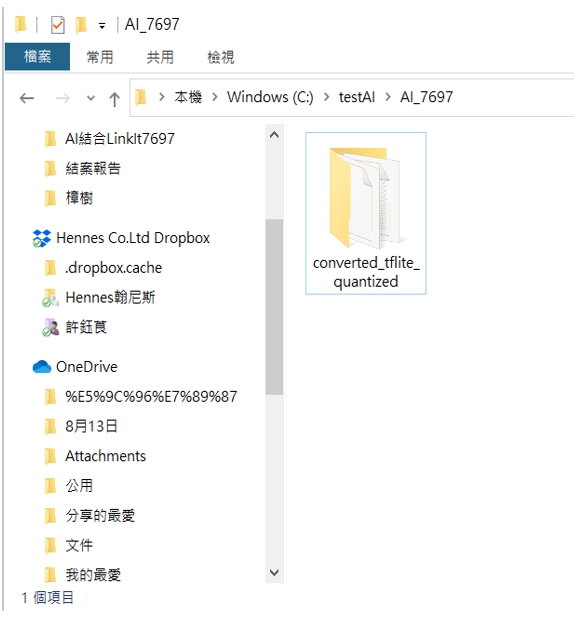
- 首先要下載電腦執行圖形辨識的Python檔案及Arduino程式,到testAI資料夾
下載檔案的網址見[4],並解壓縮AI_7697資料夾 *注意:解壓縮時請注意,AI_7697資料夾只需包一層就好
- 確定LinkIt 7697的序列埠USB號碼
將LinkIt 7697 USB插入電腦後,開啟裝置管理員連接埠的COM和LPT看號碼
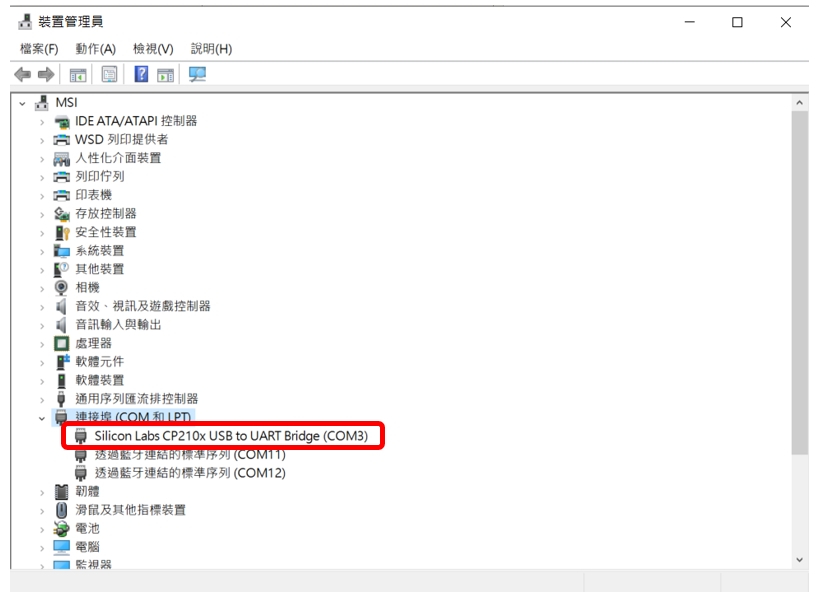
本專案的序列埠號碼為COM3,之後燒錄Arduino程式及執行圖像辨識程式會用到。
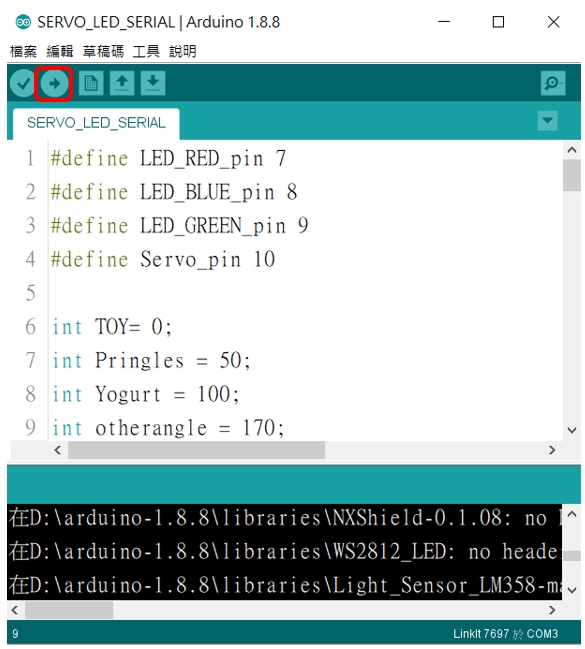
- 上傳Arduino程式,開啟SERVO_LED_SERIAL.ino 程式並燒錄到LinkIt 7697
- 執行電腦的圖像辨識程式
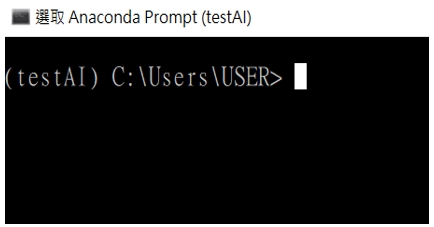
- 需開啟Anaconda Prompt(testAI) 視窗
- 切換到指定路徑
cd C:\testAI\AI_7697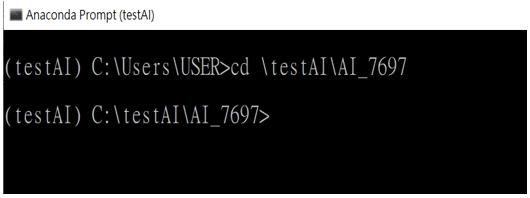
- 若第一次執行程式,需先安裝 pyserial 套件:
pip install pyserial- 執行程式,請注意檔案都要放在相同路徑下,且要確認 com 編號
python TM2_UART_tflite.py --model model.tflite --labels labels.txt --com3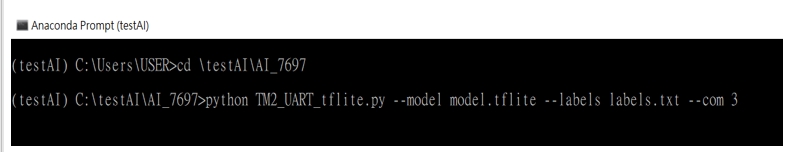
- 成功開出攝影機的畫面
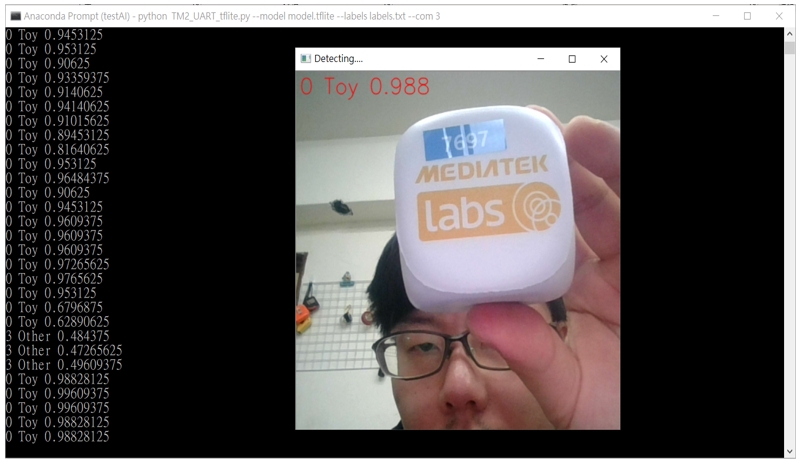
- 成功執行畫面
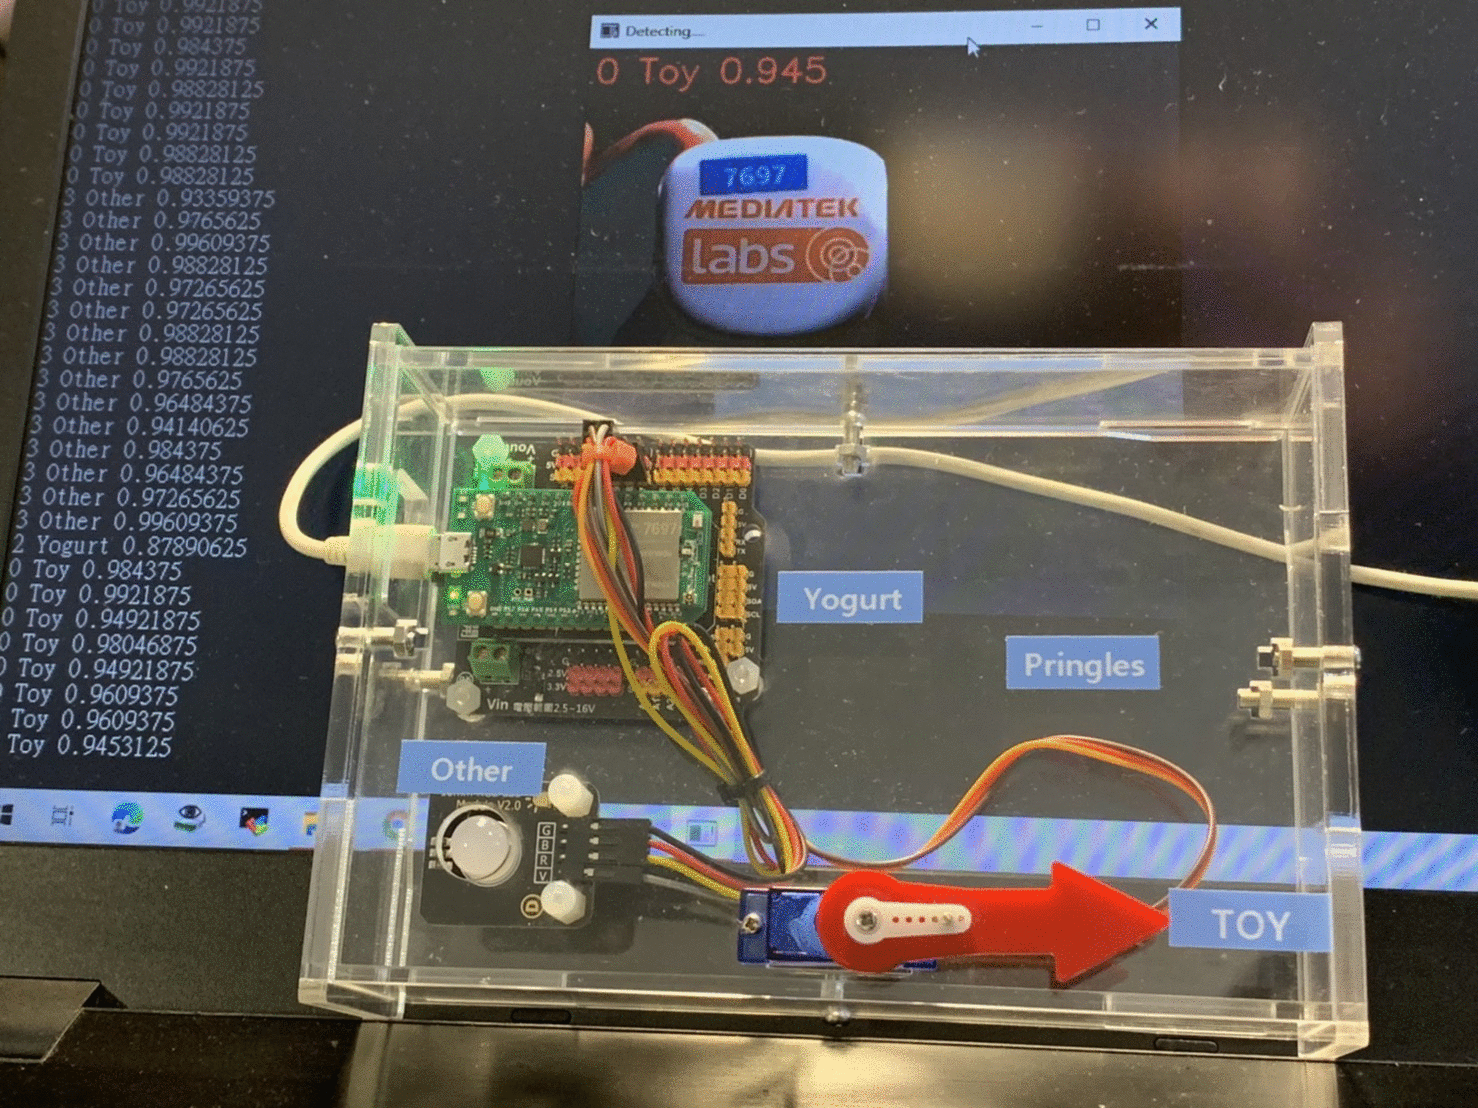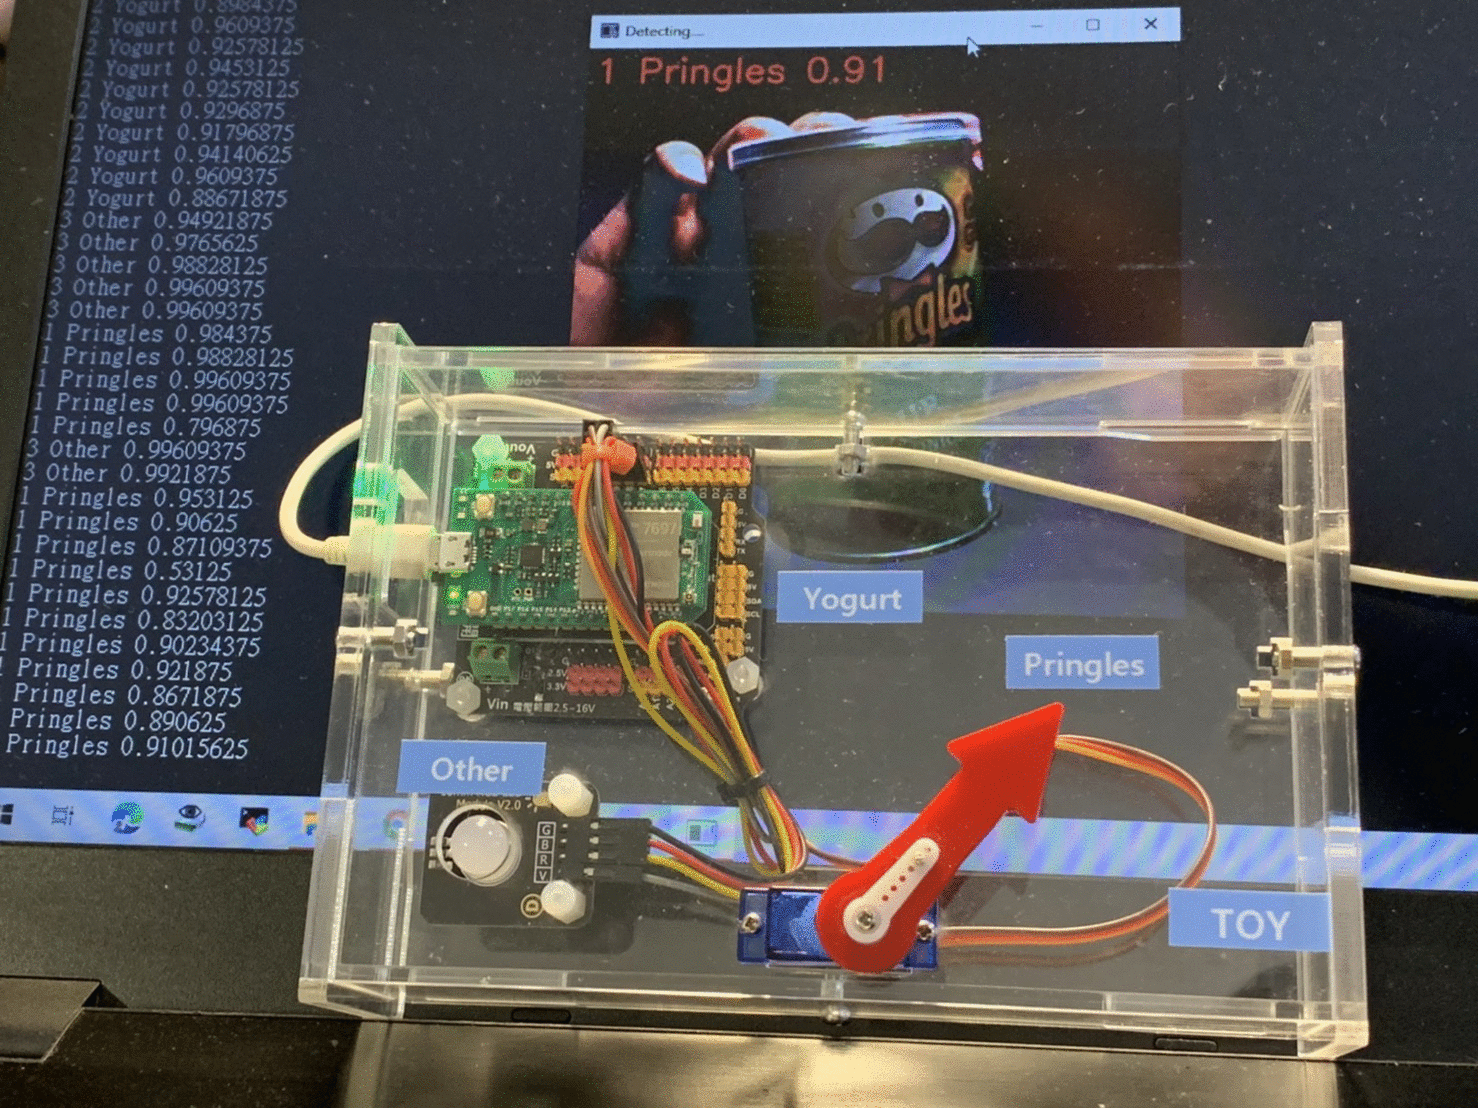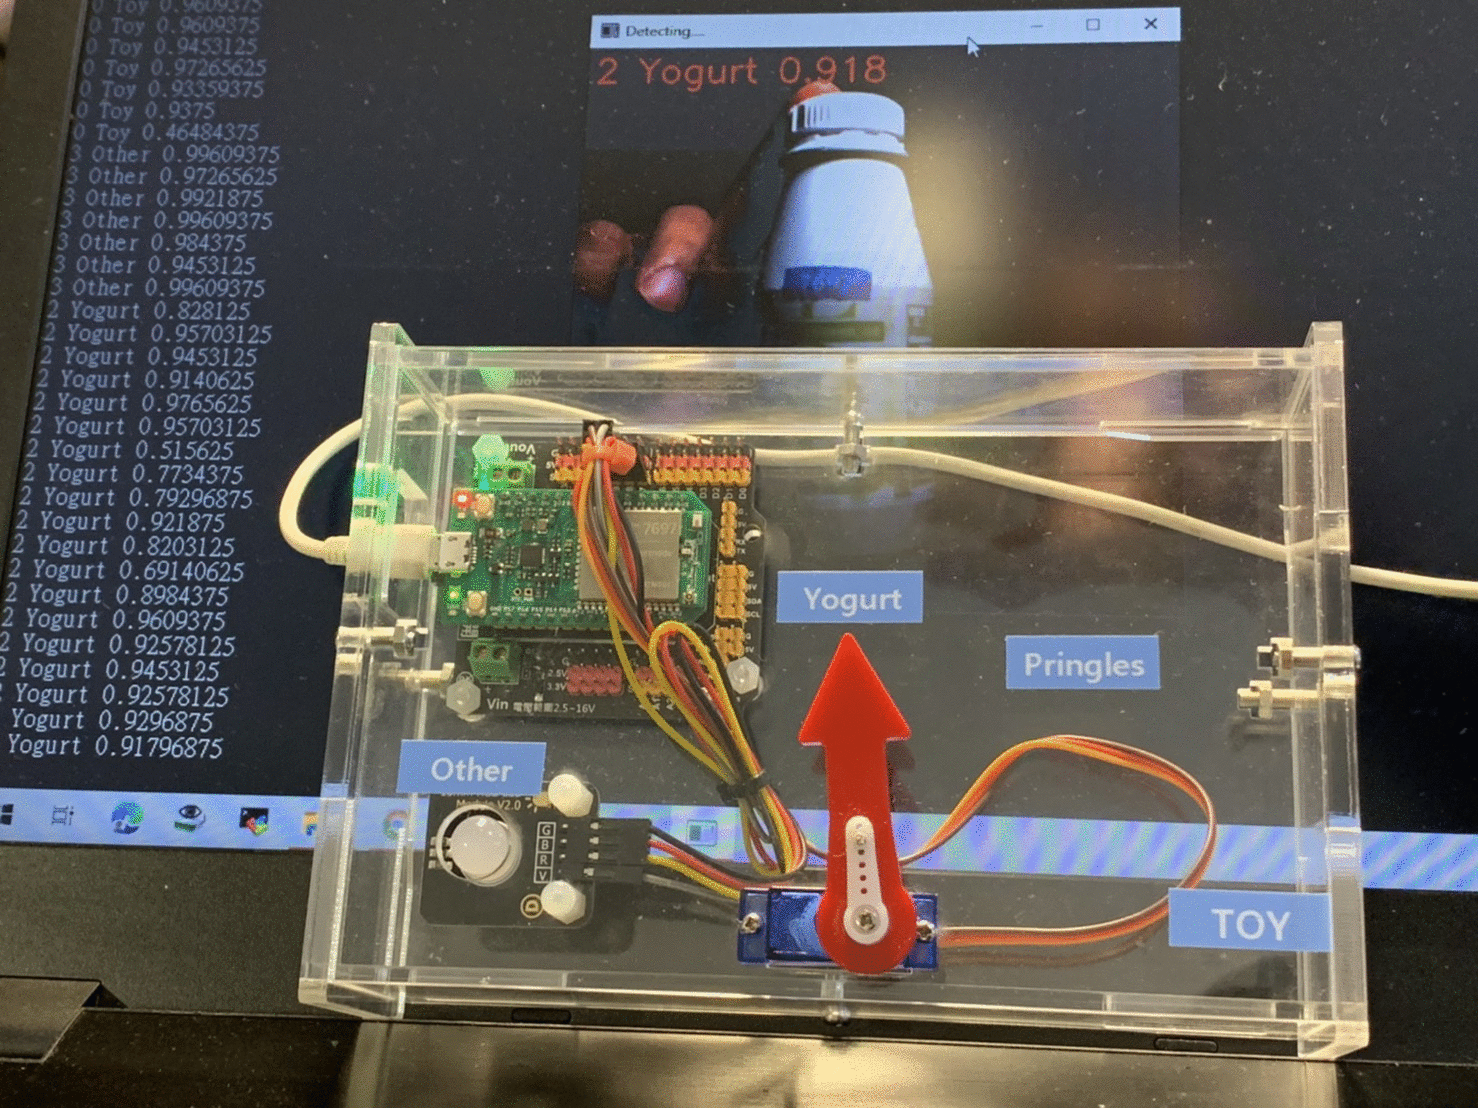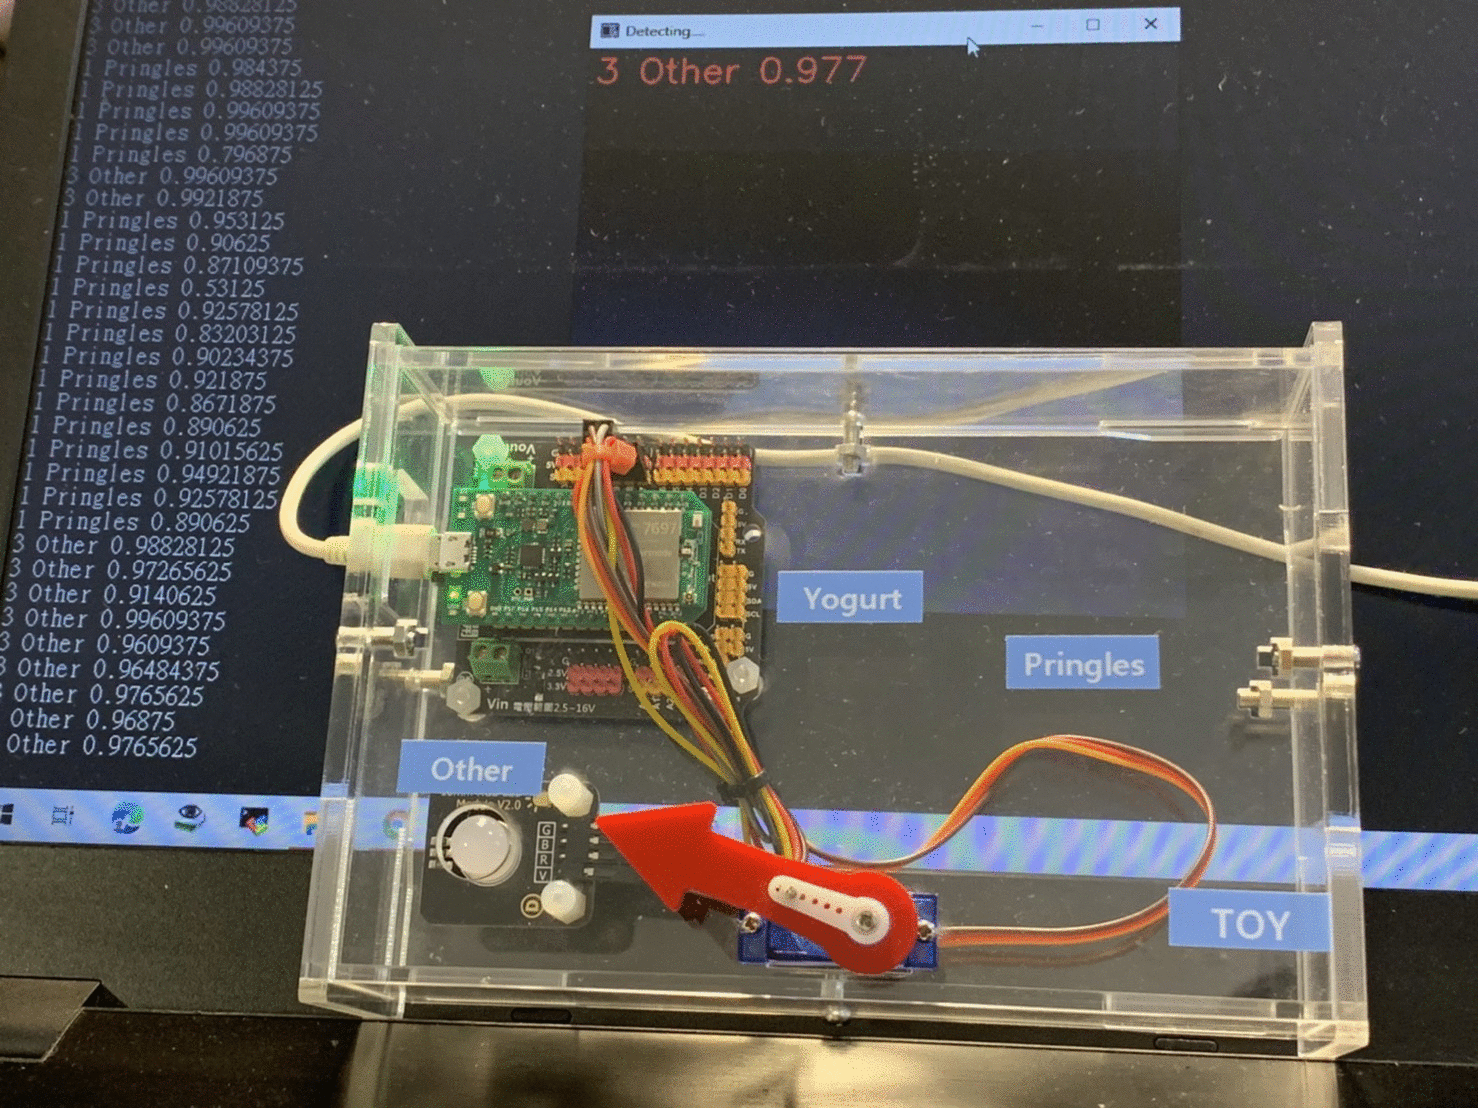
同時伺服機SG90會轉動,三色LED燈號會亮起,即專案成功執行。 [補充]如何換類別後也可以達到一樣的效果,和程式說明。
- 改寫Python類別程式
請開啟TM2_UART_tflite.py和 labels.txt 對照
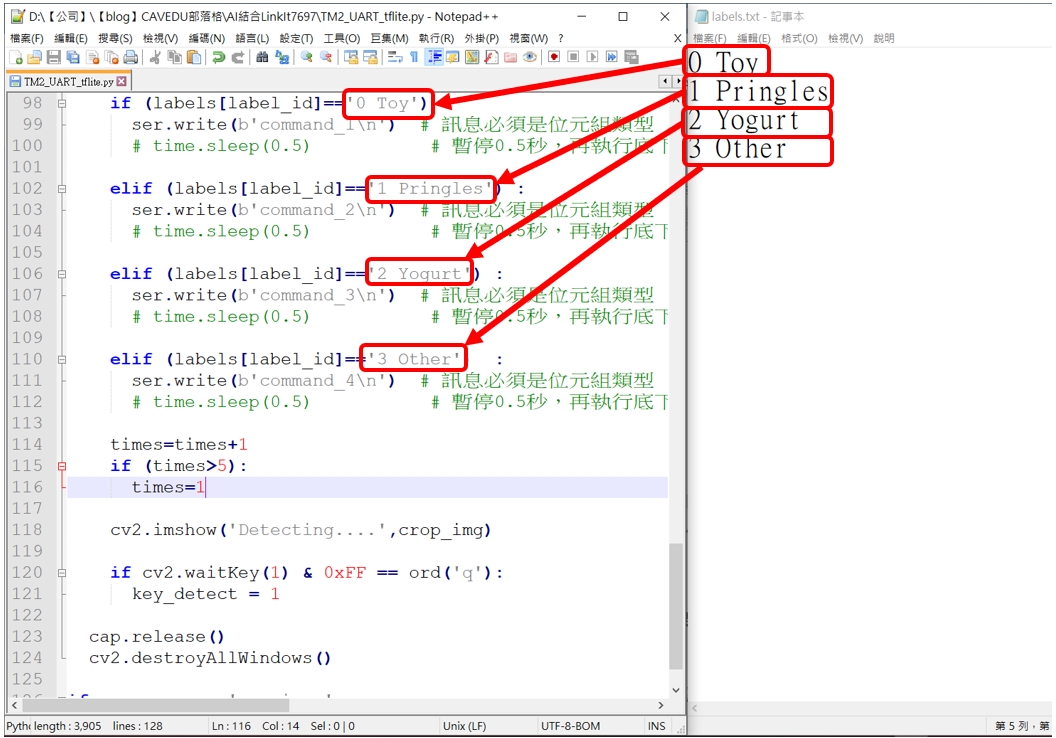
若讀者換了別的物品辨識的話,下載下來的labels.txt也會不同,在下段的TM2_UART_tflite.py程式中,的第1行、第5行、第9行、第13行需改成和labels.txt的相同名稱 Python程式片段說明:
    if (labels[label_id]=='0 Toy') :
      ser.write(b'command_1\n')  # 訊息必須是位元組類型
      # time.sleep(0.5)           # 暫停0.5秒,再執行底下接收回應訊息的迴圈

    elif (labels[label_id]=='1 Pringles') :
      ser.write(b'command_2\n')  # 訊息必須是位元組類型
      # time.sleep(0.5)           # 暫停0.5秒,再執行底下接收回應訊息的迴圈

    elif (labels[label_id]=='2 Yogurt') :
      ser.write(b'command_3\n')  # 訊息必須是位元組類型
      # time.sleep(0.5)           # 暫停0.5秒,再執行底下接收回應訊息的迴圈

    elif (labels[label_id]=='3 Other')  :
      ser.write(b'command_4\n')  # 訊息必須是位元組類型
      # time.sleep(0.5)           # 暫停0.5秒,再執行底下接收回應訊息的迴圈
|
行數 |
程式片段說明 |
|
1~2 |
當標籤顯示TOY時,就會傳command_1的字串給LinkIt7697 |
Arduino程式片段說明:
#define LED_RED_pin 7
#define LED_BLUE_pin 8
#define LED_GREEN_pin 9
#define Servo_pin 10

int TOY= 0;
int Pringles = 50;
int Yogurt = 100;
int otherangle = 170;

#include <Servo.h>

Servo myservo;  // create servo object to control a servo

String str;

void setup(void)
{
  Serial.begin(9600);

  // init pin states
  pinMode(LED_RED_pin, OUTPUT);
  digitalWrite(LED_RED_pin,LOW);
  pinMode(LED_BLUE_pin, OUTPUT);
  digitalWrite(LED_BLUE_pin,LOW);
  pinMode(LED_GREEN_pin, OUTPUT);
  digitalWrite(LED_GREEN_pin,LOW);

  myservo.attach(Servo_pin);  // attaches the servo on Servo_pin to the servo object
}

void loop(void)
{
  //int i;
  digitalWrite(LED_RED_pin,LOW);
  digitalWrite(LED_BLUE_pin,LOW);
  digitalWrite(LED_GREEN_pin,LOW);

  if (Serial.available()) {
    // 讀取傳入的字串直到"\n"結尾
    str = Serial.readStringUntil('\n');

    if (str == "command_1") {     // 若字串值是 "command_1" ,TOY亮RED燈
      digitalWrite(LED_RED_pin,1);
      digitalWrite(LED_BLUE_pin,0);
      digitalWrite(LED_GREEN_pin,0);
      myservo.write(TOY);          //伺服馬達轉到0度
      Serial.println("command_1");
    }
else if (str == "command_2") {  // 若字串值是 "command_2",Pringles亮YELLOW燈
      digitalWrite(LED_RED_pin,0);
      digitalWrite(LED_BLUE_pin,1);
      digitalWrite(LED_GREEN_pin,0);

      myservo.write(Pringles);         //伺服馬達轉到100度
      Serial.println("command_2");
    }
    else if (str == "command_3" ) { // 若字串值是 "command_3" ,Yogurt亮GREEN燈
      digitalWrite(LED_RED_pin,0);
      digitalWrite(LED_BLUE_pin,0);
      digitalWrite(LED_GREEN_pin,1);
      myservo.write(Yogurt);          //伺服馬達轉到150度
      Serial.println("command_3");
    }
    else if (str == "command_4" ) { // 若字串值是 "command_4",Other不亮燈
      digitalWrite(LED_RED_pin,0);
      digitalWrite(LED_BLUE_pin,0);
      digitalWrite(LED_GREEN_pin,0);
      myservo.write(otherangle);          //伺服馬達轉到170度
      Serial.println("command_4");
    }
  }
}
| 行數 | 程式片段說明 |
| 1~4 | 定義三色LED腳位,紅色接LinkIt7697擴充板D7 藍色接LinkIt7697擴充板D8 綠色接LinkIt7697擴充板D9 |
| 6~9 | 定義物品類別角度,伺服機轉到TOY為0度 伺服機轉到Pringles為50度 伺服機轉到Yogurt為100度 伺服機轉Other到為170度 |
| 43~70 | 當接收到command_1的字串,則伺服機會轉動至0度,同時三色LED燈會亮起紅燈,50~70行程式,也是同樣意思。 |
[1] 在Teachable Machine網站收集資料、訓練、即時推論及下載檔案至電腦步驟:https://blog.cavedu.com/2020/11/26/google-teachable-machine-raspberry-pi-4/
[2]在電腦中安裝人工智慧環境建置:https://blog.cavedu.com/2018/09/28/general_env_setup_anaconda_tensorflow_keras_opencv/
[3]機器人王國信箱:service@robotkingdom.com.tw
[4]下載本專題程式連結:https://pse.is/38mrnh
本文發表於AI 人工智慧、LinkIt 聯發科家族、Python,並標記AI、AI人工智慧、LinkIt 7697。

留言 💬 (0)
還沒有留言,來當第一個。