透過樂高NXT主機控制利基(Innovati)機器手臂
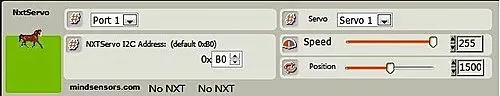
利基科技的機器手臂, 如果不想寫BASIC語言的話, 可以透過MindSensors的8 Channel Servo Controller for NXT (NXTServo-v2) 轉接伺服馬達, 並可使用簡易的NXT-G環境來控制。
本篇測試報告由CAVE的偉民老師所完成, 辛苦囉~
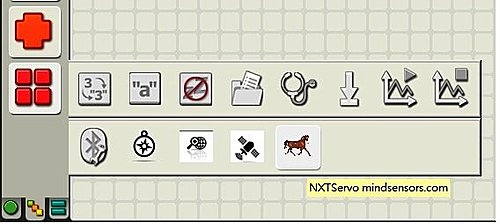
請下載並匯入NXTServo-v2的NXT-G block, 完成之後會在Advanced選單中看到一匹可愛的小馬
 下圖是NXTServo的設定版面,我們分成四點做介紹:
(1)第一個是NXT上的端口選擇,當NXTServo是連接到NXT的port1時,我們在這裡就要將接口設定成Port 1。
(2)第二個是伺服機編號,程式上的Servo設定和NXTServo上的接腳對應,所以一開始我們可以先標明手臂上伺服器的號碼,以方便插接腳和程式設定,避免程式和伺服器作動不一致。
(3)第三個是設定伺服機的速度,速度值是0~255,我們在一開始測試手臂時,可以用比較慢的速度,以免發生危險。
(4)第四個是設定伺服器的位置,手臂所使用的伺服器可以轉動180度,程式上位置可設定的值是500~2500,也就是說我們可以把180度分成2000等份,精度是0.09度。
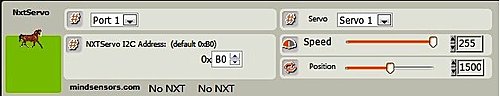
或是直接使用搖桿控制也可以唷
本文發表於科技趨勢與新知。

留言 💬 (0)
還沒有留言,來當第一個。