應用PI控制的循跡車
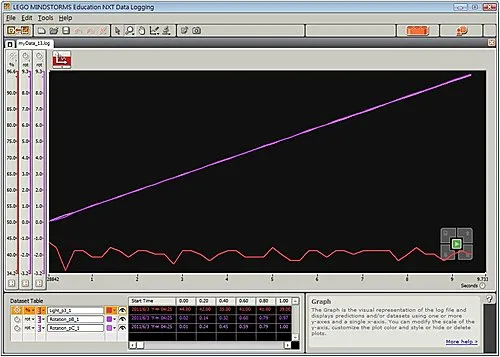
今天阿邦老師要再跟大家介紹另一種控制法,叫做PI控制,PI控制跟P控制不同的地方在於多了一個積分項,但是大家看到積分不用緊張,簡單來說多了這一項只是把過去的誤差值拿來計算下一個階段的馬達電力值,多了一個修正的動作可以讓循跡車跑的更加順暢,我們來看一下以下圖形:
我們從圖形中可以看到,光源值經過很短的時間就趨於穩定,比P控制穩定的時間還要快,而且馬達也幾乎是瞬間就等速度前進,響信大家如果把這項技能學起來的話,一定可以在循跡車的比賽奪得佳績的!
本文發表於科技趨勢與新知。
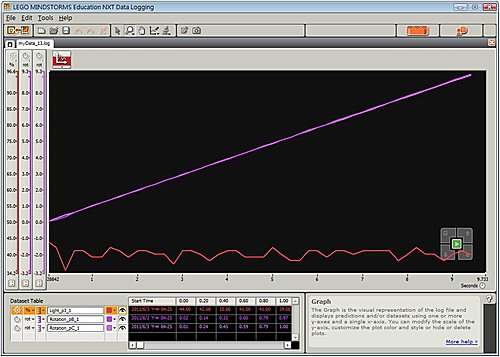
今天阿邦老師要再跟大家介紹另一種控制法,叫做PI控制,PI控制跟P控制不同的地方在於多了一個積分項,但是大家看到積分不用緊張,簡單來說多了這一項只是把過去的誤差值拿來計算下一個階段的馬達電力值,多了一個修正的動作可以讓循跡車跑的更加順暢,我們來看一下以下圖形:
我們從圖形中可以看到,光源值經過很短的時間就趨於穩定,比P控制穩定的時間還要快,而且馬達也幾乎是瞬間就等速度前進,響信大家如果把這項技能學起來的話,一定可以在循跡車的比賽奪得佳績的!
本文發表於科技趨勢與新知。

留言 💬 (0)
還沒有留言,來當第一個。