小侯老師的 PWM 教室
PWM (Pulse Width Modulation) 稱為脈波寬度調變,常用於直流馬達的控制、電源變換器之穩壓控制等,是控制直流馬達轉速最常見的方法。其概念如下兩圖所示:
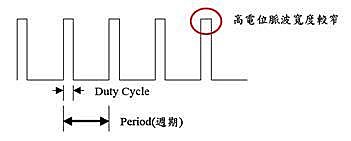 圖(1)
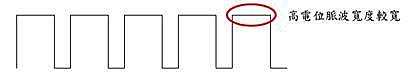 圖(2)
如上圖:中高電位的部份是馬達「動作(active)」時間,或叫做「責任週期(Duty Cycle)」,低電位的部份是馬達「停止(stop)」時間,兩者時間和稱為「週期」。
想降低馬達轉速時,只要減少動作的時間、增加停止的時間,並保持週期不變即可,如圖(1)中。如果想加快馬達的轉速,則需要加長動作的時間、縮短停止的時間,並且保持週期不變,如圖(2)所示。
由於改變轉速係透過改變動作的時間比例,也就是圖(1)與(2)中高電位脈波(Pulse)的相對時間寬度(Width),因此這樣的控制方式稱作脈波寬度調變。
PWM的一個優點是從處理器到被控系統信號都是數位形式的,無需進行數位類比轉換。讓信號保持為數位形式可將噪聲(noise)影響降到最小。噪聲只有在強到足以將邏輯1改變為邏輯0或將邏輯0改變為邏輯1時,才能對數位信號產生影響。
讓我們來看一下貝登堡的 E I/O board 如何來設定PWM:
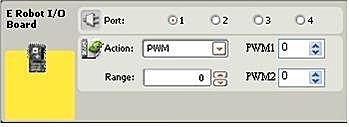
1. Range:輸入PWM 之總週期寬度,輸入數值範圍:0~255
2. PWM1:調整第一組PWM 之週期寬度,輸入數值範圍:0~255(但不能大於Range數值)
3. PWM2:調整第二組PWM 之週期寬度,輸入數值範圍:0~255(但不能大於Range數值)
本文發表於科技趨勢與新知。

留言 💬 (0)
還沒有留言,來當第一個。