ASUS GX10/DGX Spark 安裝 Isaac Sim 5.1 與 Isaac Lab 教學
| 撰寫/攝影 | 邱柏憲 | |
| 前情提要 | Isaac Sim是一款主打機器人/AI訓練模擬的平臺,但需要較高的硬體規格,而NVIDIA DGX Spark正好符合需求。 NVIDIA也有更新 DGX 所使用的Arm64架構的安裝步驟,跟著以下步驟走就能順利的安裝執行。 | |
| 時間:1H | 材料表 | ASUS Ascent GX10 (1TB SSD) 螢幕、鍵盤、滑鼠 |
| 成本 | ||
| 難度:★★☆☆☆ | ||
在GTC2026的技術大會中,黃仁勳先生提到AI已經從單純的模型訓練,進化為完整的「AI工廠(AI Factory)」概念——從資料生成、模擬訓練,到最終部署到實體世界,每一環都在加速。
其中一個關鍵轉變是:機器人的學習,正從真實世界轉移到模擬世界(Simulation)中完成
而這正是 Isaac Sim 的核心價值:建立高擬真的虛擬環境,讓機器人可以在安全、可重複的條件下進行訓練與測試。
但如果你想更進一步,把「模擬」變成「學習能力」,那就會走到下一步 Isaac Lab。
Isaac Lab 結合強化學習(Reinforcement Learning),讓你可以:
-
在 Isaac Sim 中建立場景
-
定義任務(Task)
-
訓練機器人策略(Policy)
-
最終將學習成果應用到真實世界
換句話說:
Isaac Sim = 環境
Isaac Lab = 大腦(學習系統)
如果你在 GTC2026 聽到黃仁勳提到「Physical AI」、「Digital Twin」、「Robot Learning」,卻還不知道該如何開始實作,那這篇文章會帶你從安裝 Isaac Sim 安裝開始,實踐會議中概念的第一步。
1.僅安裝 Isaac Sim
於此網址下載Linux(aarch64)版本(下圖紅框處)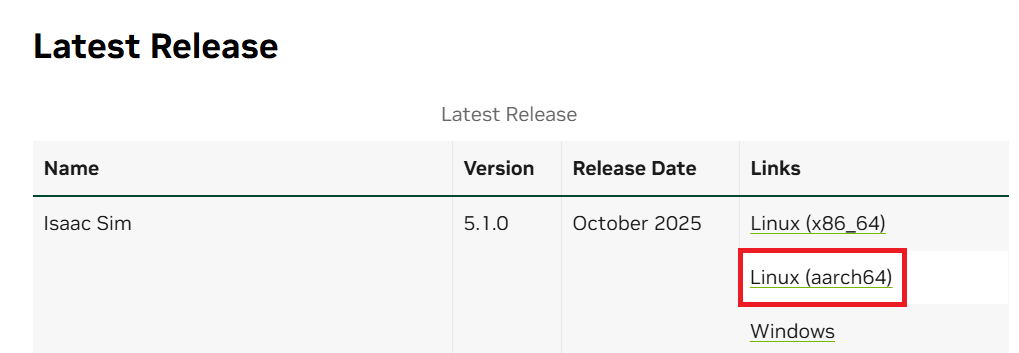
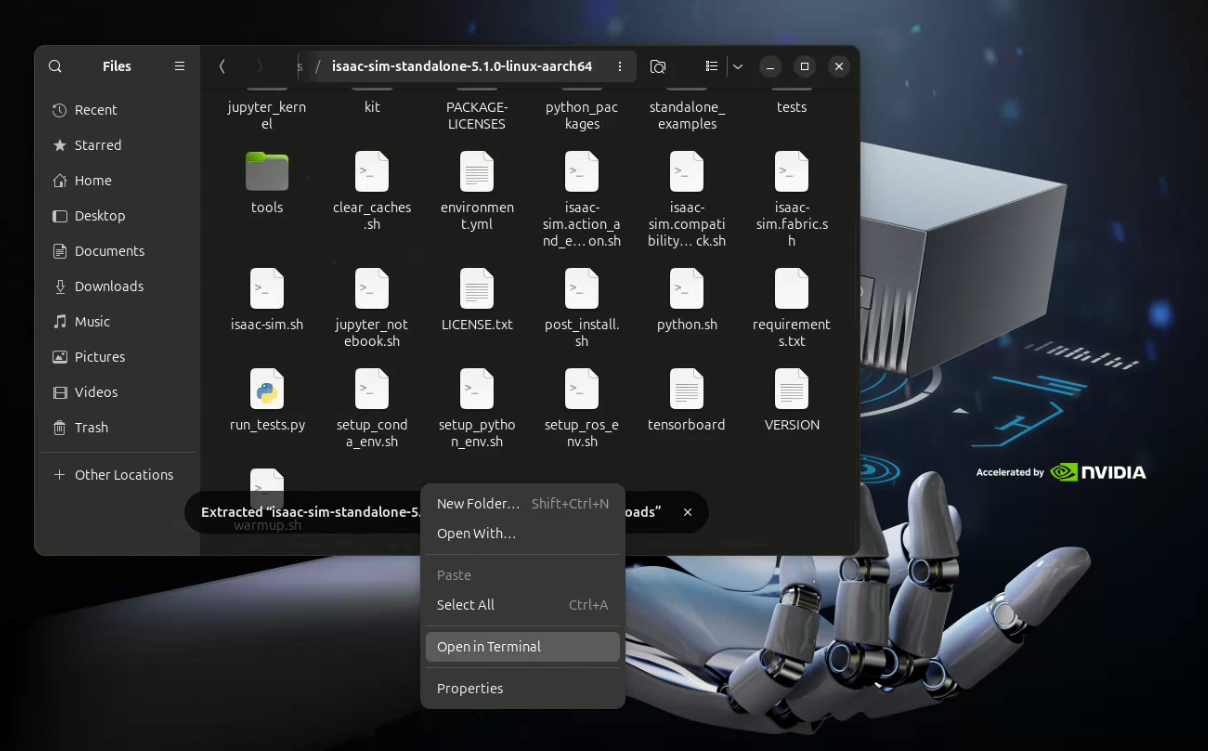
下載後解壓縮進到資料夾->右鍵Open in Terminal->
輸入./isaac-sim.sh
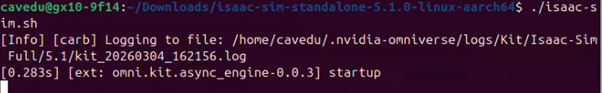
第一次開啟時較慢會跳出下方視窗,無須動作待Isaac Sim完全
開啟即可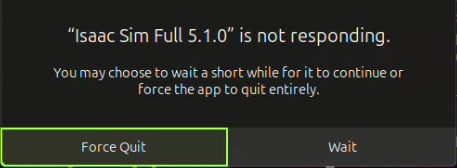
第一次成功開啟右下會跑下載的進度條,待全部跑完即可開始動作
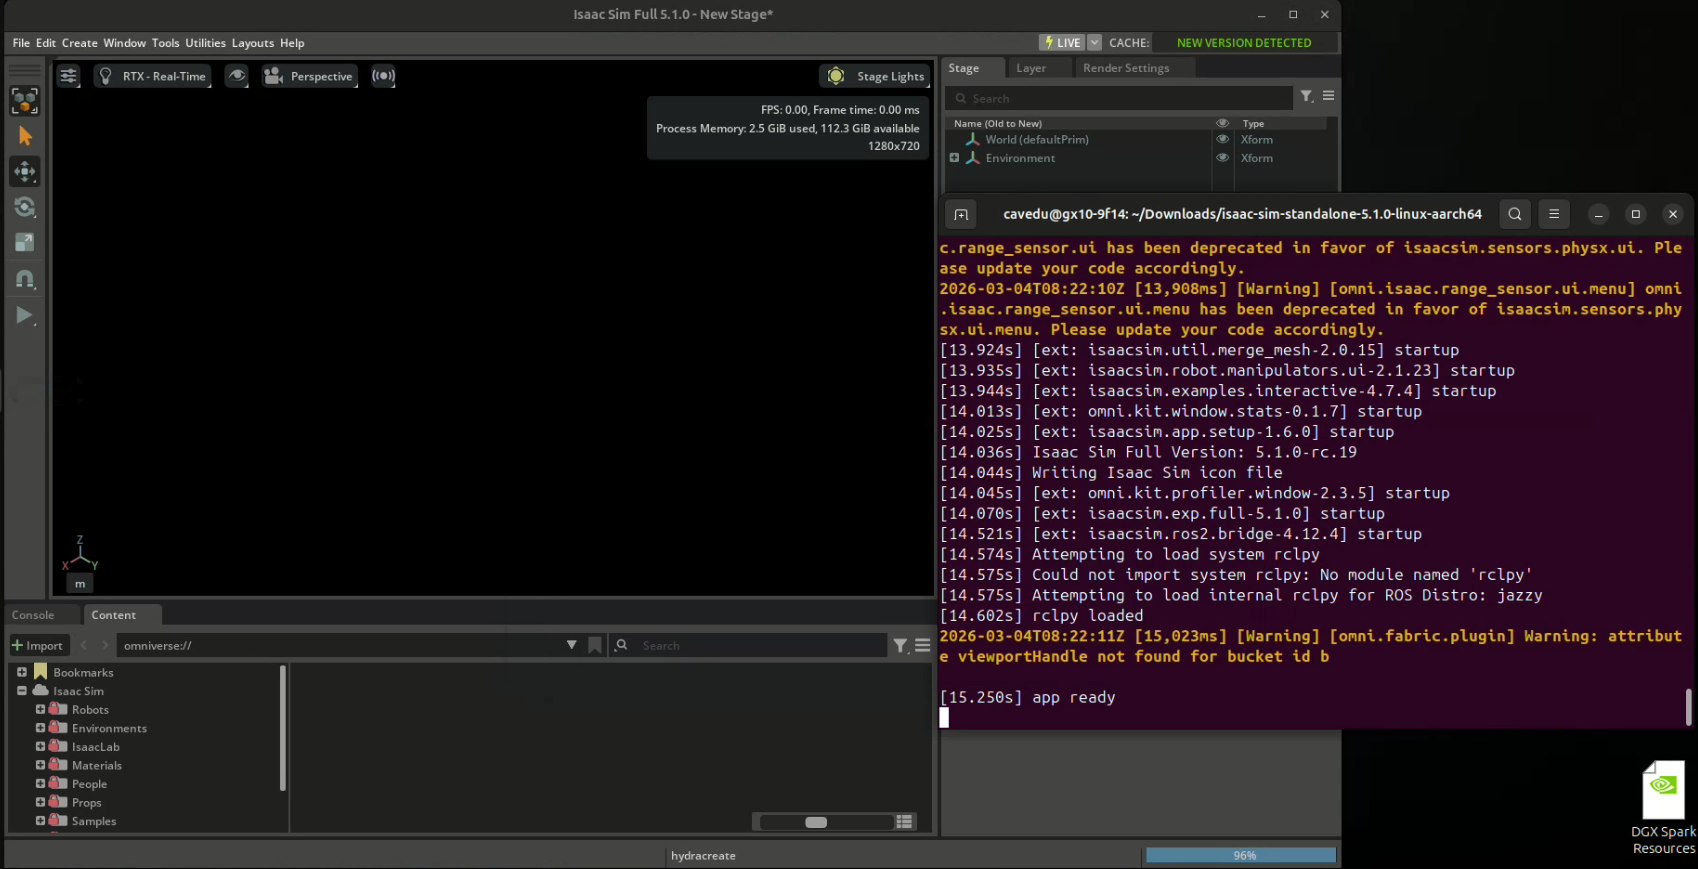
關閉Isaac Sim可直接點擊右上X或是在Terminal按下ctrl+c
之後要再執行需進到Isaac Sim資料夾
右鍵Open in Terminal->輸入
./isaac-sim.sh
2.預計會安裝Isaac Lab
依據NVIDIA官方步驟安裝Isaac lab ,安裝同時也會安裝Isaac Sim
NVIDIA官方網站的Isaac lab安裝頁面,下圖為官方提供的數種安裝方式,本文會使用推薦的第一種方式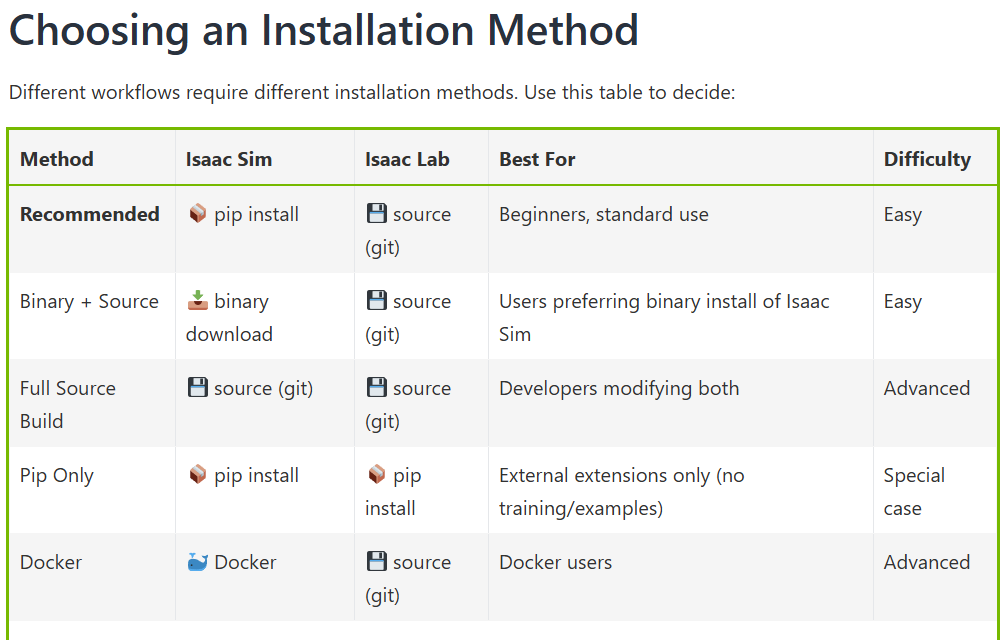
以下是其中一種安裝步驟(Installation using Isaac Sim Pip Package)
1.安裝miniconda
打開Terminal 輸入
wget https://repo.anaconda.com/miniconda/Miniconda3-latest-Linux-aarch64.sh
下載miniconda

執行安裝腳本檔
bash ~/Miniconda3-latest-Linux-aarch64.sh
安裝前需授權許可與安裝確認
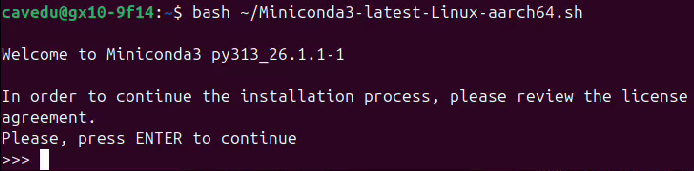
安裝完成後重啟Terminal輸入
conda create -n env_isaaclab python=3.11
conda activate env_isaaclab
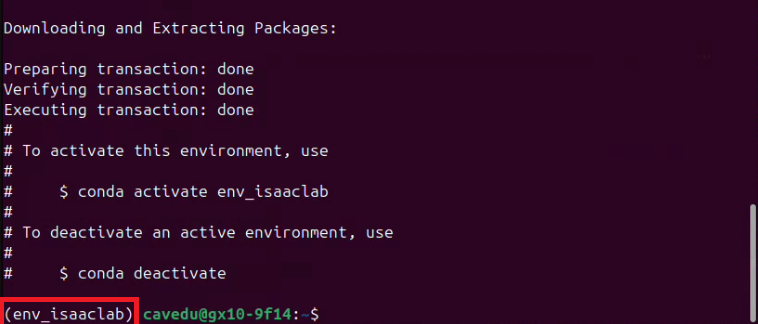
允許安裝後會出現以下圖畫面,即是安裝成功
後續與Isaac Sim和Isaac Lab相關的操作皆需在env_isaaclab環境中進行操作
開啟新的Terminal時輸入
conda activate env_isaaclab
即可進入env_isaaclab環境(前方會有(env_isaaclab))
2.下載並安裝Isaac Sim
進入env_isaaclab環境
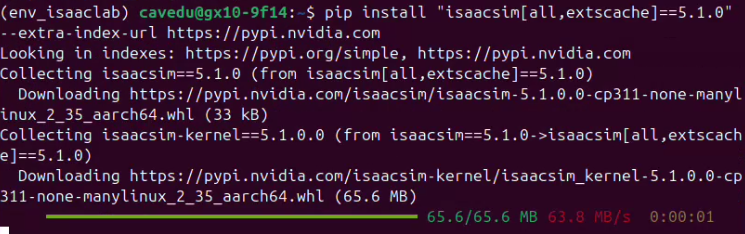
輸入pip install "isaacsim[all,extscache]==5.1.0" --extra-index-url https://pypi.nvidia.com
下載並安裝Isaac Sim ,此步驟需要花較多時間
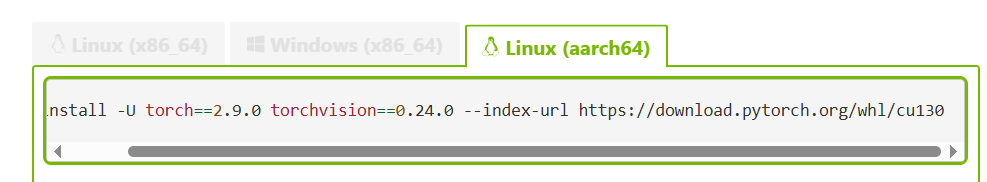
安裝完成後輸入還要下載相依性的套件(aarch64的架構)
pip install -U torch==2.9.0 torchvision==0.24.0 --index-url https://download.pytorch.org/whl/cu130

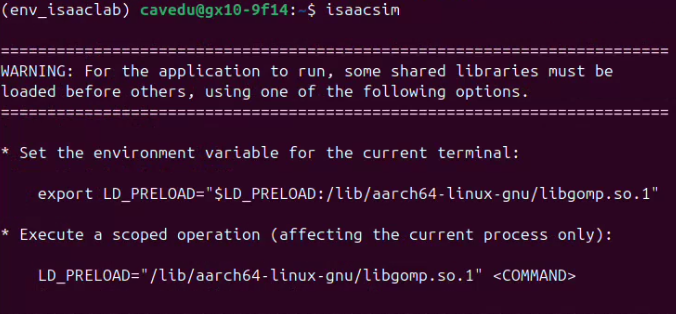
安裝完後輸入
isaacsim
會跳出以下需求
 複製
export LD_PRELOAD="$LD_PRELOAD:/lib/aarch64-linux-gnu/libgomp.so.1"

輸入後再輸入
isaacsim
即可開啟Isaac Sim應用程式
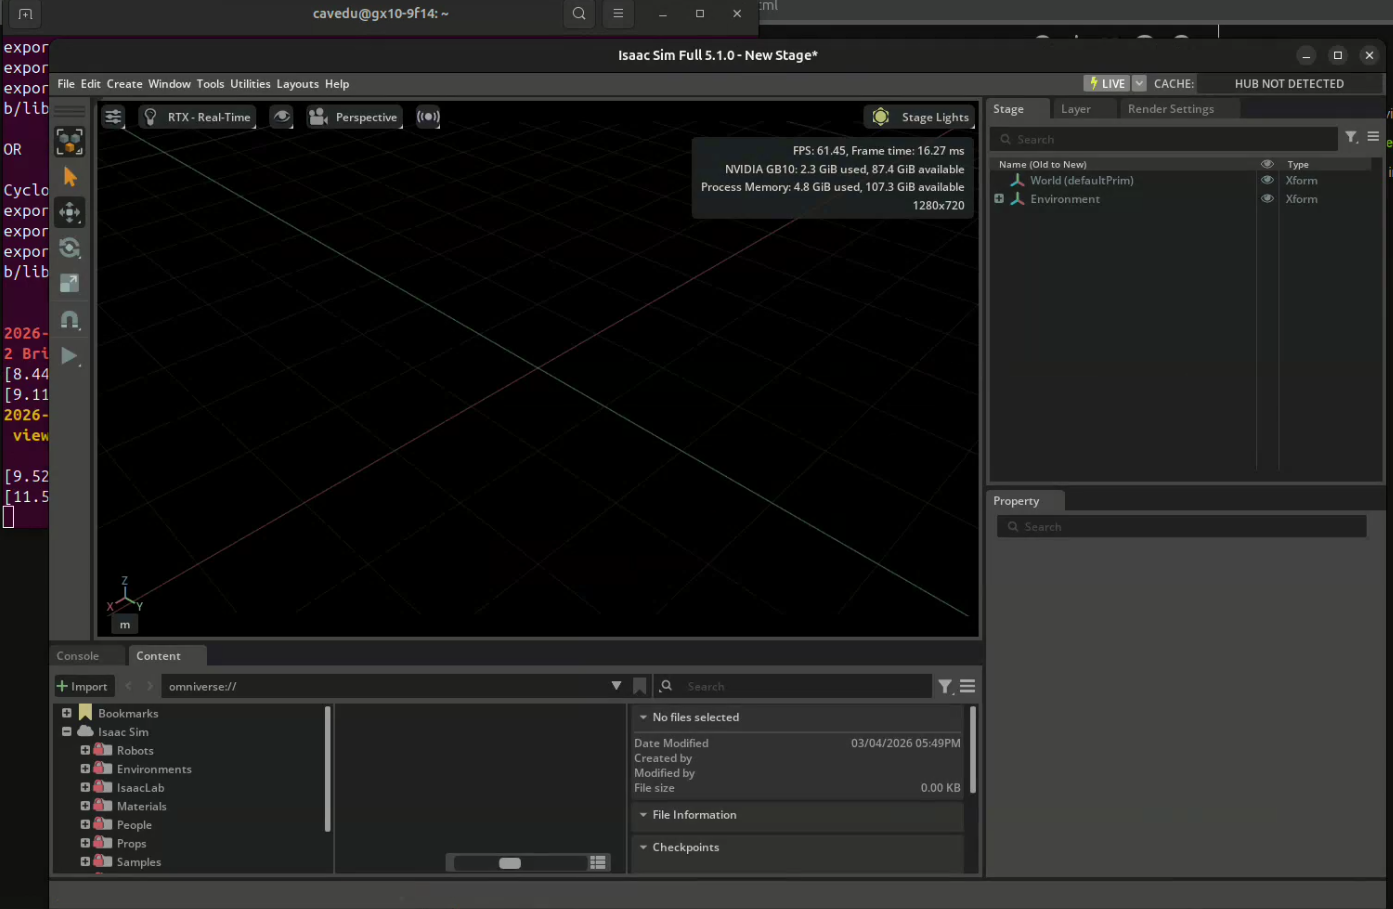
確認可正確開啟後將其關閉繼續後續的步驟。要關閉Isaac Sim可直接點擊右上X或是在Terminal按下ctrl+c
3.下載安裝Isaac Lab
git clone https://github.com/isaac-sim/IsaacLab.git
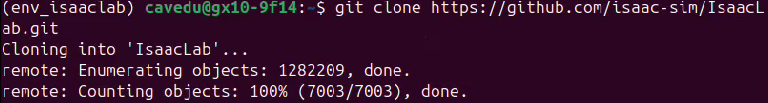
進入IsaacLab資料夾並執行.sh檔
cd IsaacLab/
./isaaclab.sh --install

4.安裝測試
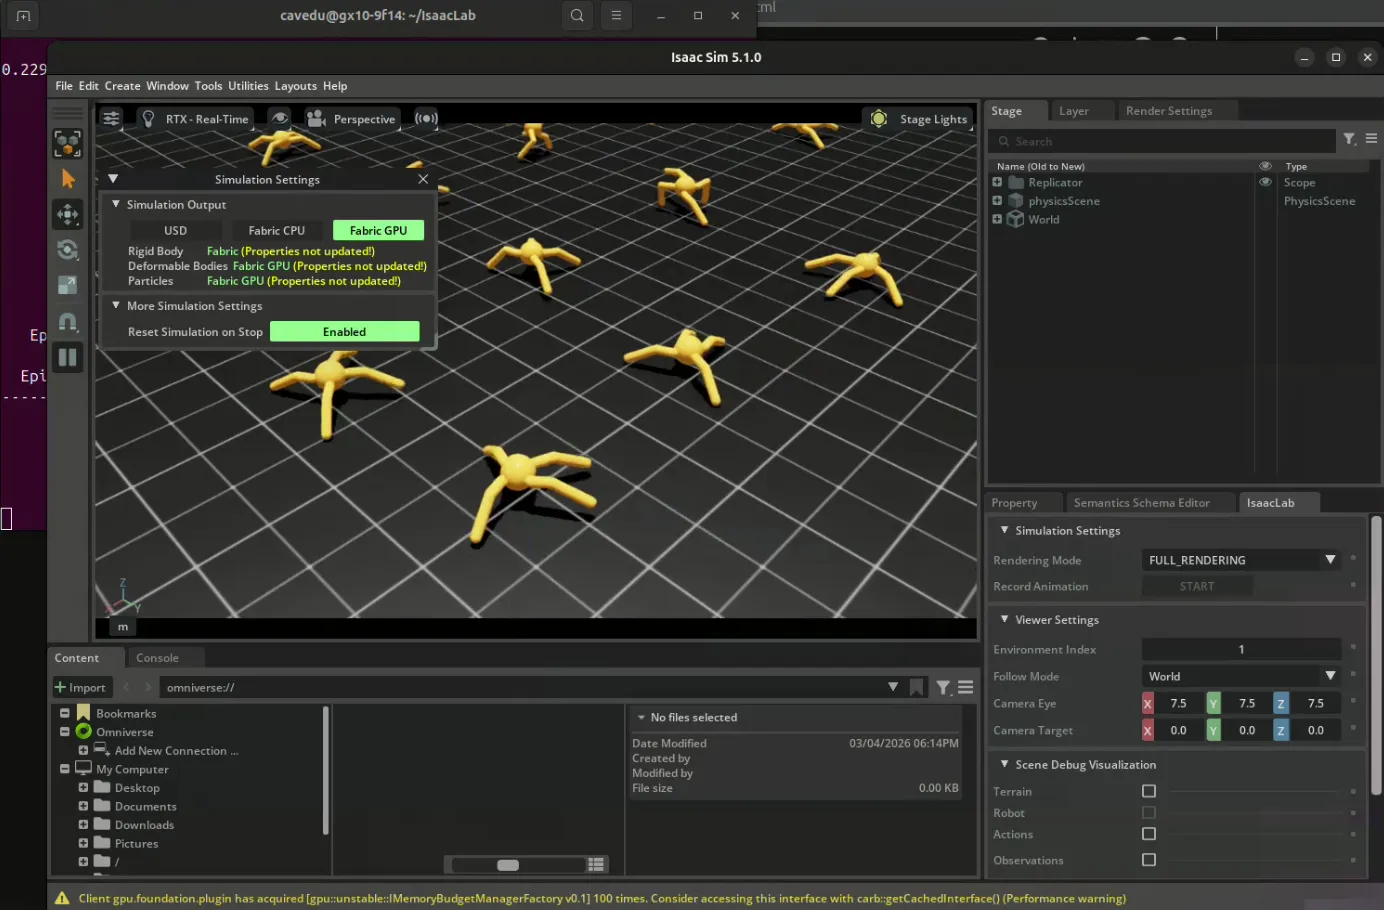
輸入./isaaclab.sh -p scripts/reinforcement_learning/rsl_rl/train.py --task=Isaac-Ant-v0 --headless

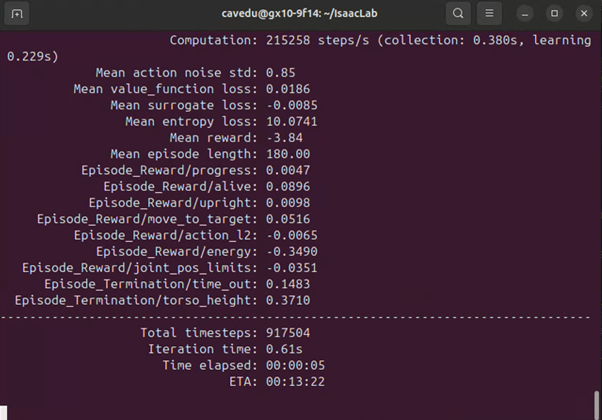
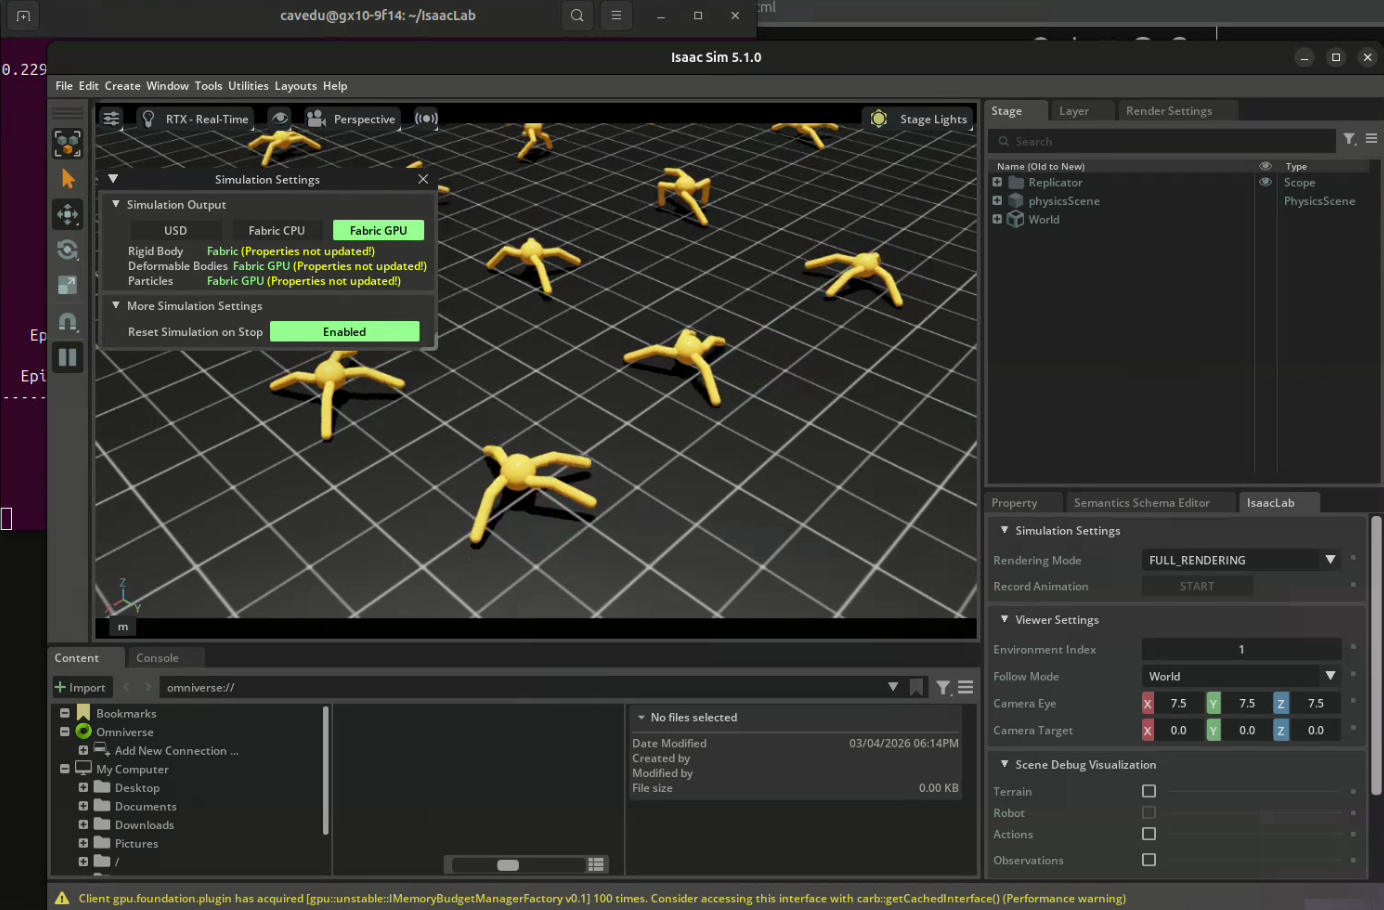
指令最後刪掉--headless即可開啟Isaac sim觀看訓練的過程
./isaaclab.sh -p scripts/reinforcement_learning/rsl_rl/train.py --task=Isaac-Ant-v0

從 DGX(GX10) 環境建置,到 Isaac Sim 的啟動,這篇文章希望能幫助你打下前往「 Isaac Lab 的強化學習流程」的基礎,走在 Physical AI 的路上。
如果你覺得這類 DGX × Isaac Sim 的相關應用實作內容對你有幫助,也歡迎回饋或留言告訴我們你想看到的主題。
你的回應,會成為我們持續整理與分享教學文章的最大動力
本文發表於科技趨勢與新知。

留言 💬 (0)
還沒有留言,來當第一個。