CAVEDU教育團隊技術部落格 / 樂高機器人

[樂高EV3機器人]超音波感測器

✍ CAVEDU 阿吉 - 雜工📅 2013-08-28👁 1,035

Ultrasonic Sensor Block(超音波感測器指令)

超音波感測器指令從超音波感測器讀取數值。您可以用它來測量與某個物體之間的距離,單位可以是英吋或是公分。你也可以將偵測結果與自訂數值做比較,並取得一個邏輯的輸出值。你也可以將其調整至listen only模式,讓超音波感測器可以偵測其他的超音波訊號。

選擇port以及模式

1.      選擇port(可以選擇1、2、3、4)

2.      選擇模式

3.      輸入

輸入

類型

數值範圍

備註

比較類型


數值

0-5

0: = 等於

1:≠不等於

2: >大於

3: ≥ 大於等於

4: < 小於

5: ≤ 小於等於

設定值


數值


任何數值


用來與感測器偵測到的數值做比較的值


測量模式


數值


0或1


決定進階模式中的超音波訊號發送模式:

0=單一訊號偵測

1=連續


 4.      輸出


輸出

類型

備註

以公分計算的距離

數值

數值範圍為0-255公分

以英吋計算的距離

數值

數值範圍為0-100英吋

超音波偵測

邏輯

如果偵測到超音波訊號,邏輯輸出值為真;若偵測不到,邏輯輸出值為假

比較結果

邏輯

比較模式下的真偽值

超音波感測器的模式  超音波感測器共有兩種模式:測量(Measure)、比較(Compare)),接下來將依序說明: 1. 測量模式   1-1  測量模式-距離-公分
偵測到的數值以公分為單位輸出。 1-2  測量模式-距離-英吋
偵測到的數值以英吋為單位輸出。 1-3  測量模式-有無訊號
  Listen only模式,可以偵測周遭是否有超音波訊號,如果有偵測到訊號,會輸出邏輯值為真;若偵測不到訊號,則輸出邏輯值為假。(注意:邏輯值輸出輸入圖示為尖頭,與數值輸入輸出的圓頭不一樣。) 1-4a  進階模式-公分
這個模式有一點類似測量模式-距離-公分,但是增加了一個新功能,就是你可以選擇要發送單一的超音波訊號或是連續的發送超音波訊號。 1-4b  進階模式-英吋
同1-4a,差別在於量測的單位為英吋。
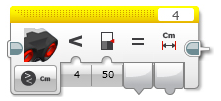
2. 比較模式  2-1  比較模式-距離-公分
將測量數值與自己輸入的距離數值(公分)做比較後,輸出邏輯值以及測量到的數值(公分)。   2-2  比較模式-距離-英吋
將測量數值與自己輸入的距離數值(英吋)做比較後,輸出邏輯值以及測量到的數值(英吋)。 備註:在測量模式-距離(英吋與公分) 模式中,超音波感測器皆是設定為連續發送超音波訊號。 本文件係翻譯自Lego MindStorms EV3 軟體中的說明頁面,一切資訊皆以此樂高公司官方資訊為準。本團隊基於教學與分享,並無侵權之意,如有直接或間接損害他人權益行為,我們將立刻移除有疑慮的文件,特此聲明。

本文發表於樂高機器人,並標記ev3、lego、robot、sensor、超音波。

相關文章 📎

MIT App Inventor 視覺辨識範例 - 路牌辨識機器人(Lego EV3)

2019-12-13

【專案】輸送帶專案製作心得血淚大公開

2019-04-17

[樂高EV3機器人教學] CAVEDU教你開外掛:如何在EV3軟體中安裝擴充指令?

2018-08-13

[教學文]久等囉!Scratch 3.0可以與Lego EV3 機器人連線了!

2018-07-24

留言 💬 (0)

還沒有留言,來當第一個。