五十川芳仁老師的最新力作: Space Elevator NXT Gripper Model
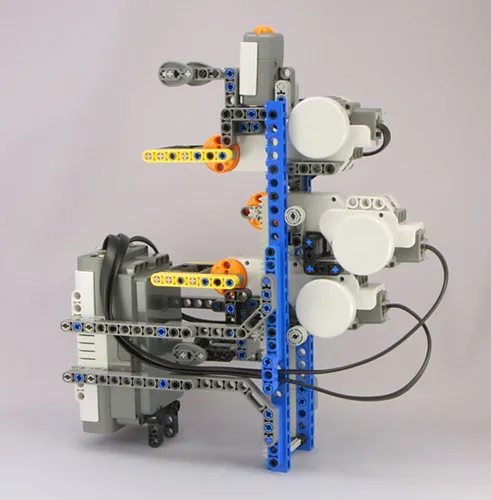
機器人爬杆已經是個不容易的題目, 如果要爬軟趴趴的繩子或帶子呢?
請看五十川芳仁老師的最新力作:
Space Elevator NXT Gripper Model : LEGO MINDSTORMS
很有趣的皮帶扣環式設計

維持一貫的五十川風格, 簡潔且重心配置相當準確。 在皮帶這種軟軟的東西上, 如果重心配置不當的話, 就會事倍功半!!
本文發表於科技趨勢與新知。
機器人爬杆已經是個不容易的題目, 如果要爬軟趴趴的繩子或帶子呢?
請看五十川芳仁老師的最新力作:
很有趣的皮帶扣環式設計
維持一貫的五十川風格, 簡潔且重心配置相當準確。 在皮帶這種軟軟的東西上, 如果重心配置不當的話, 就會事倍功半!!
本文發表於科技趨勢與新知。

留言 💬 (0)
還沒有留言,來當第一個。