How to make a robot to draw a polygon 機器人如何繪製多邊形
 最近阿吉4個學生中有3位都在進行同樣的專題: 如何讓機器人夾一隻筆後在紙上繪製多邊形。
這個問題非常有趣, 可以從多個面向來討論. 如果只是要寫 hard code, 就是讓機器人走個封閉的4邊形或是3角形不算太難, 多花時間調調參數就可以了。
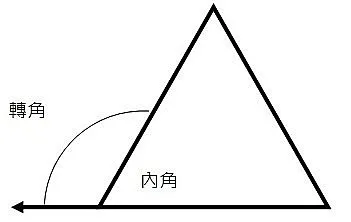
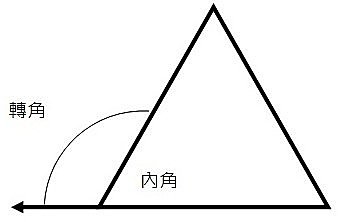
阿吉希望學生去討論當多邊形邊數增加時, 所產生的邊角關係。 目標是讓機器人可以接受我們輸入3~12之間的數字後走出對應的多邊形路線。 如果邊長數無法整除360者先不考慮, 例如7, 11等邊長數。 12以上的多邊形已經很接近圓形, 所以也先不處理。
回顧一下小時候的多邊形內角和公式: 180(n-2). 所以正n邊形的內角就是 180(n-2)/n , 然後內角和轉角的和也是180度。
|
邊數 |
3 |
4 |
5 |
6 |
… |
無限大(圓形) |
|
內角 |
60 |
90 |
108 |
120 |
180(切線) |
|
|
轉角 |
120 |
90 |
72 |
60 |
0 |
本文發表於科技趨勢與新知。

留言 💬 (0)
還沒有留言,來當第一個。