四足小怪獸 - 調整中
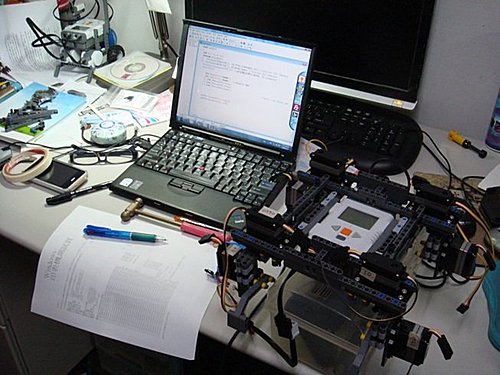
機器人的世界, 沒有這麼理所當然... 這是阿吉這兩天的感想。
現在是使用Catcan的馬達來做一隻4足怪獸, 每隻腳用兩個馬達, 一個抬腳, 一個讓腳呈扇形移動。
馬達的指令其實不難, 就是下指令去控制它的位置就好, 0(最左邊)~1024(最右邊)。
說是這麼說, 但裡面的眉眉角角可真不少, 光是電源的問題就很頭大(暫不贅述)。
先來看看初始位置的程式吧, 所有的馬達都串接在 輸入端1. 4馬達要用掉1個電池, 所以本台機器人用2顆。
0x10~0x4a分別代表8個馬達的id, 所以setPosition(0x10, 1000); 就是要0x10這個馬達轉到1000這個位置。
===================================================
#include "CCSSDK.nxc"
task main()
{
SetSensorLowspeed(IN_1); //設定輸出模式為RAW, 9V Lowspeed
Wait(500);
pwm_func(0x10,true);
pwm_func(0x20,true);
pwm_func(0x30,true);
pwm_func(0x40,true); //Enable PWM
pwm_func(0x1a,true);
pwm_func(0x2a,true);
pwm_func(0x3a,true);
pwm_func(0x4a,true);
setPosition(0x10, 1000);
setPosition(0x20, 712);
setPosition(0x30, 100);
setPosition(0x40, 312);
setPosition(0x1a, 100);
setPosition(0x2a, 312);
setPosition(0x3a, 900);
setPosition(0x4a, 712);
}
本文發表於阿吉碎碎念。
留言 💬 (0)
還沒有留言,來當第一個。