CAVEDU教育團隊技術部落格 / 科技趨勢與新知

[好文推薦] A PID Controller For Lego Mindstorms Robots by James Sluka
✍ CAVEDU 阿吉 - 雜工📅 2009-10-13👁 678

http://www.inpharmix.com/jps/PID_Controller_For_Lego_Mindstorms_Robots.html

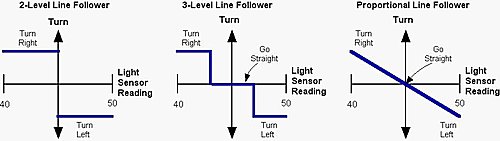
James Sluka 用軌跡車來解釋 PID 的運作原理。

阿吉覺得關鍵就在下面這張圖: 藉由實際值與目標值的差來決定調整幅度 這就是PID的P (proportional 比例)的意思。 換句話說, 誤差愈大, 調整的幅度就愈大。 如此一來可以避免當產生可容忍的誤差時, 機器人仍激烈地進行調整而無法回到穩態(stable status)。

本文發表於科技趨勢與新知。

相關文章 📎

建立不上網的私人大型AI模型,規劃工作站時要注意的事

2026-11-16

[simReady 系列文章1] 從 CAD/URDF 到 Isaac Sim:5 個最常見的 Physics 踩坑點|軸向、單位、Inertia、Collision 完整解析

2026-11-14

Why Can’t My High-Frequency Communication Device Transmit or Receive Signals?

2026-10-16

Jetson AGX Orin LangChain 教學:MIC-733 遠端連線與 AI Agent 實作

2026-10-06

留言 💬 (0)

還沒有留言,來當第一個。