NXC 雙光感應器車 可過十字路口
早先的單光感應器遇到交叉口就沒輒了,因為它的原理是沿著線的"邊緣"來走,所以不能直走通過十字路口。
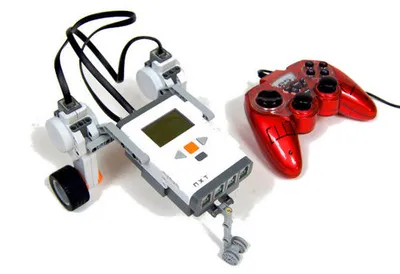
宗翰老師幫我們作一台示範機器人,先來看一下影片:
在這裡提供宗翰老師寫的程式碼給大家參考:
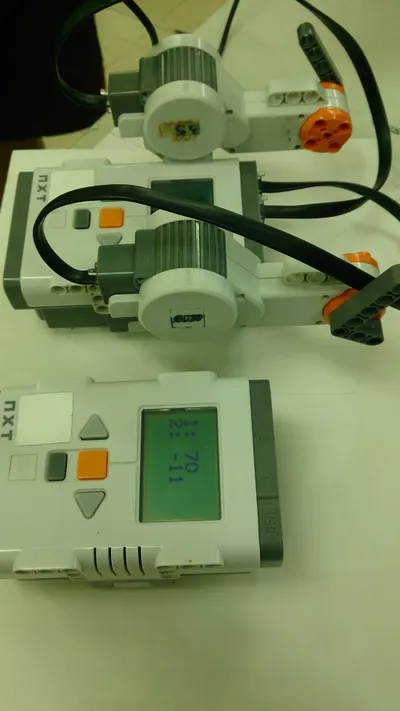
1號光感在機器人的左邊,2號在右邊,所以我們會有四種狀況,
1黑2白: 機器人向右前方走碰到了黑線 -> 左前方修正
1白2黑: 機器人向右前方走碰到了黑線 -> 右前方修正
1白2白: 機器人位於軌跡線的正上方 -> 直行
1黑2黑: 機器人碰到十字路口 -> 直行
再使用依個無限迴圈就完成囉~
#define Light 45  //光值
#define time 100 //轉動時間
#define pwr 70    //馬達電力

task main()
{
     SetSensorLight(IN_1);
     SetSensorLight(IN_2);

     while(true)
     {
            int a = SENSOR_1;
            int b = SENSOR_2;

            if(a>Light && b>Light)
            {
                  OnFwdSync(OUT_AC,pwr,0);
                  Wait(time);
                  Off(OUT_AC);
            }
            else if(a<Light && b> Light)
            {
                  OnFwdSync(OUT_AC,pwr,0);
                  Wait(time);
                  Off(OUT_AC);
            }
            else if(a>Light && b< Light)
            {
                  OnFwd(OUT_A,pwr);
                  OnFwd(OUT_C,10);
                  Wait(time);
                  Off(OUT_AC);
            }
            else
            {
                 OnFwd(OUT_A,10);
                 OnFwd(OUT_C,pwr);
                 Wait(time);
                 Off(OUT_AC);
            }
     }
}//end of main本文發表於NXC/RobotC/C++ for Lego robot,並標記nxc。
留言 💬 (0)
還沒有留言,來當第一個。