[Raspberry Pi x MeArm] Raspberry pi 使用觸控螢幕控制MeArm
本篇文章來跟各位分享如何使用樹莓派搭配觸控螢幕來控制機械手臂MeArm
1.硬體準備
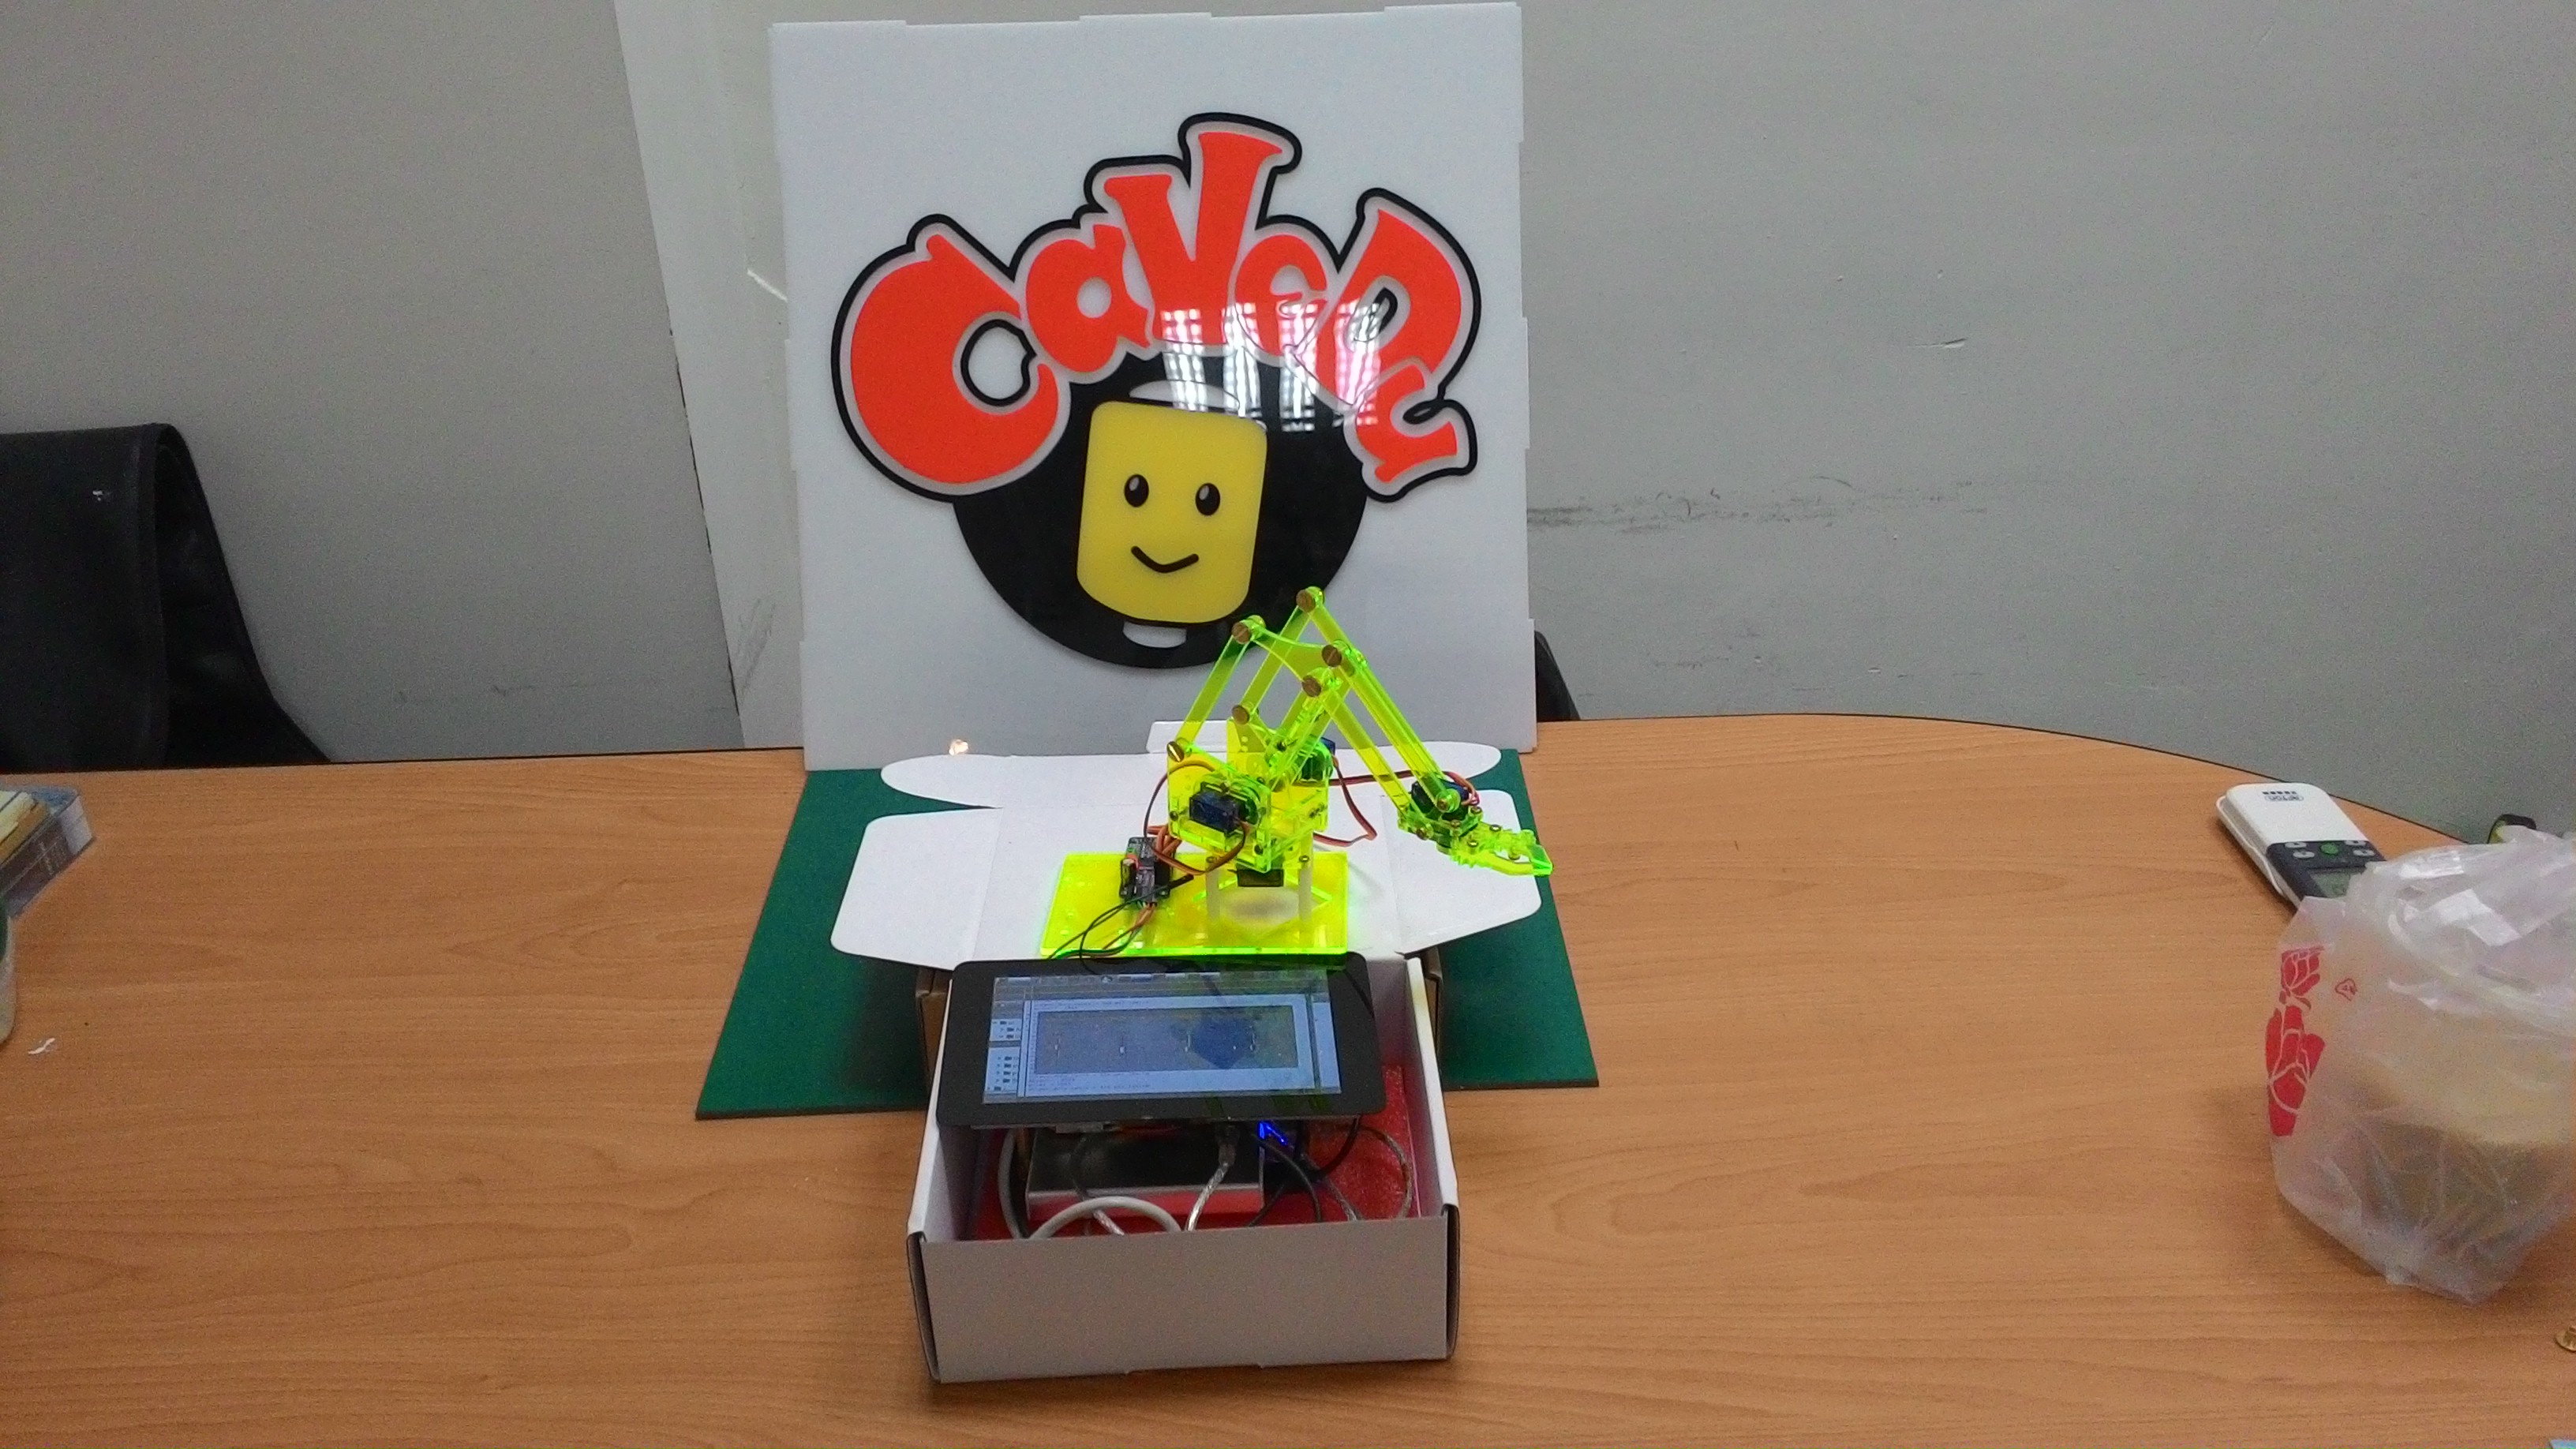
 完成圖:

 2.軟體準備

4.操作影片
a.樹莓派單板電腦,本範例使用的是 Raspberry Pi 2
b.MeArm機械手臂
c.樹莓派7吋觸控螢幕
d.行動電源,用來供電給螢幕跟主機
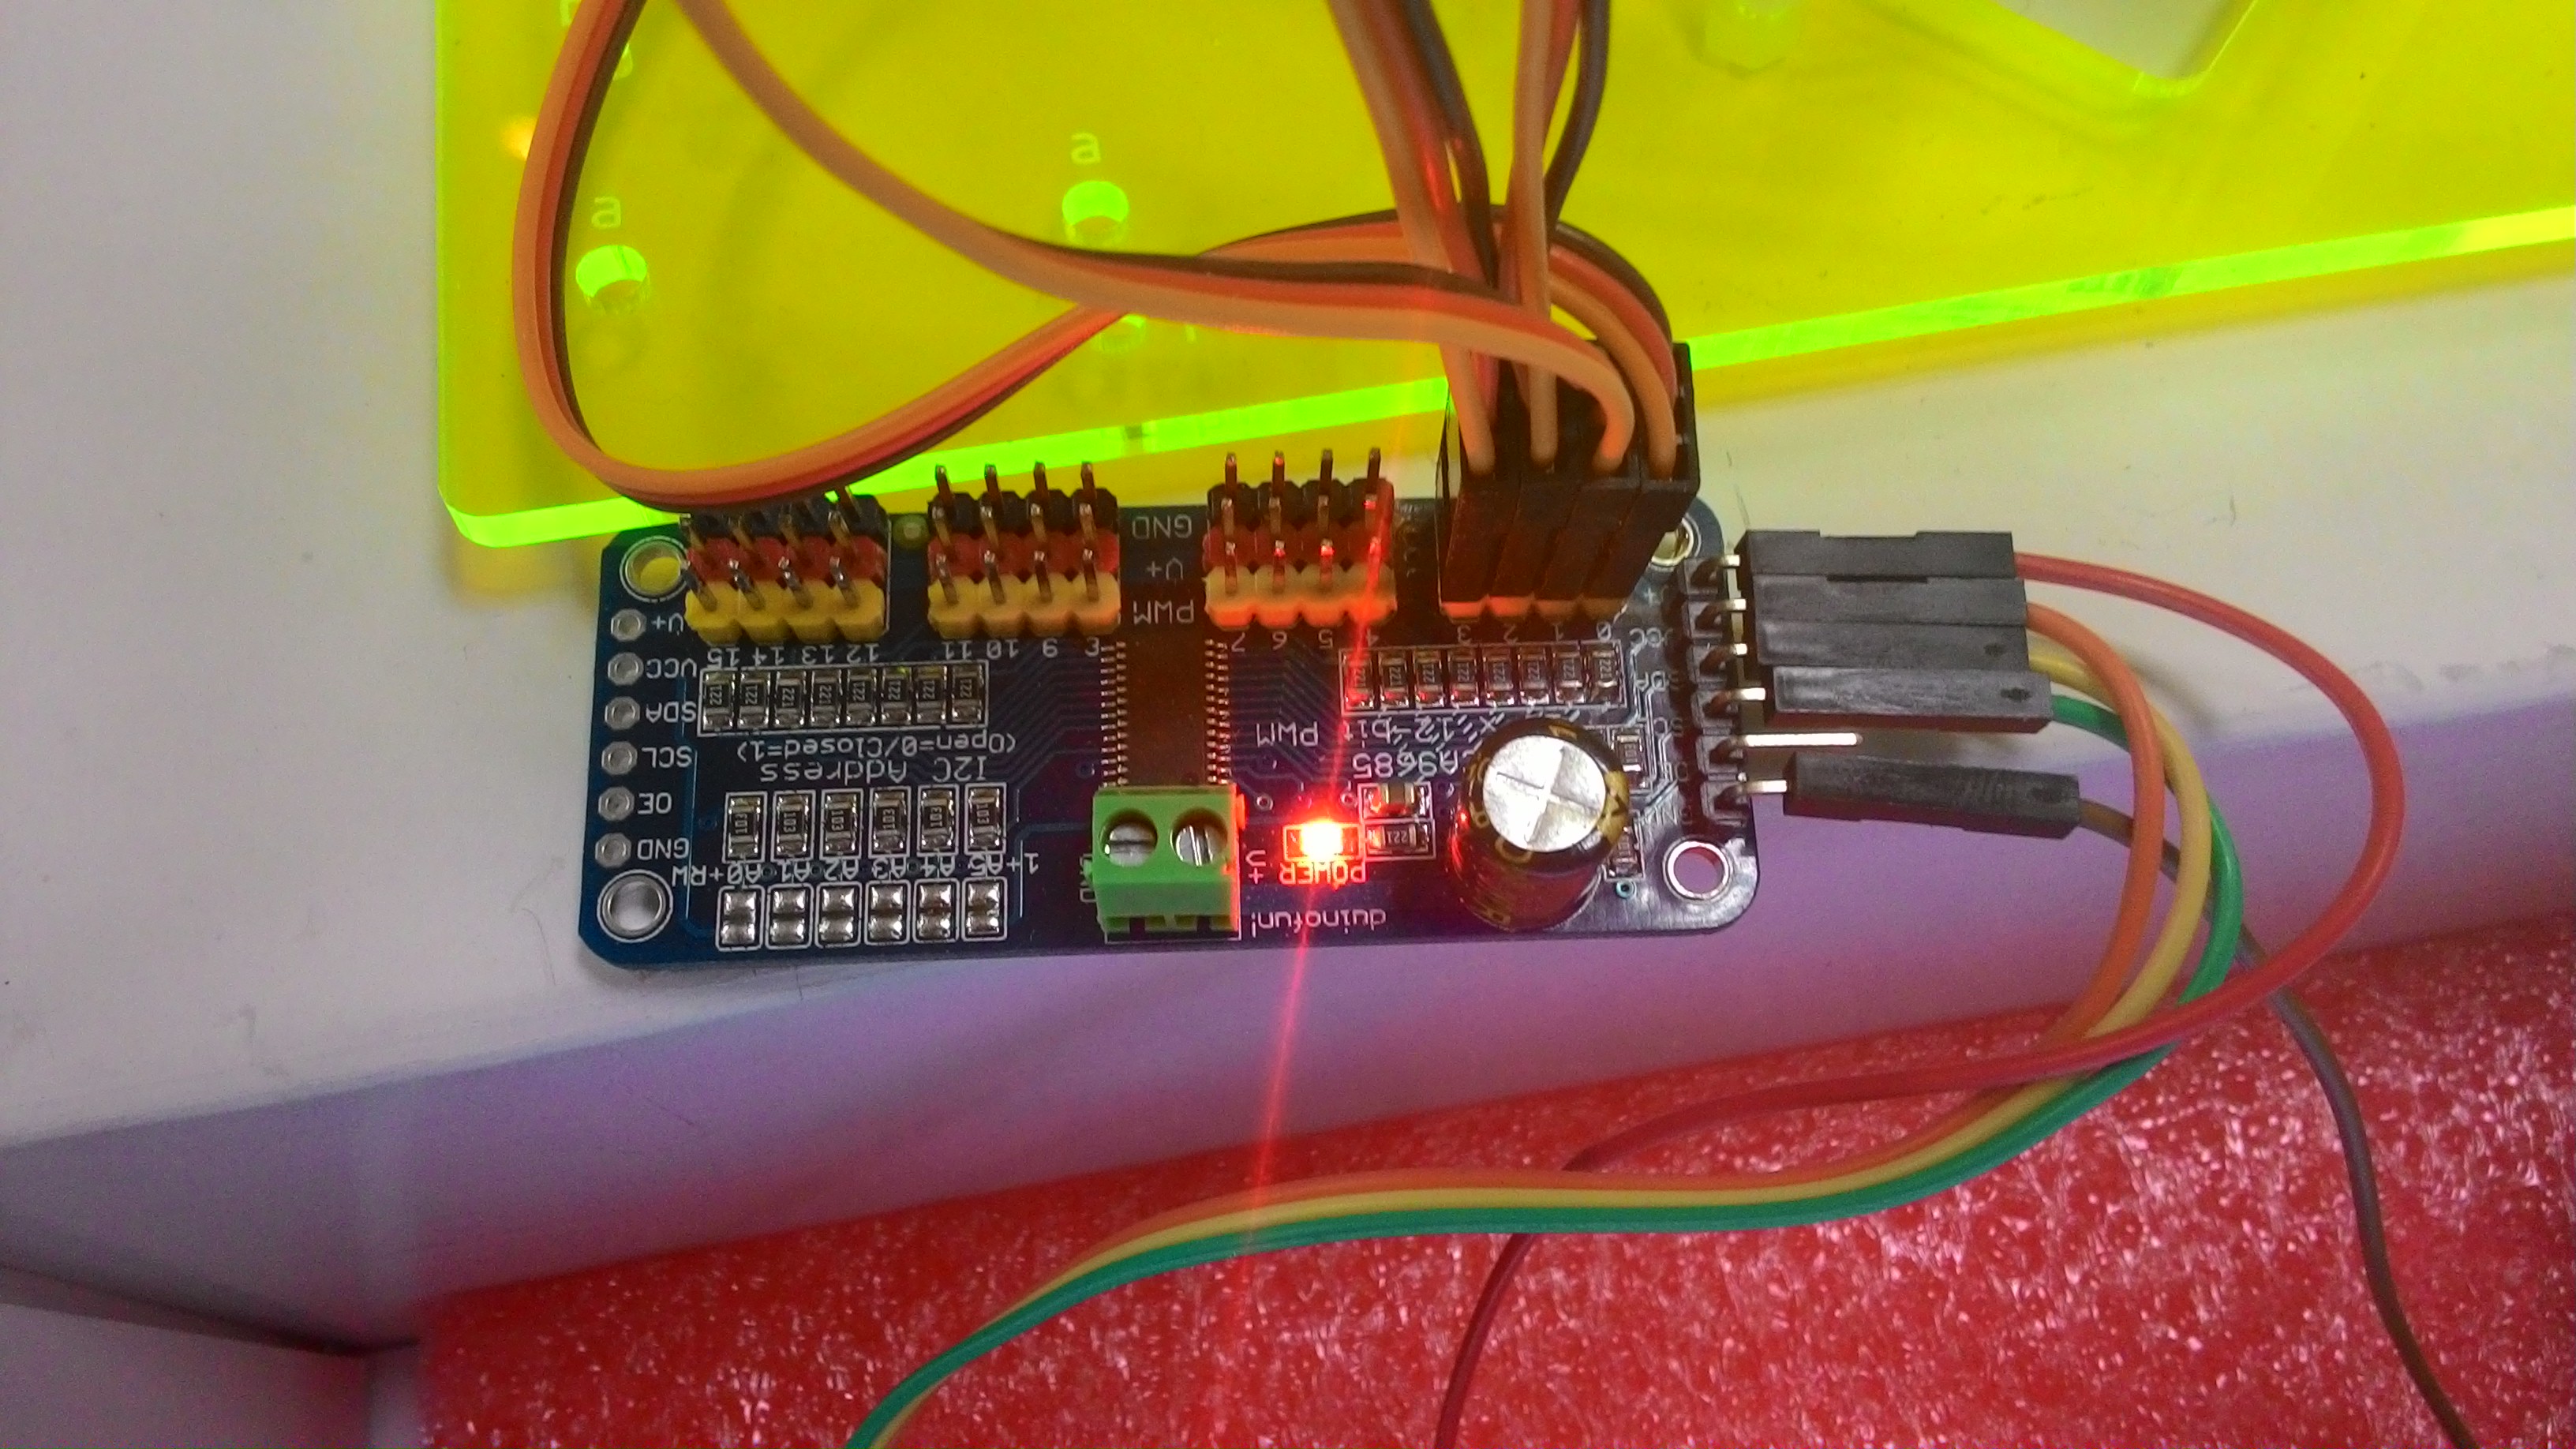
e.I2C servo控制板PCA9685,讓樹莓派可以透過I2C來控制,而不需要使用到樹莓派的GPIO腳位
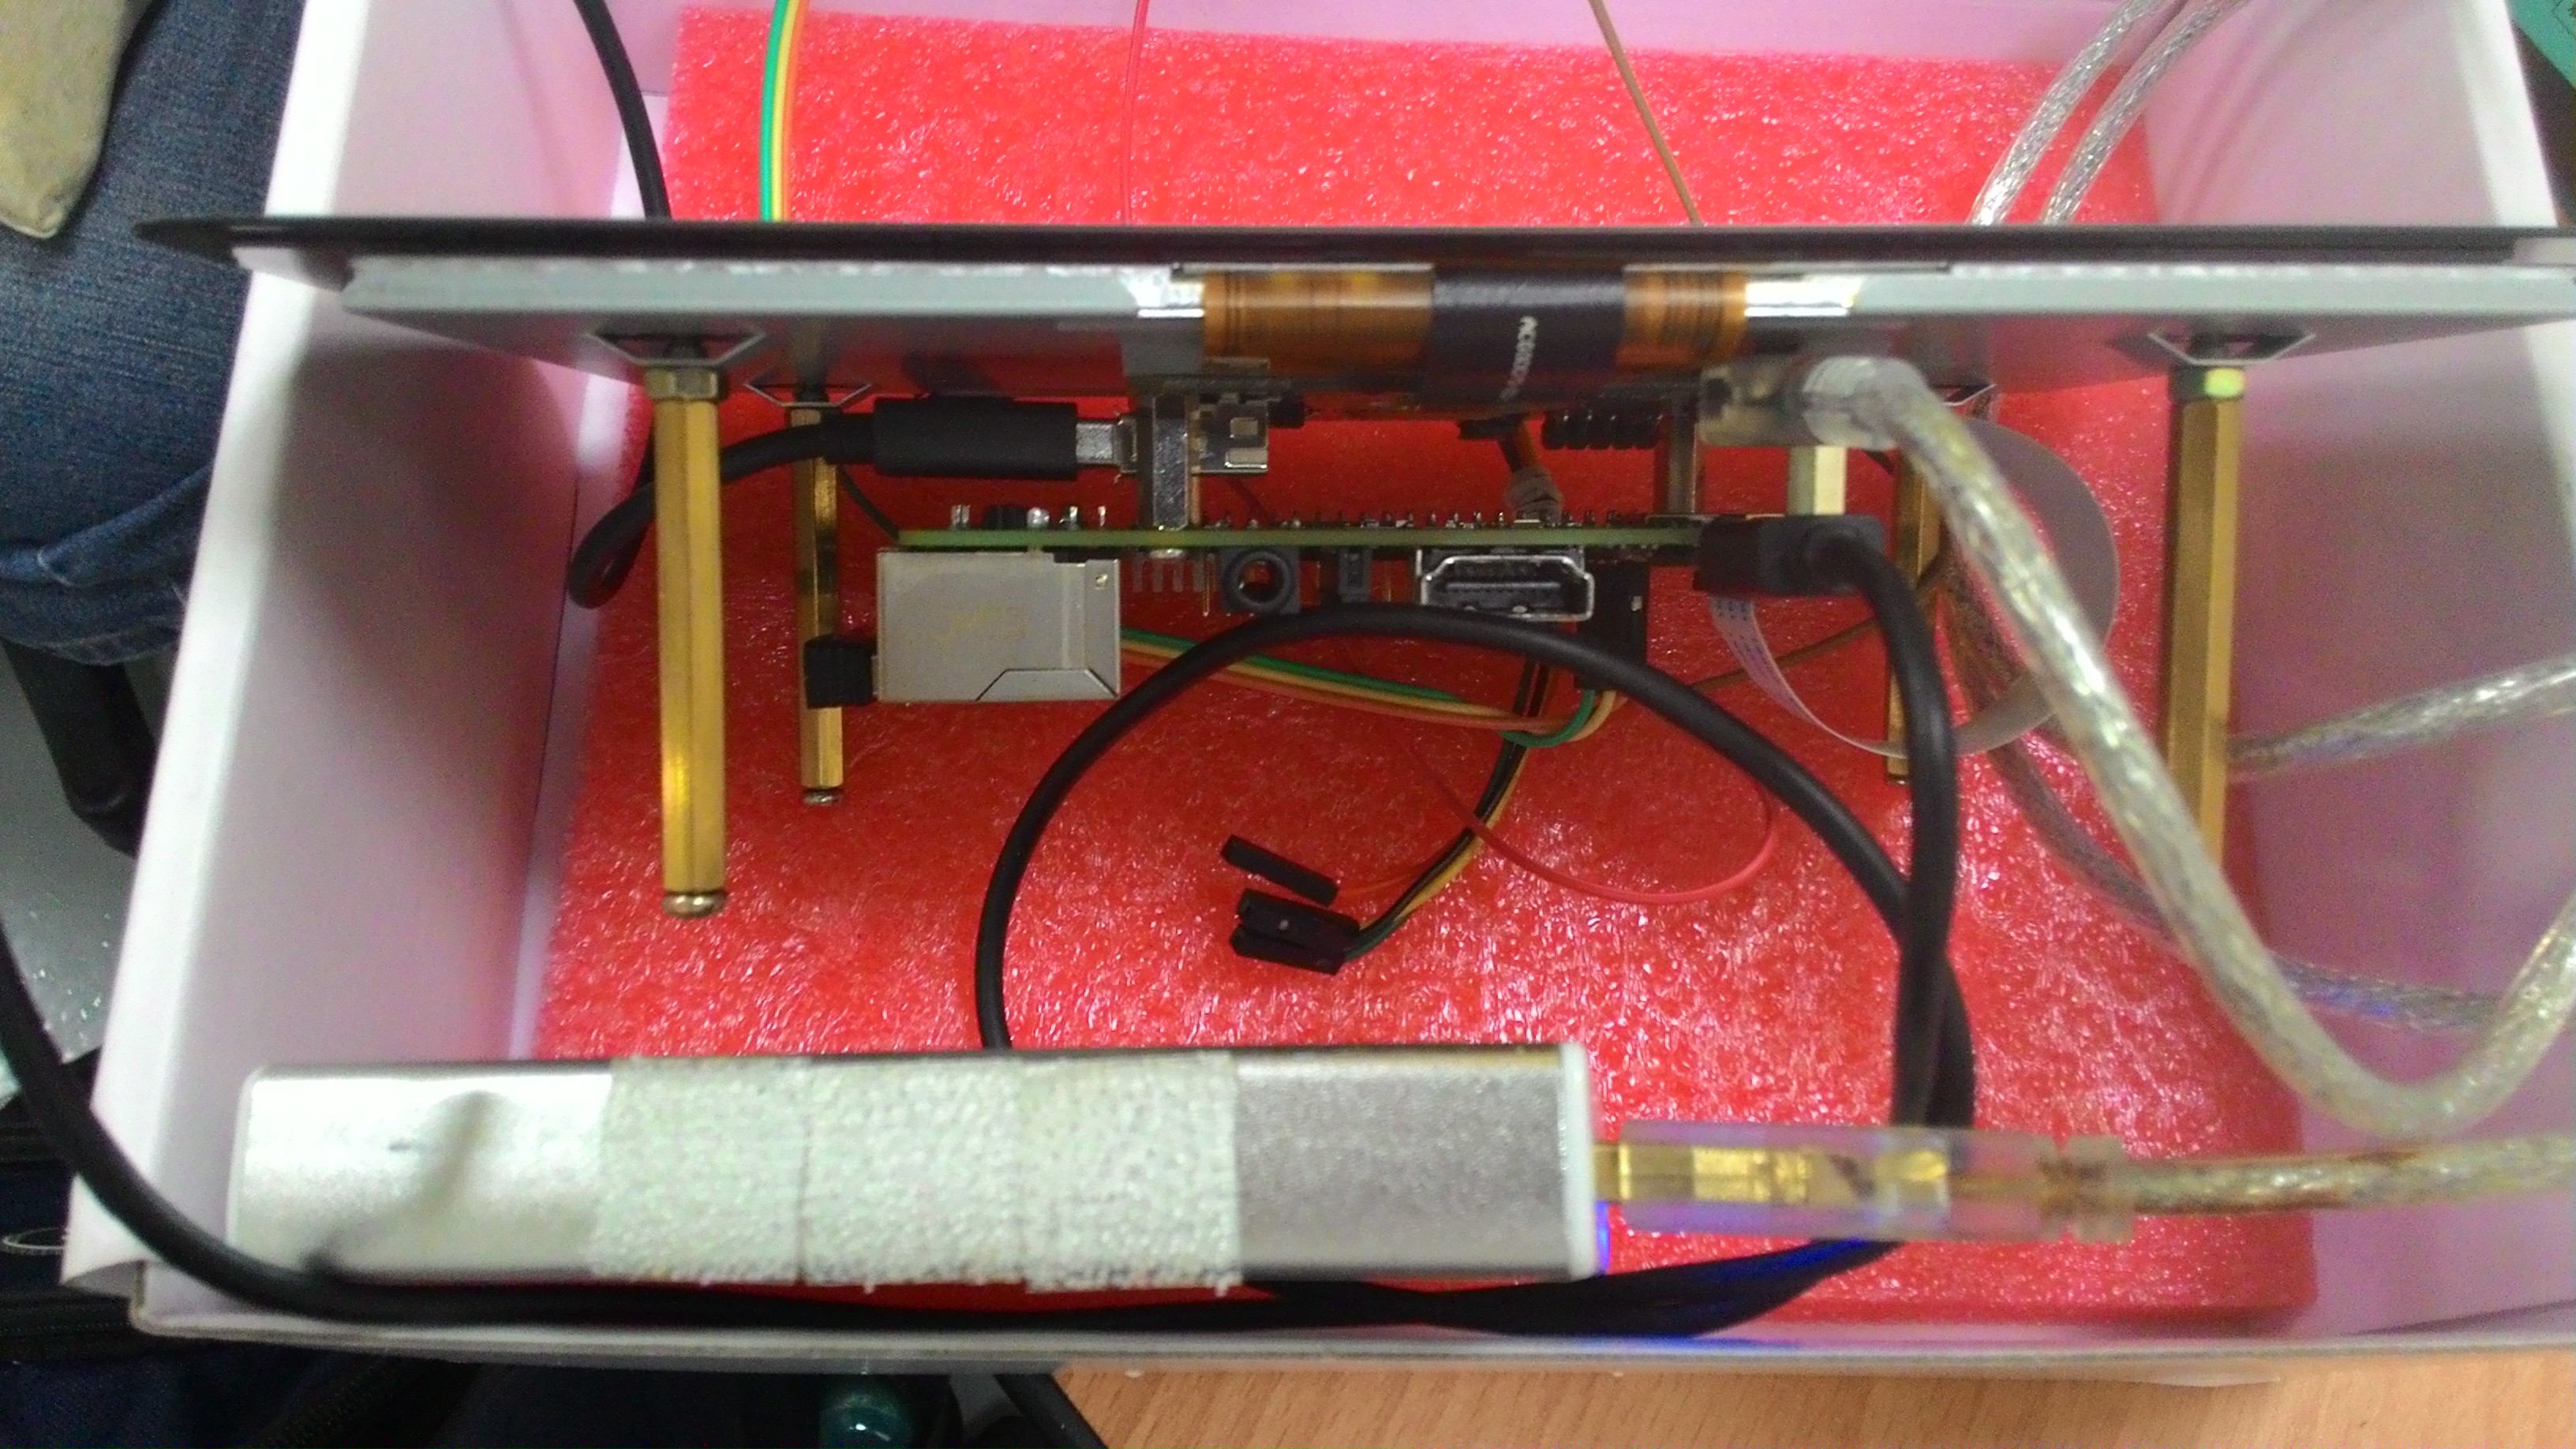
腳位接法(控制板 - Rpi ):VCC接5V,V+也接5V,SDA接SDA,SCL接SCL,GND當然接GND
完成圖:
 2.軟體準備
a.先在樹莓派上安裝系統,本範例使用的是官方提供的Raspbian
b.在樹莓派上設定I2C,只要在終端機中打上以下指令就可以了:
sudo apt-get install python-smbus
sudo apt-get install i2c-tools
並且要讓樹莓派一開機就會載入I2C,請以 root 權限編輯/etc/modules,加入以下兩行:i2c-dev
i2c - bcm2708
接著請進入 raspi-config 的 Advanced options 去啟動 I2C,並重新開機即可 c.下載Adafruit的Raspberry Pi函式庫(官方參考文件),在樹莓派的終端機中輸入:git clone https://github.com/adafruit/Adafruit-Raspberry-Pi-Python-Code.git
d.下載本範例的程式碼,並把它移到Adafruit-Raspberry-Pi-Python-Code/Adafruit_PWM_Servo_Driver的資料夾當中,在終端機中輸入:wget https://raw.githubusercontent.com/YuanYouYuan/rpi-robotic-arm/master/wxpython_mearm/main.py
cd Adafruit-Raspberry-Pi-Python-Code/Adafruit_PWM_Servo_Driver
mv ../../main.py .
e. 在終端機中輸入sudo python main.py 就可以順利執行了!
3.實際運作情形
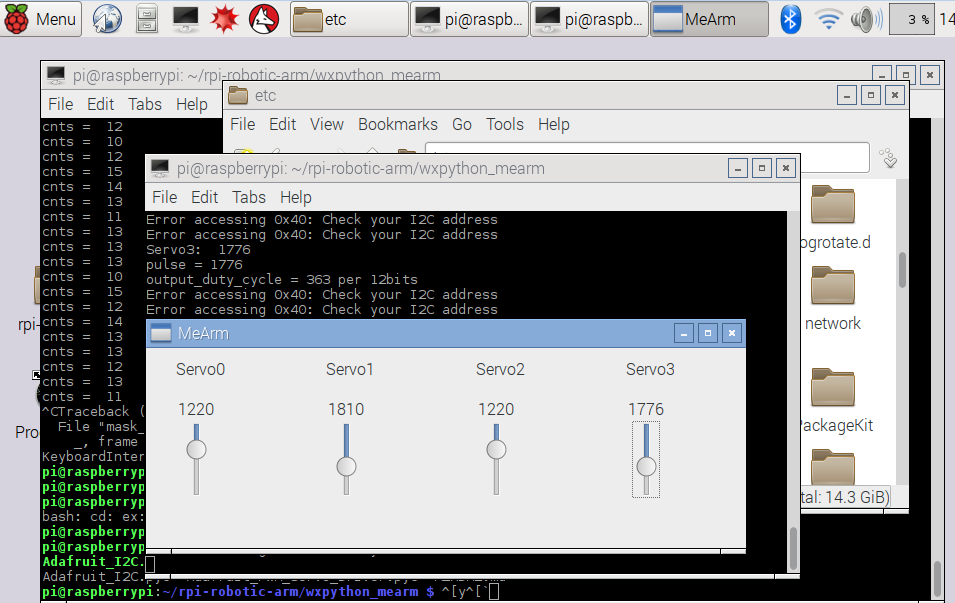
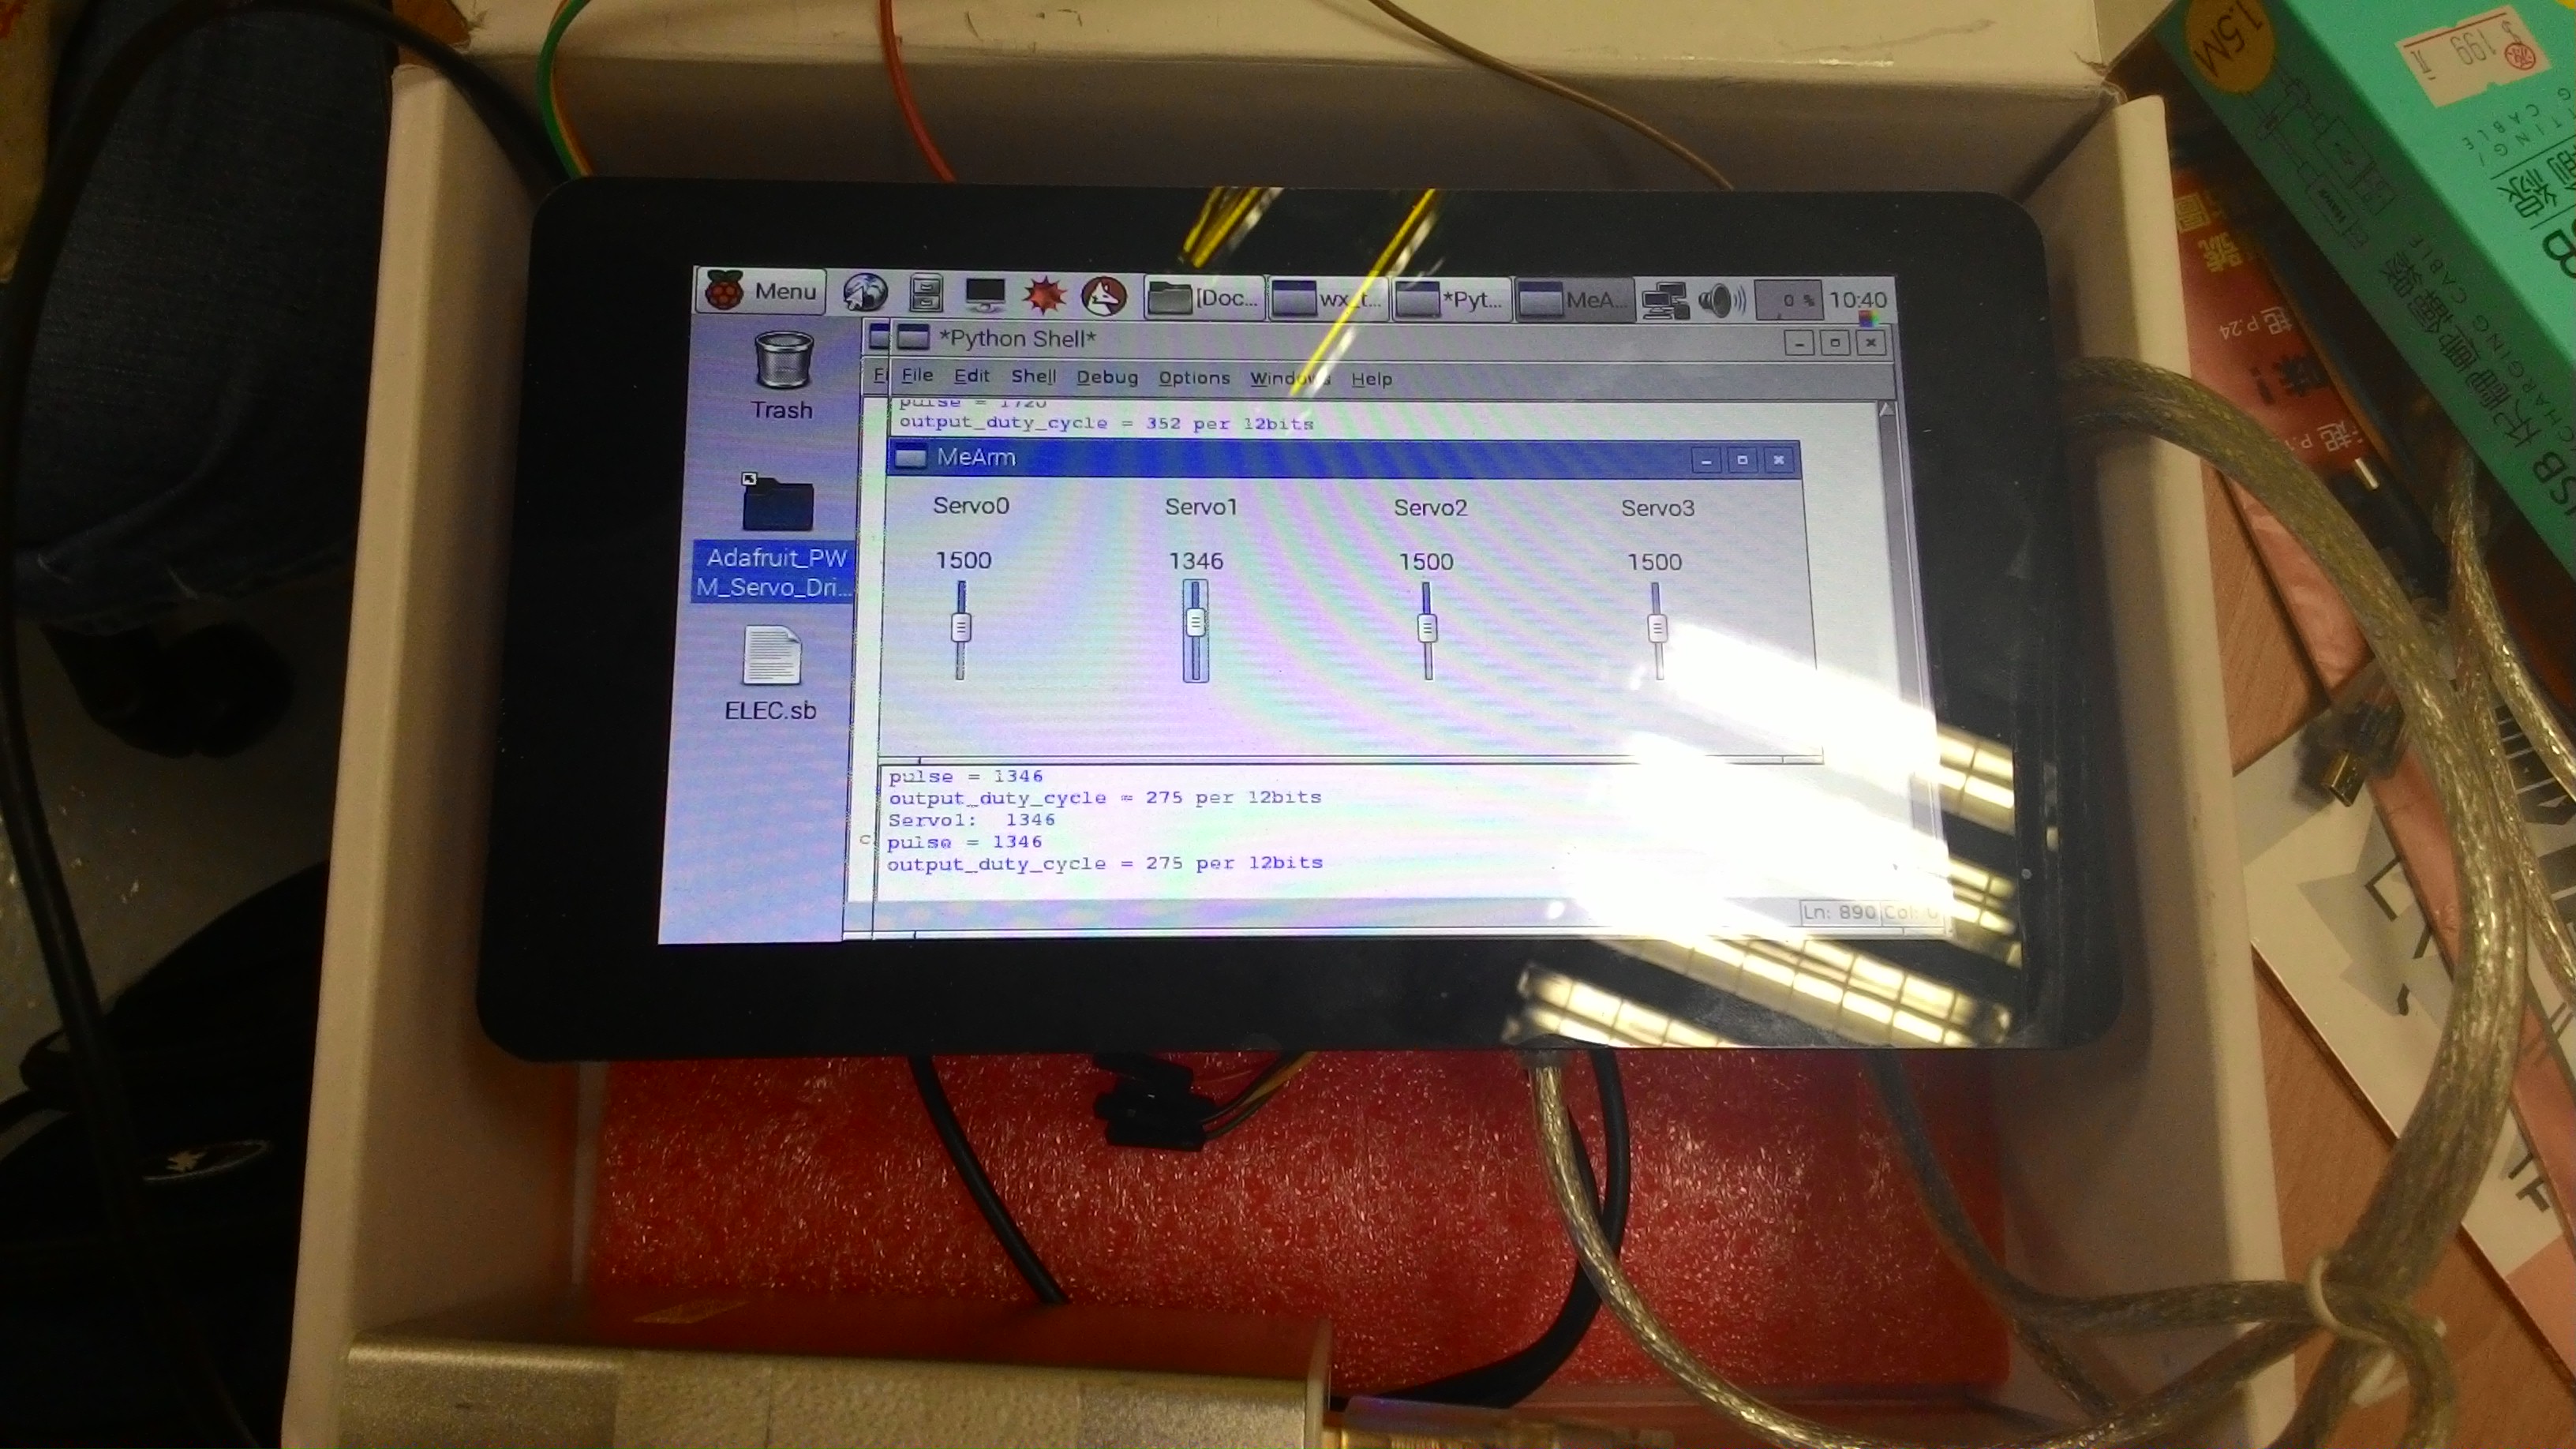
 軟體運作截圖,途中有四個拉桿可以控制
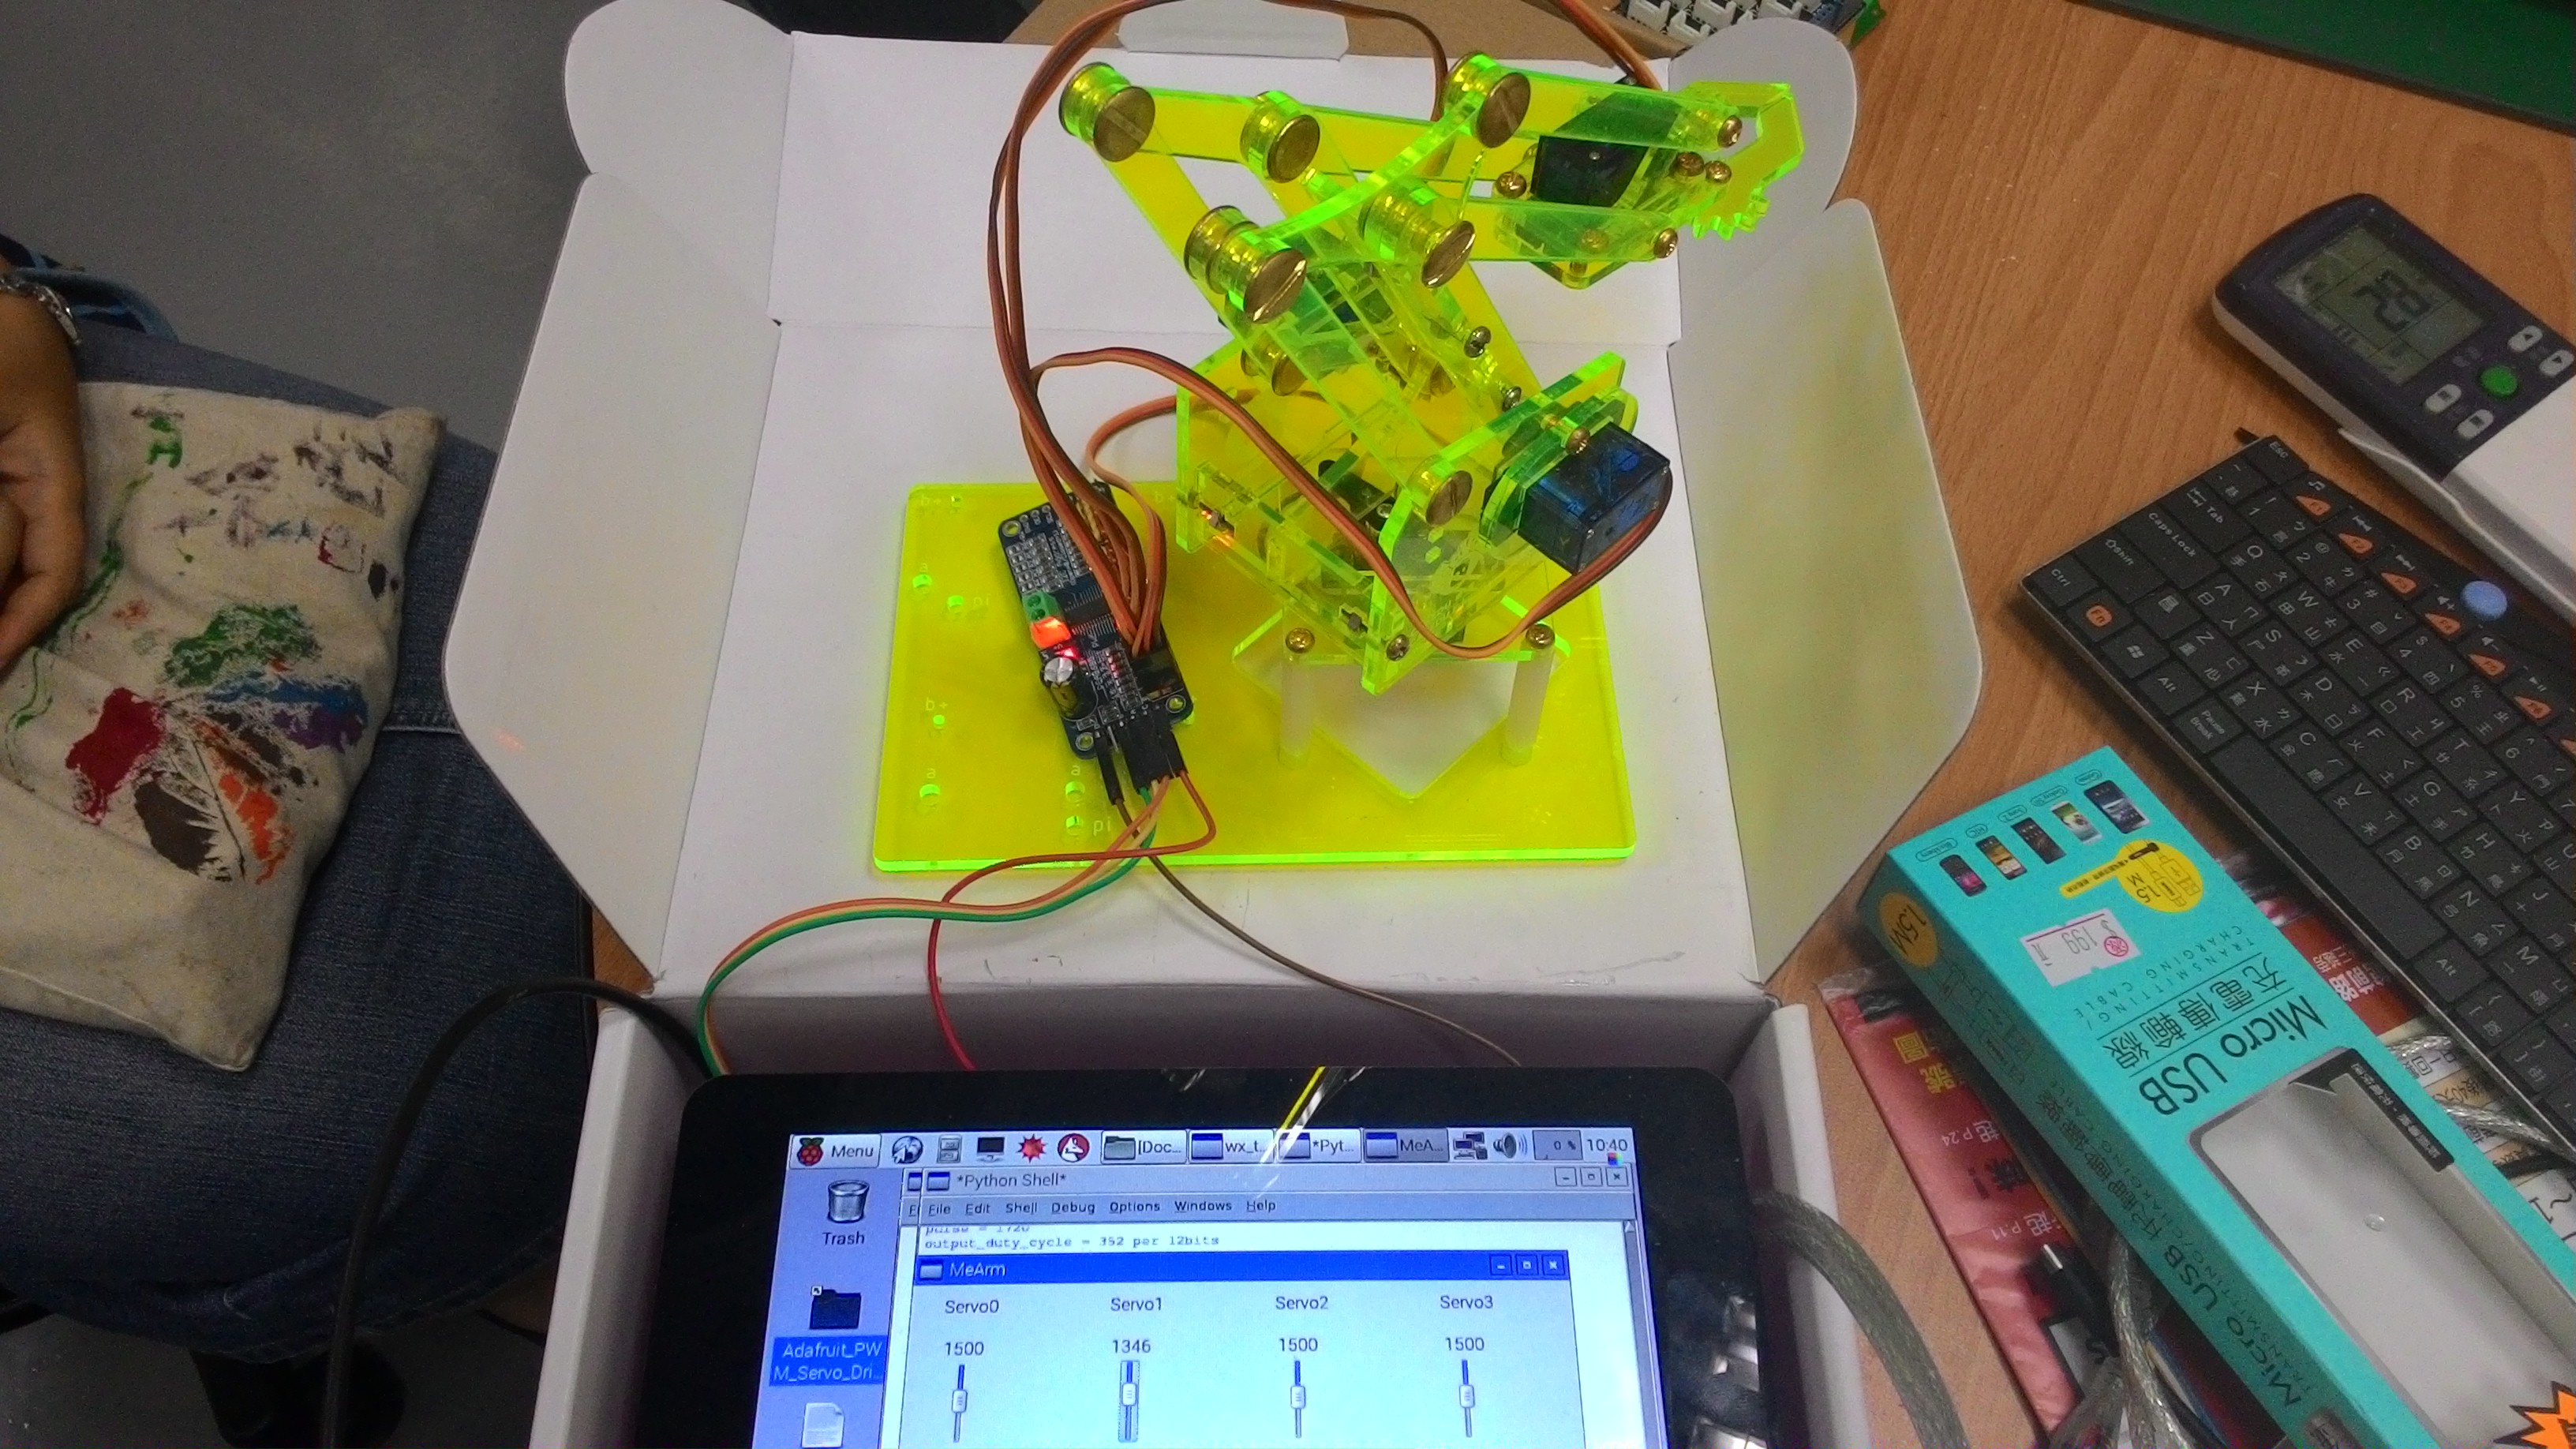 軟體運作截圖,途中有四個拉桿可以控制
本文發表於Raspberry Pi 單板電腦,並標記mearm、Raspberry Pi。
留言 💬 (0)
還沒有留言,來當第一個。