[NXT課程] PID控制
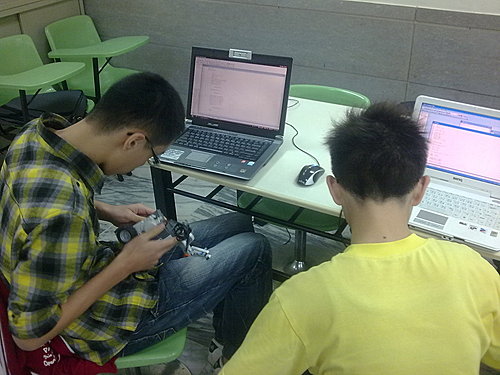
最近我們發了許多應用PID控制在軌跡車上的應用的文章,主要也是因為最近在帶NXT專題班的學生們進行這項專題(相關連結請點我)。
本周的課程進度接續上周的PI控制,進一步的加入了微分項,成為了一個完整的PID控制機器人,詔安與淳謙兩位科學小芽子的學生理解力過人,雖然才國中但已可理解微積分的許多基本理論,雖然我們不需要真的會算微積分或學過控制系統才可以做出PID控制機器人,但是其背後的概念卻是需要被理解的。
讓我們來看看兩位學生們自行設計出的高難度軌跡線:
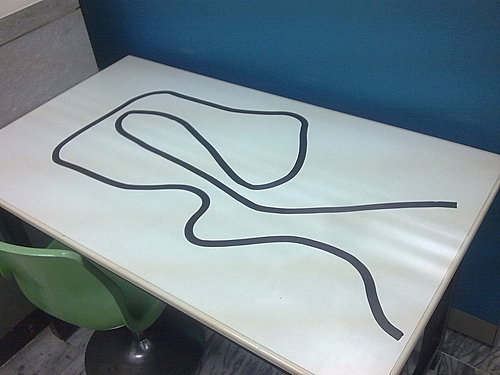
認真的樣子:
由於控制參數設得不錯,所以機器人順利地克服了這個軌跡:
本文發表於CAVEDU 課程與研習。
留言 💬 (0)
還沒有留言,來當第一個。