軌跡夾球機器人 by 智德
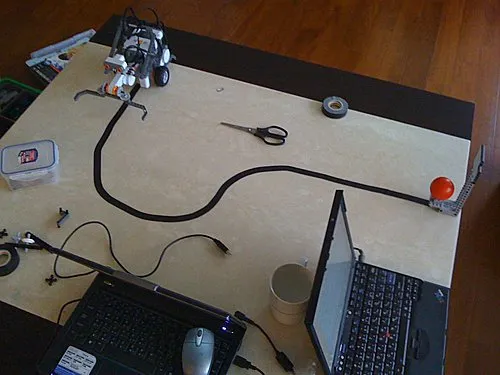
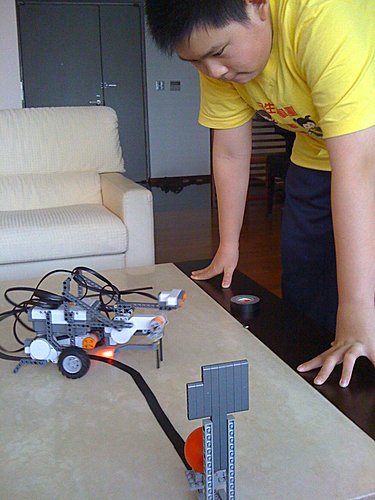
機器人先沿著軌跡線行走到終點之後, 藉由超音波感應器來感應球, 夾起球後再沿著線後退到起點。
上課重點:
1. 以超音波感應器控制的邏輯迴圈
2. 夾具設計

上課心得:
1. 夾具要花點耐心設計, 不然球常常會被機器人撥開。
2. 超音波感應器精度問題, 如果機器人非直線前進地夾球, 誤差更大... 所以也許改用觸碰感應器比較好。
3. 沿軌跡前進與後退時, 機體較難找到一個平衡點。
本文發表於CAVEDU 課程與研習。
CAVEDU教育團隊技術部落格 / CAVEDU 課程與研習
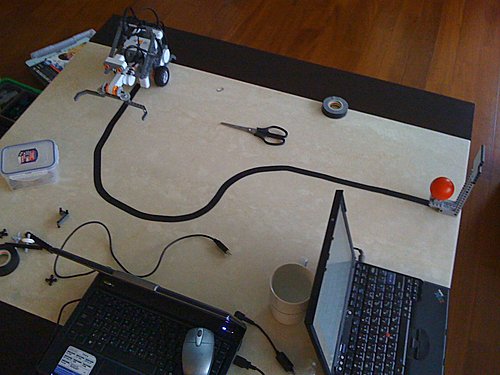
機器人先沿著軌跡線行走到終點之後, 藉由超音波感應器來感應球, 夾起球後再沿著線後退到起點。
上課重點:
1. 以超音波感應器控制的邏輯迴圈
2. 夾具設計
上課心得:
1. 夾具要花點耐心設計, 不然球常常會被機器人撥開。
2. 超音波感應器精度問題, 如果機器人非直線前進地夾球, 誤差更大... 所以也許改用觸碰感應器比較好。
3. 沿軌跡前進與後退時, 機體較難找到一個平衡點。
本文發表於CAVEDU 課程與研習。
留言 💬 (0)
還沒有留言,來當第一個。