CAVEDU教育團隊技術部落格 / CAVEDU 課程與研習

五十川芳仁老師 扭脖子軌跡車實做

✍ CAVEDU 阿吉 - 雜工📅 2009-03-21👁 935

資料來源: http://www.isogawastudio.co.jp/legostudio/modelgallery_model/a043.html

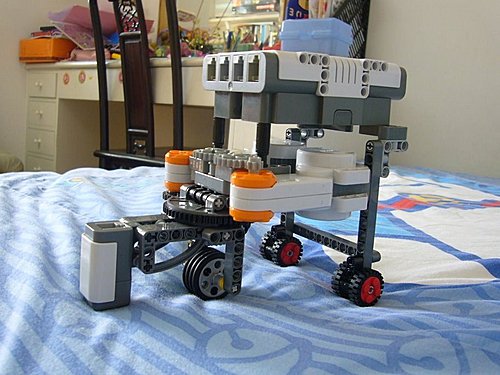
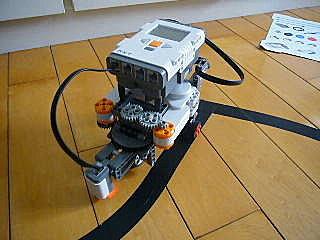
五十川芳仁老師的作品, 可愛的扭脖子軌跡車, 覺得相當有趣。

今天下午和力維偉庭一起做出來了, 來看看吧!

整台車的動力和轉向都在前輪完成, 相當有意思。

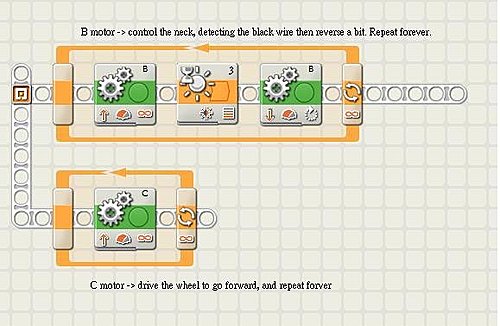
以下圖來看, 左側馬達控制脖子, 右側則是控制前輪持續前進(不需要後退)

機器人的概念就是持續尋找黑線, 每找到一次黑線,就往回修正一點。
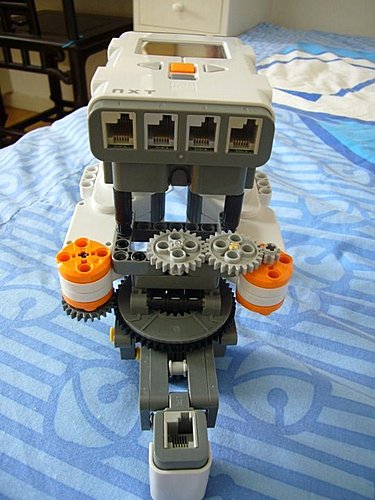
 

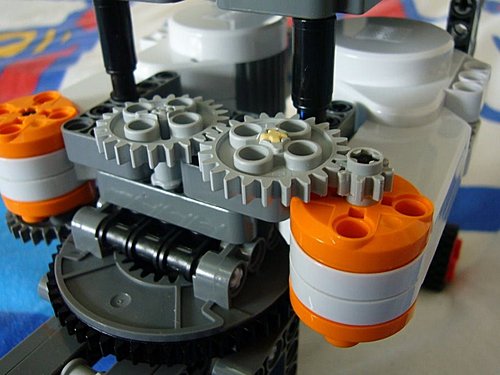
小齒帶大齒
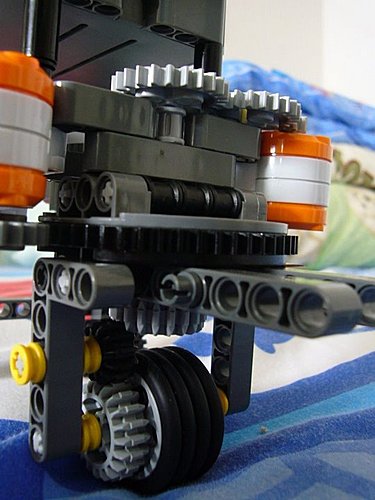
再接下來帶動輪子
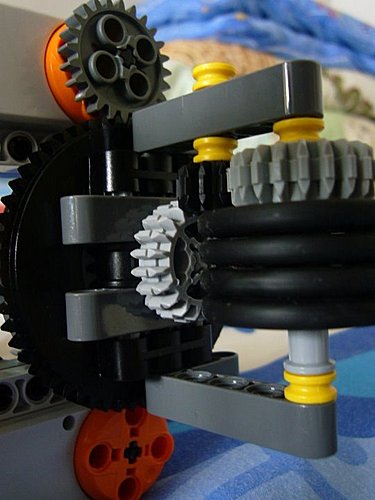
由下往上看
turntable特寫
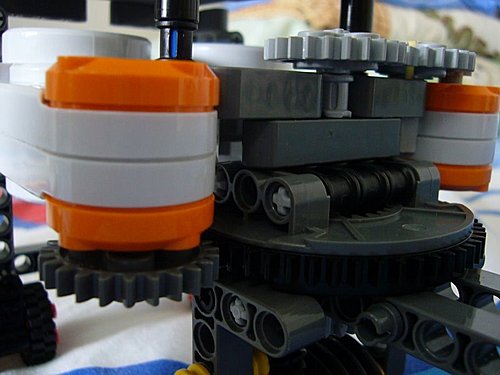
左方死點(光感應器先拿掉)
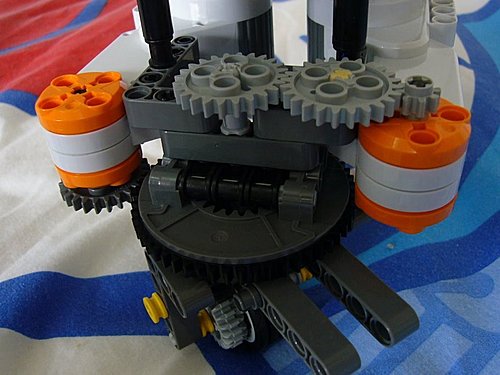
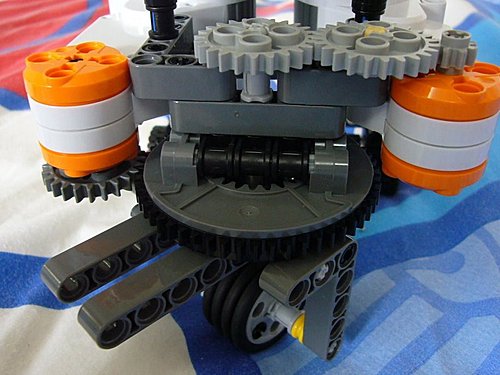
右方死點


本文發表於CAVEDU 課程與研習、樂高機器人,並標記lego、nxt、robot、學生作品。

相關文章 📎

NVIDIA DLI 講師實作坊 [為大型語言模型注入新的知識]

2026-09-14

NVIDIA DLI 講師實作坊 [建立以大語言模型為基礎的代理 AI 應用]

2026-09-14

NVIDIA Physical AI 一日課程:SO-101 機器人模擬、VLA 訓練與部署

2026-07-01

SO-101 Sim-to-Real 兩日課程:NVIDIA Isaac 模擬訓練與實體部署

2026-04-25

留言 💬 (0)

還沒有留言,來當第一個。