力維最新力作 Hybrid roboarm
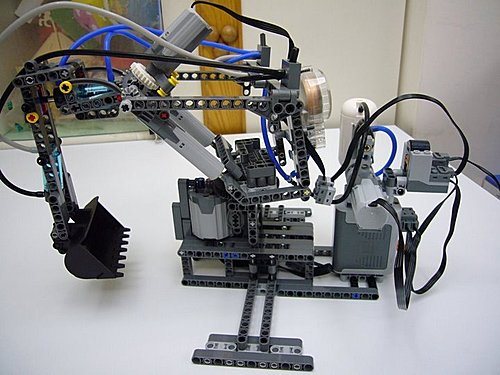
CAVE的小神童力維又有新作品了。把8294的線性致動器好好運用了一番(現在已呈現殘骸狀態), 完成了這個4自由度的機器手臂。 如果要說是挖土機也可以啦, 只是不能移動而已。
整個系統分為三大部分:
1. 馬達部分: 控制底盤旋轉, 驅動手臂前段線性致動器
2. 氣壓部分: 電動幫浦, 手臂中段活塞, 手臂末段活塞
3. 其他部分: 支架與底盤.
來看照片吧
手臂收合
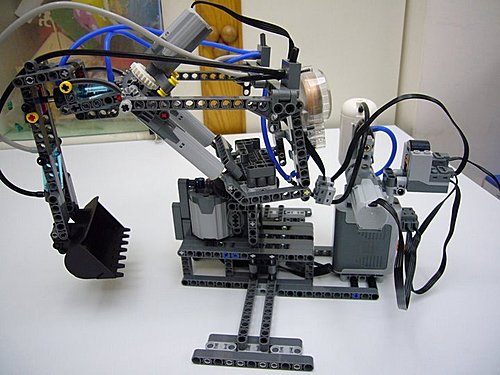
手臂前伸
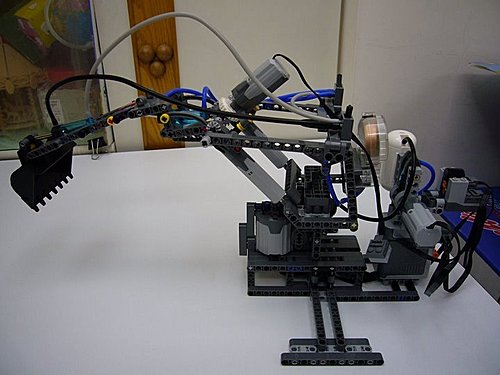
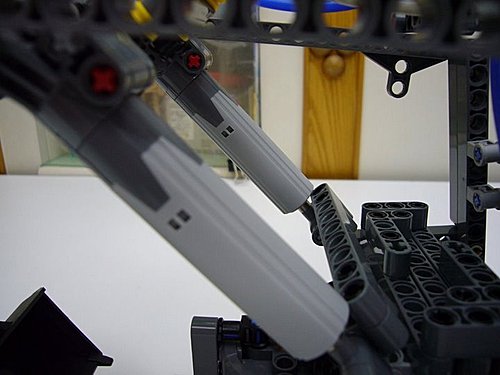
中段的活塞
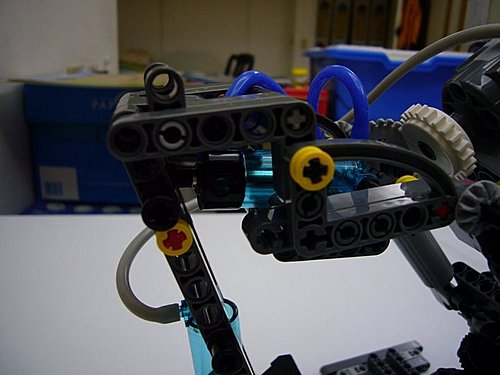
手臂後段, 由於需要比較大的力量所以不採用氣壓. 改用LEGO的線性致動器. 可以有比較強大的支撐效果.
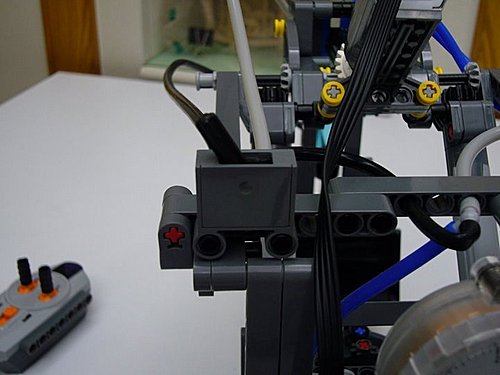
閥門1
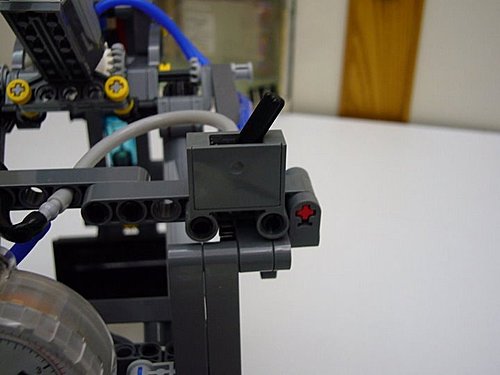
閥門2
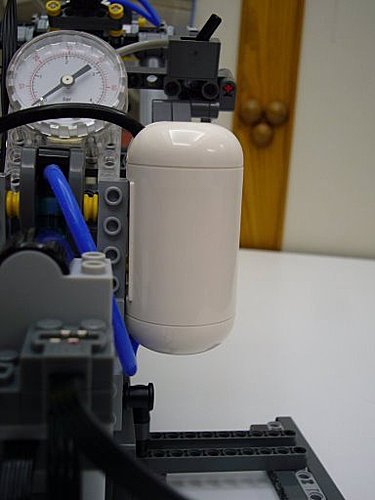
氣瓶, 加裝這個更夠力. 後面還有一個氣壓表, 可以檢視目前系統的壓力
電池盒與紅外線接收器
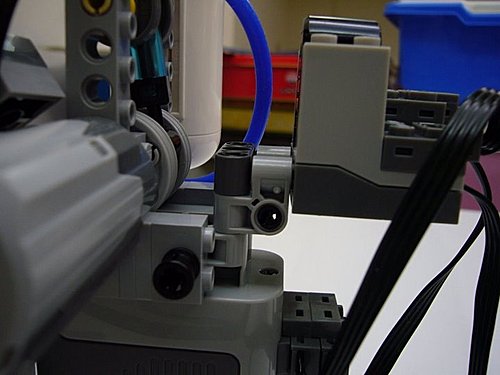
馬達打氣的凸輪機構
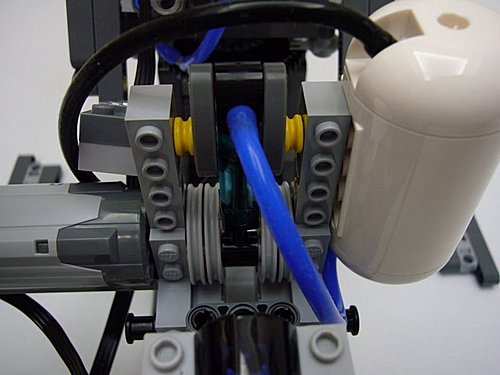
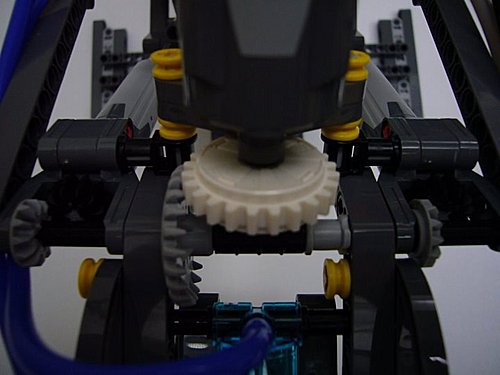
避免齒輪卡死, 採用離合器齒輪, 當齒輪系卡死時, 軸心會空轉來避免系統毀損.
留言 💬 (0)
還沒有留言,來當第一個。